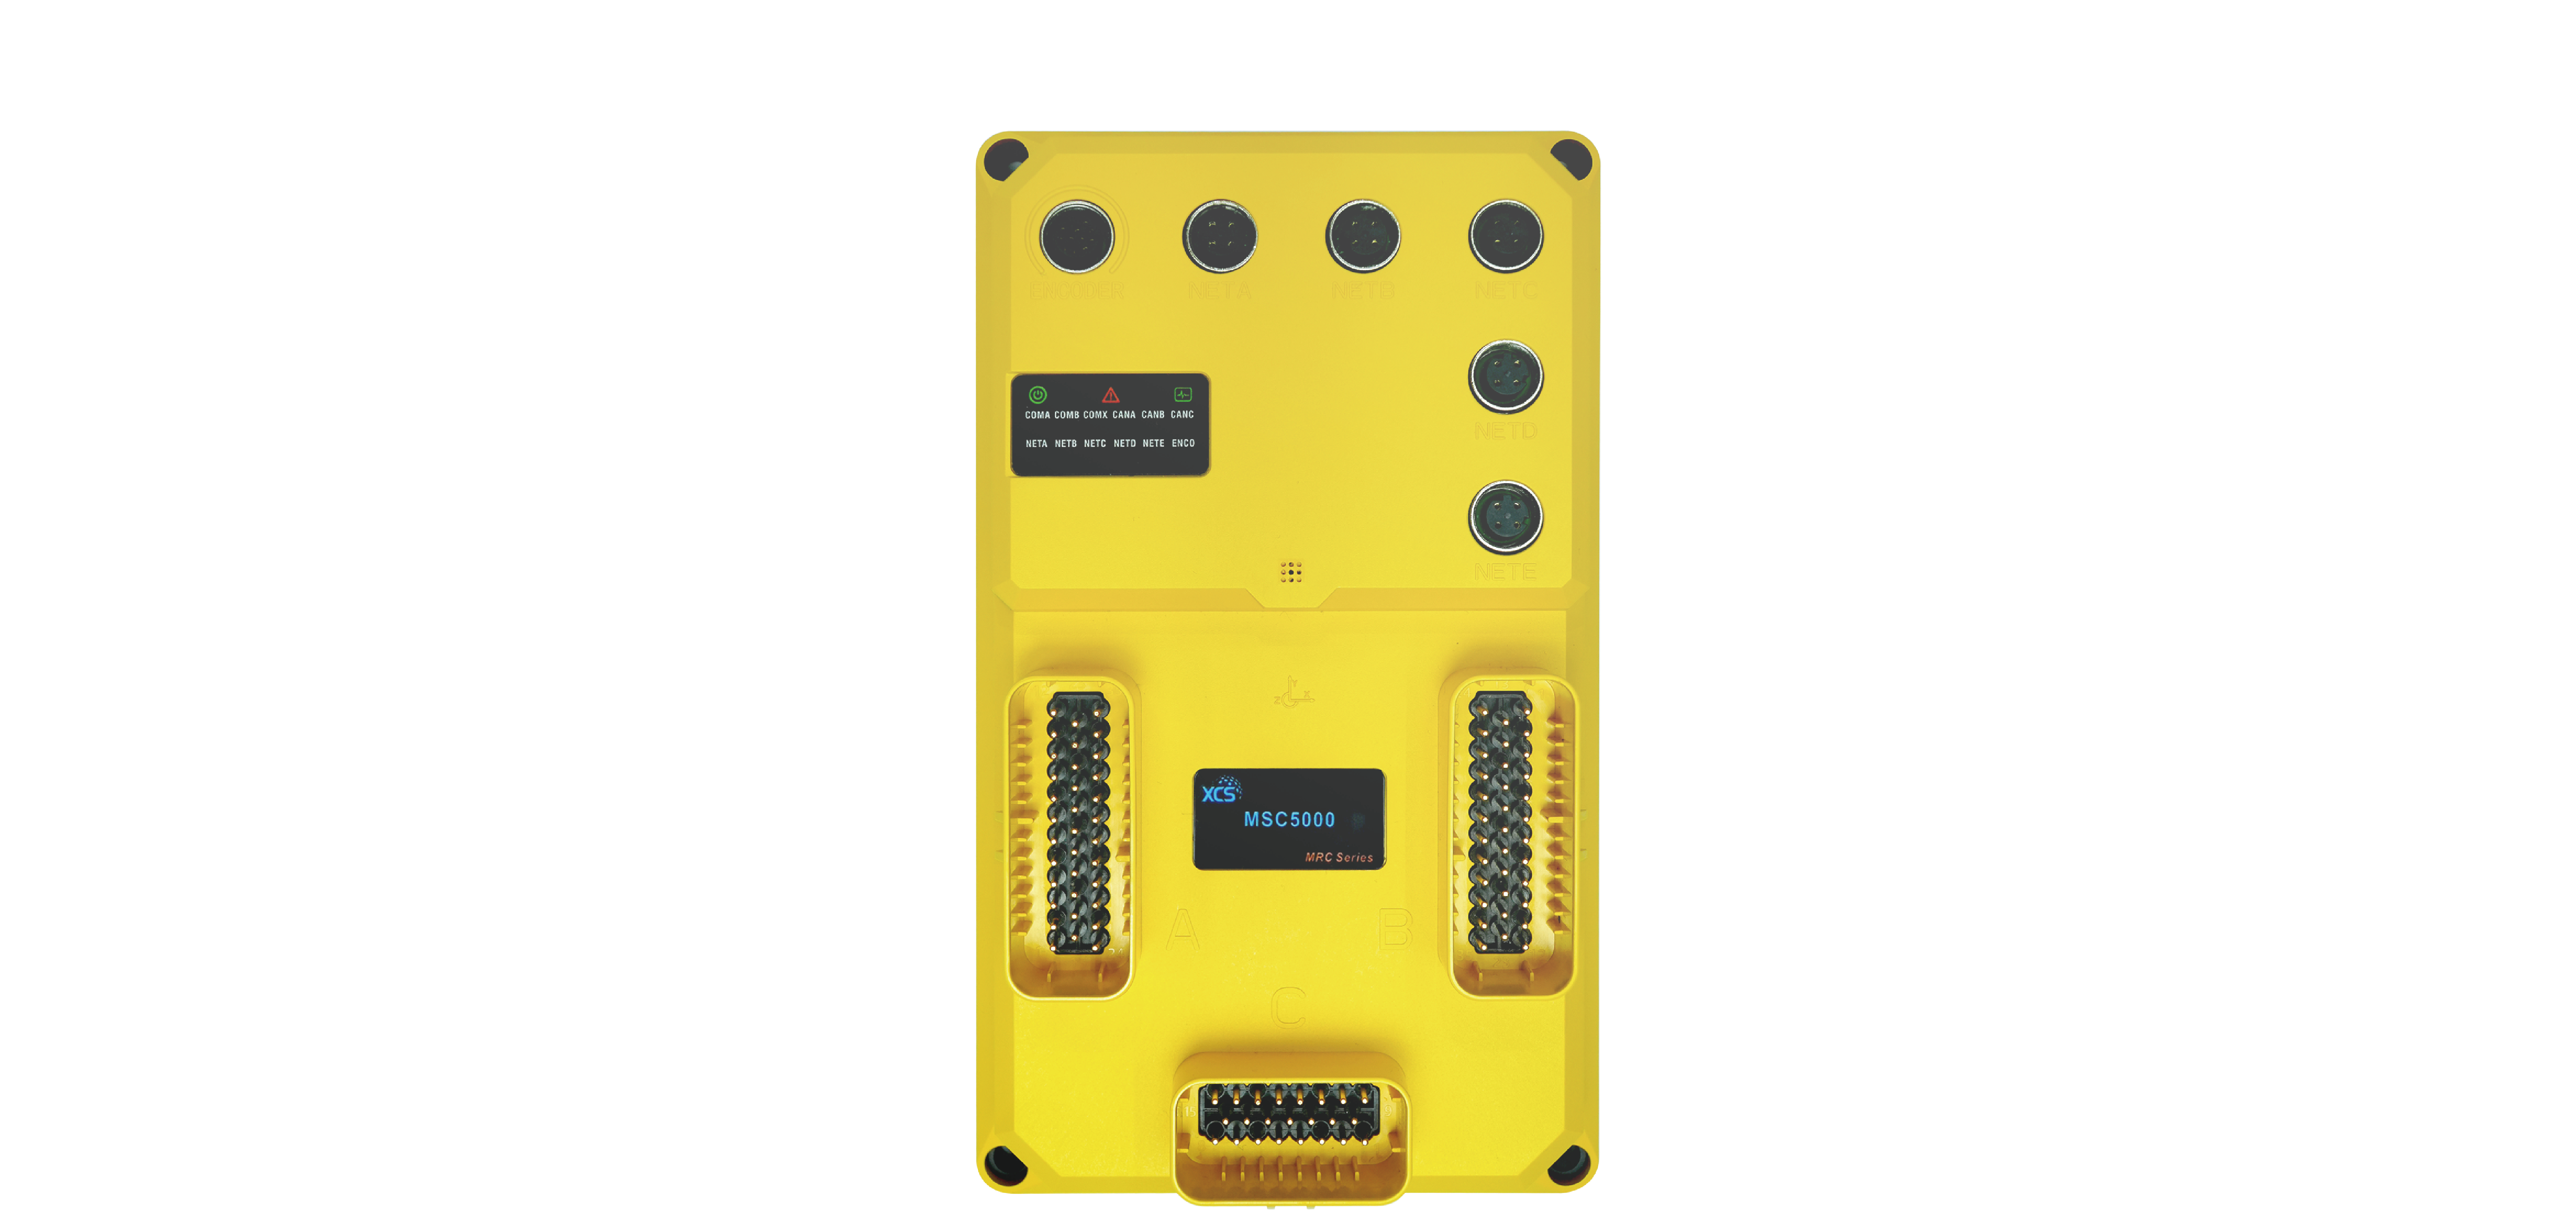
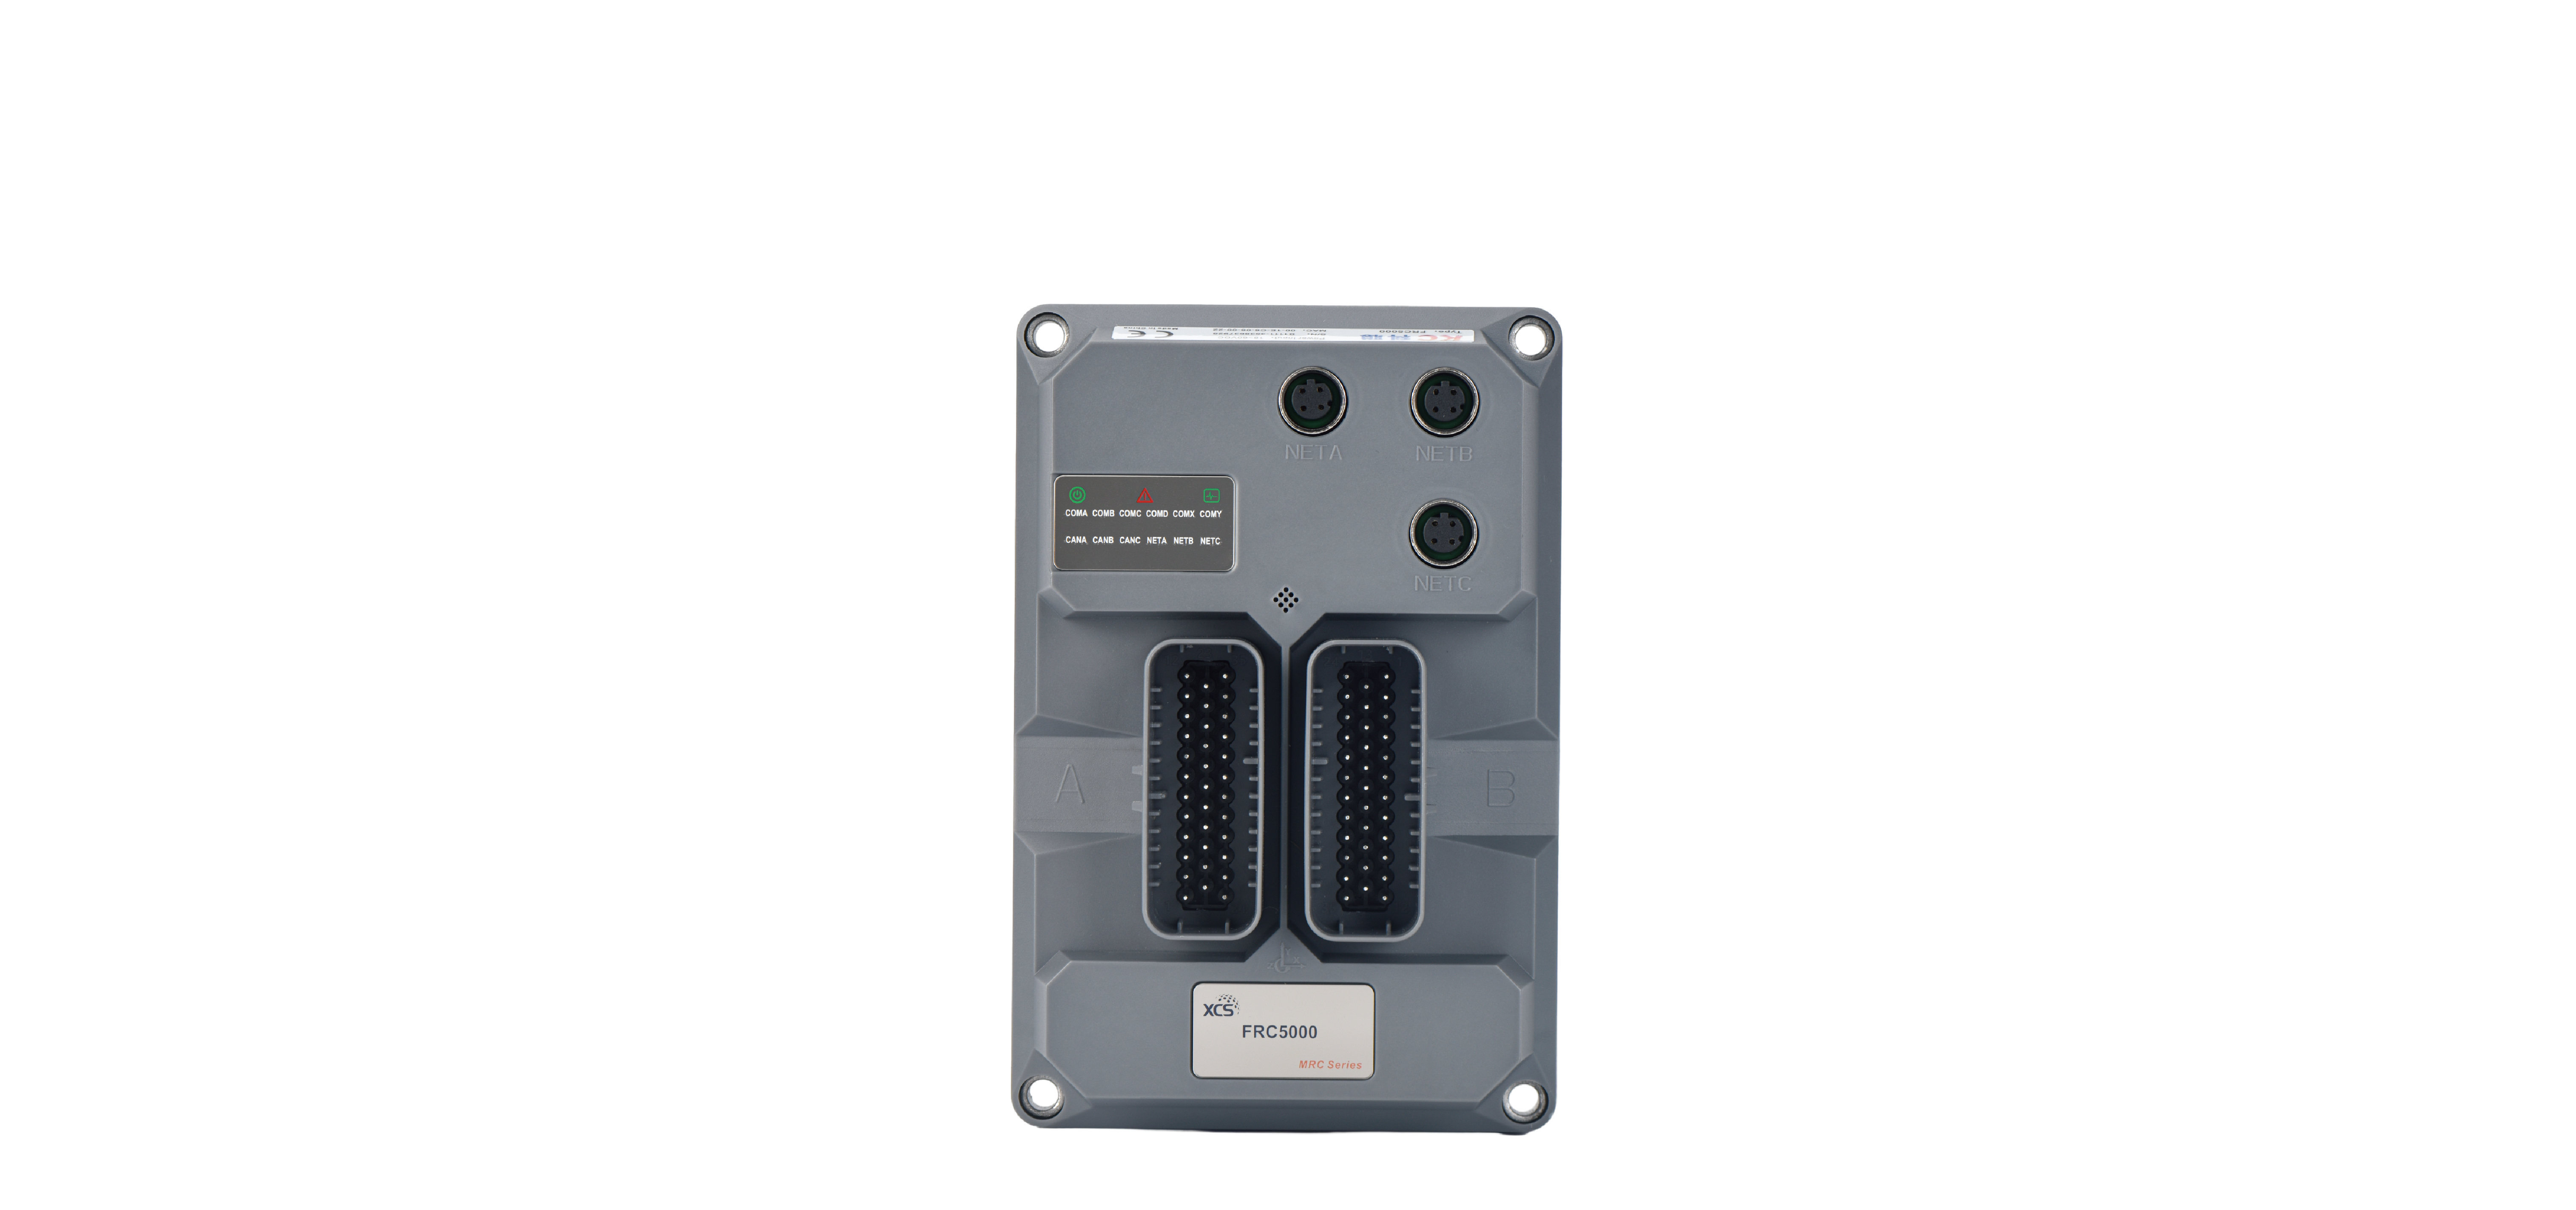
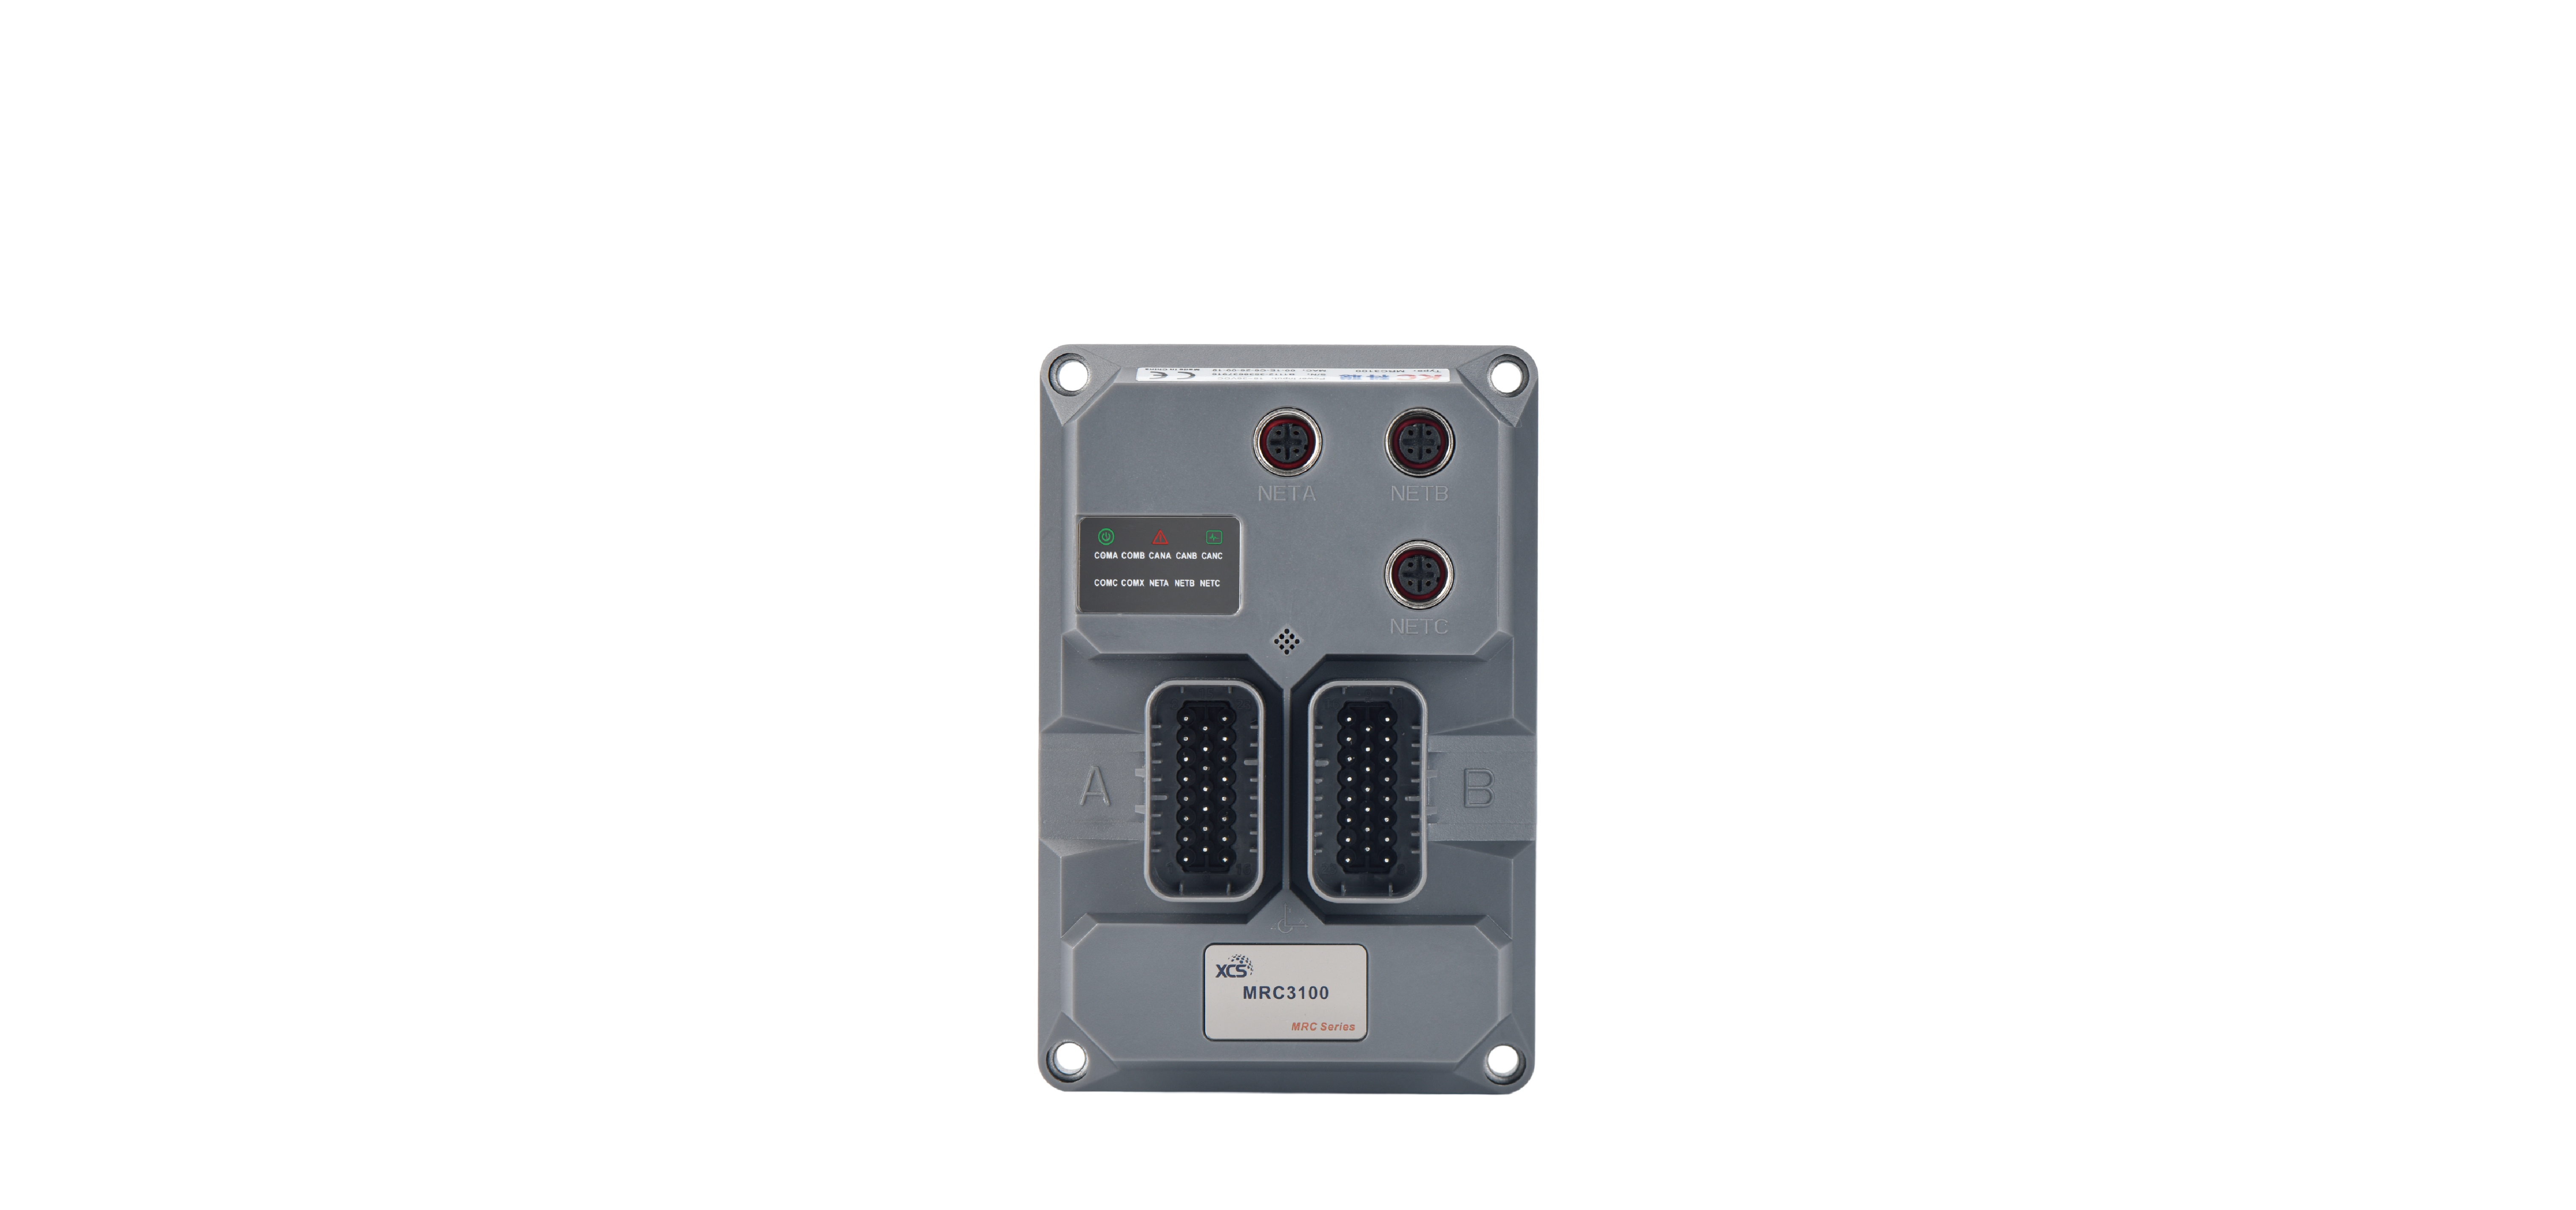


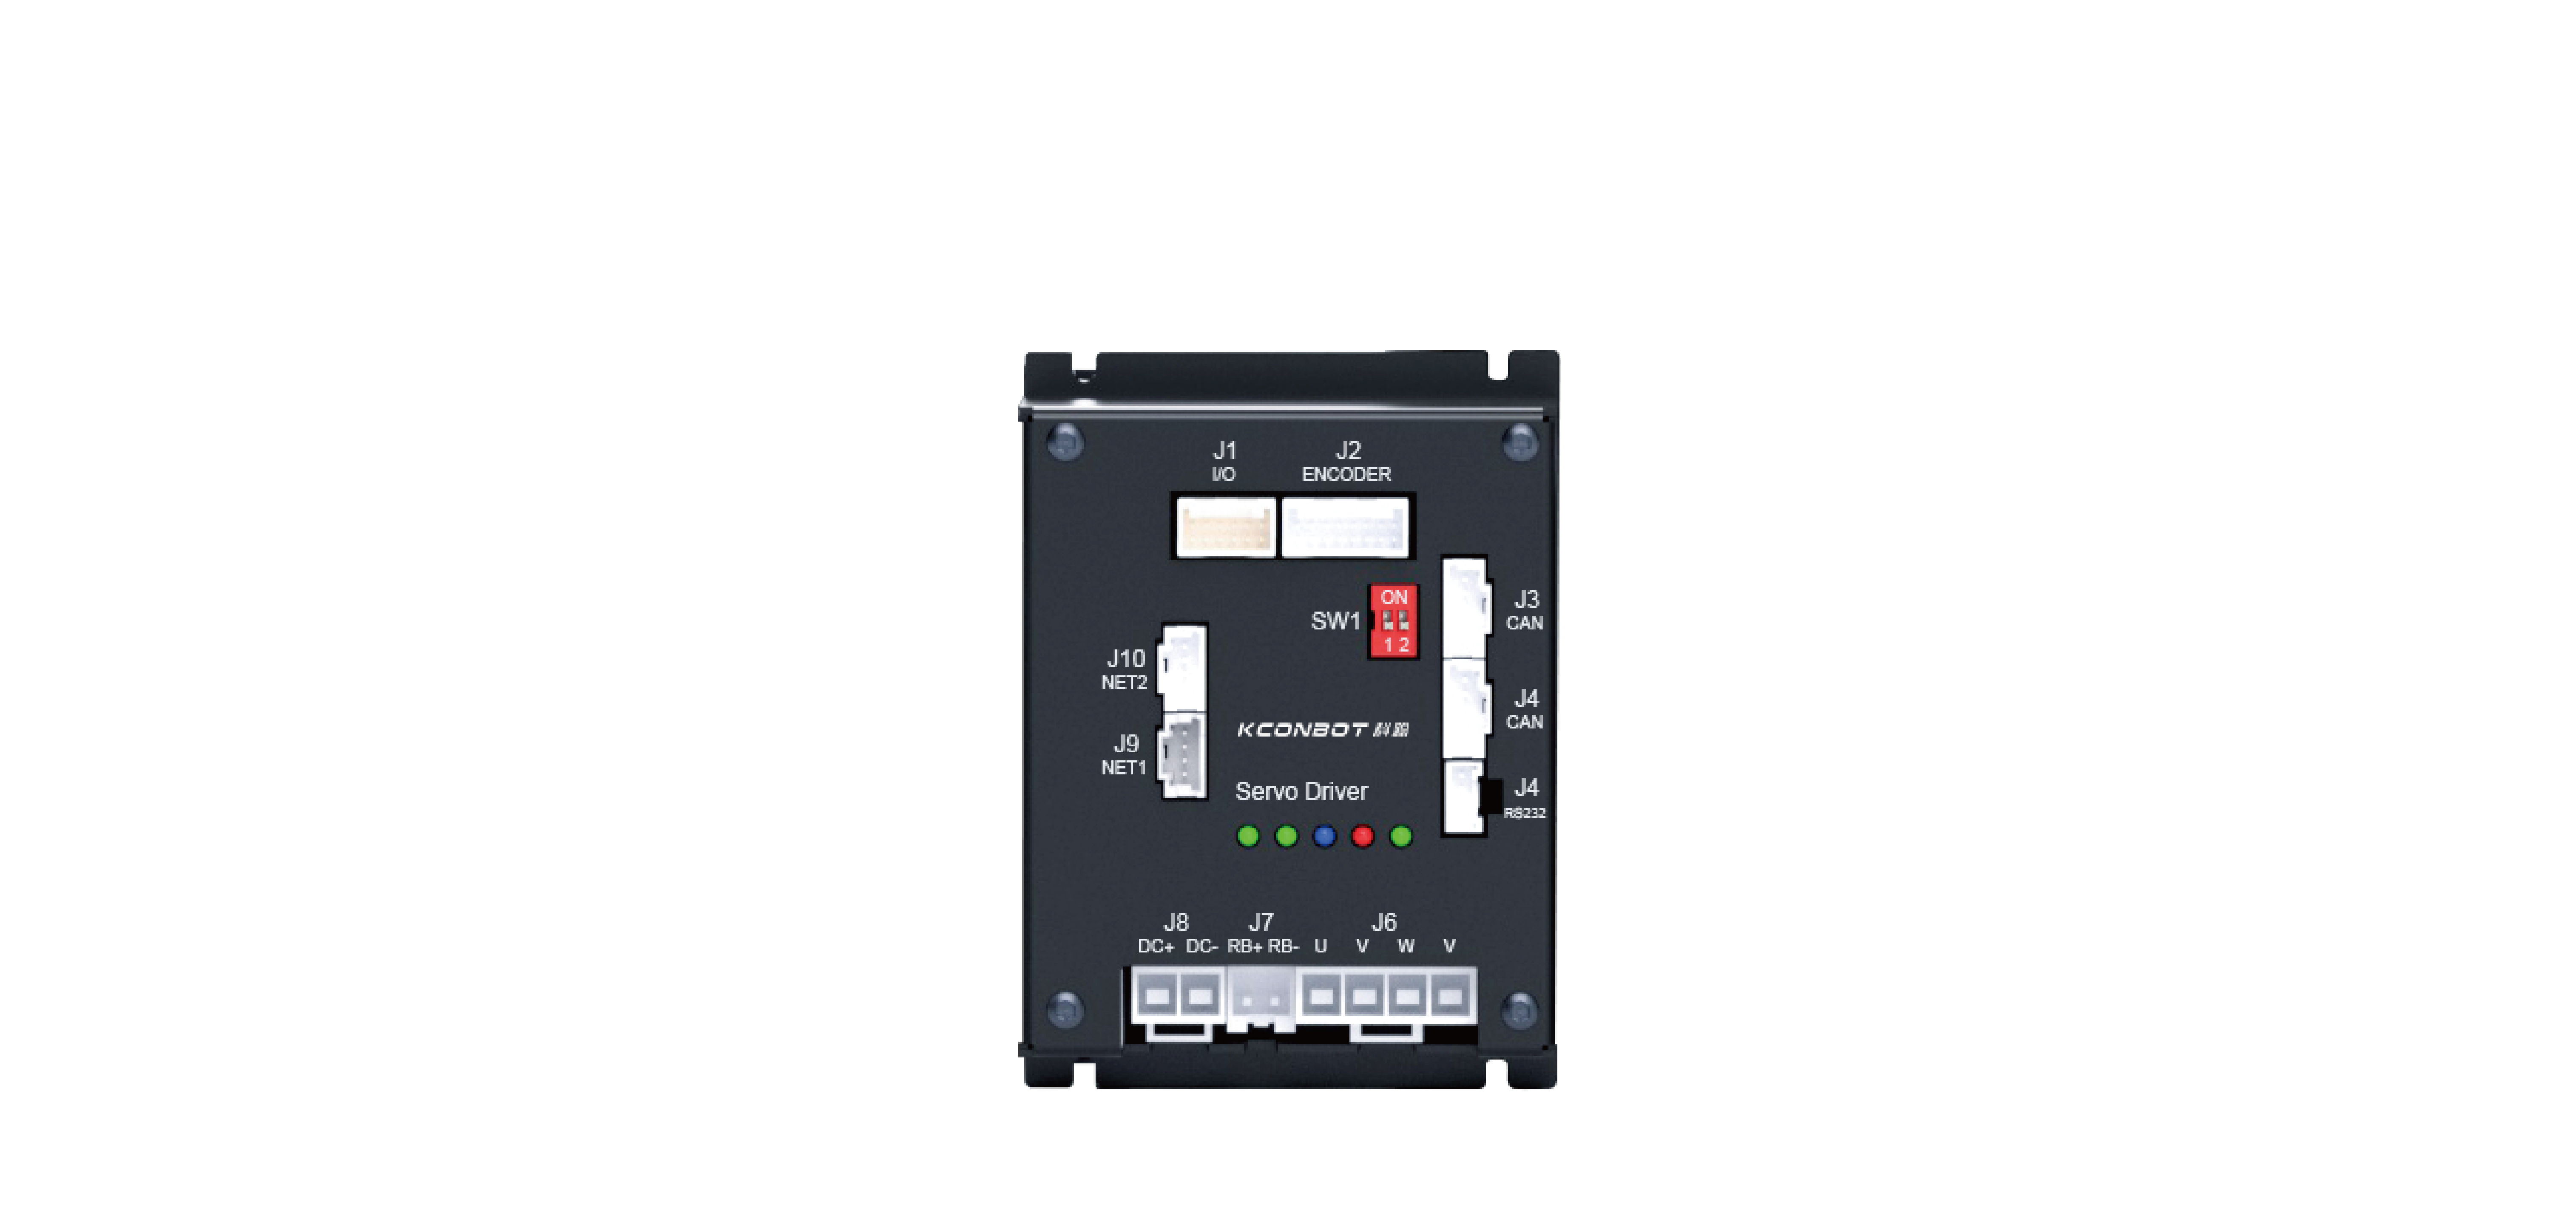









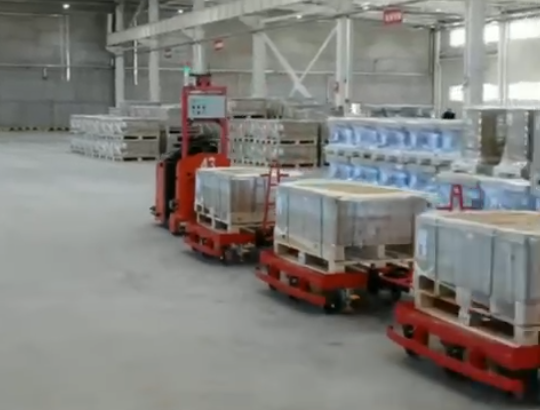
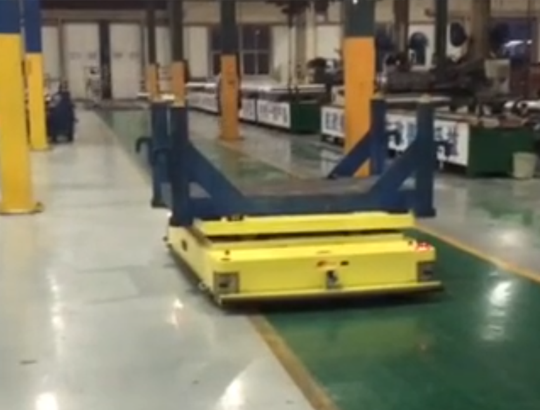
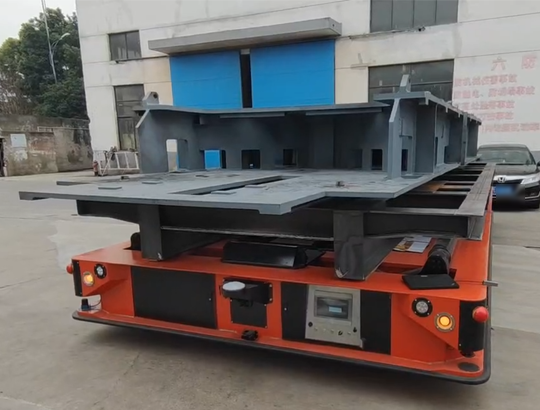
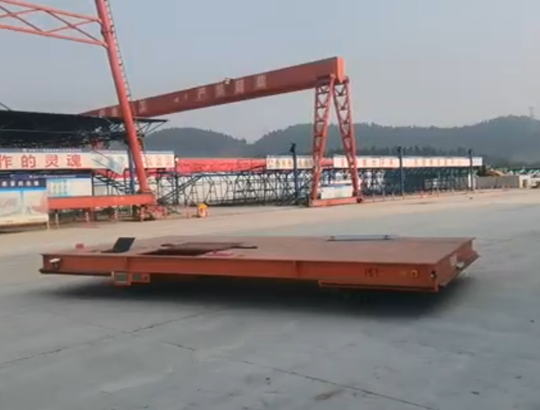
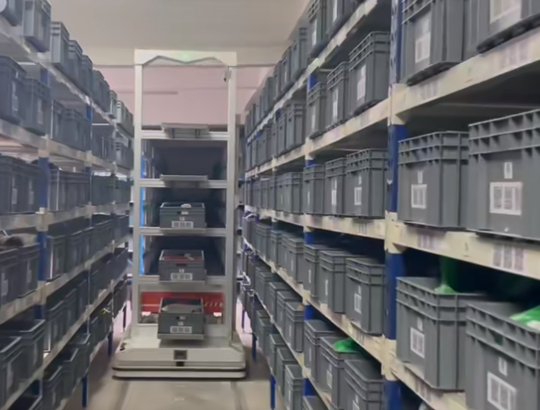
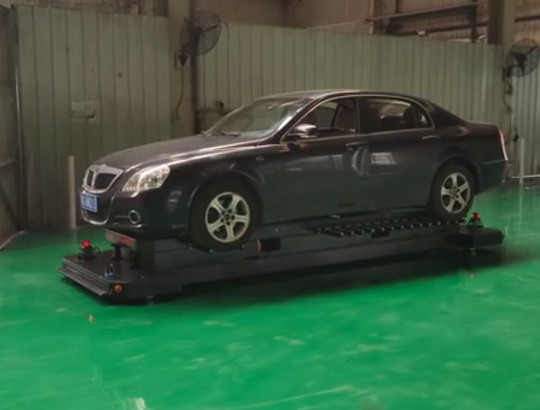
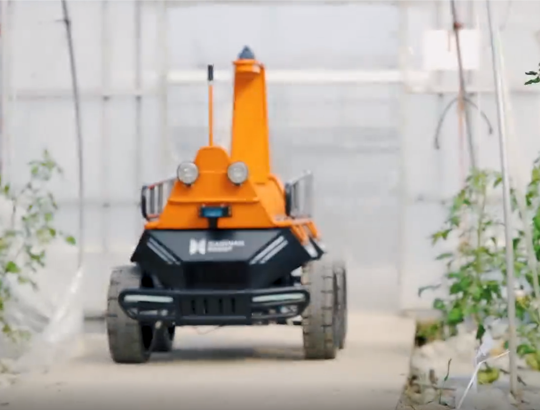
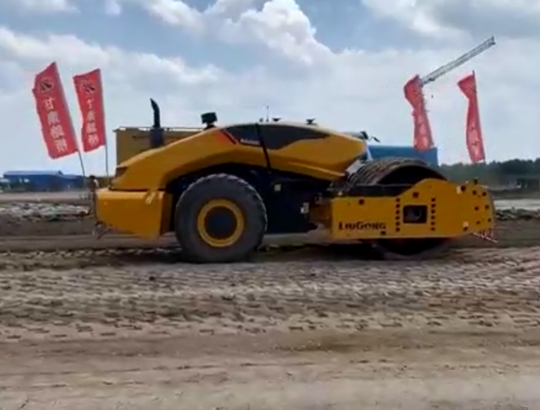
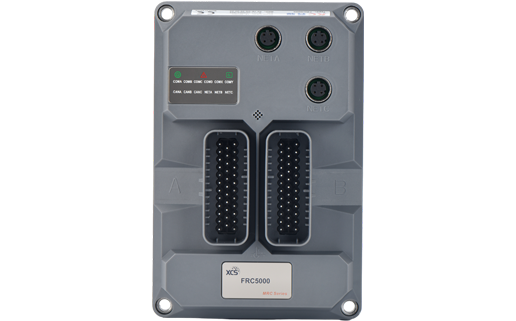


모델 | FRC5000-L005 | FRC5000-L006 | FRC5000-L108 | FRC5000-H005 | FRC5000-H006 | FRC5000-H108 |
설명 | 가로형 이동 로봇 컨트롤러(단일 조향 바퀴) | 가로형 이동 로봇 컨트롤러(이중 조향 바퀴) | 포크형 이동 로봇 컨트롤러(4개의 조향 바퀴) | 가로형 이동 로봇 컨트롤러(단일 조향 바퀴) | 가로형 이동 로봇 컨트롤러(이중 조향 바퀴) | 포크형 이동 로봇 컨트롤러(4개의 조향 바퀴) |
치수W x H x D(mm) | 166.5 x 110.5 x 40 | 166.5 x 110.5 x 40 | 166.5 x 110.5 x 40 | 166.5 x 110.5 x 40 | 166.5 x 110.5 x 40 | 166.5 x 110.5 x 40 |
보호 등급 | IP65 | IP65 | IP65 | IP65 | IP65 | IP65 |
온도 | ≥-25°C,≤+70°C | ≥-25°C,≤+70°C | ≥-25°C,≤+70°C | ≥-25°C,≤+70°C | ≥-25°C,≤+70°C | ≥-25°C,≤+70°C |
습도 | 10%~90% RH, 결로 없음 | 10%~90% RH, 결로 없음 | 10%~90% RH, 결로 없음 | 10%~90% RH, 결로 없음 | 10%~90% RH, 결로 없음 | 10%~90% RH, 결로 없음 |
EMC | 산업 등급 3 | 산업 등급 3 | 산업 등급 3 | 산업 등급 3 | 산업 등급 3 | 산업 등급 3 |
IMU | √ | √ | √ | √ | √ | √ |
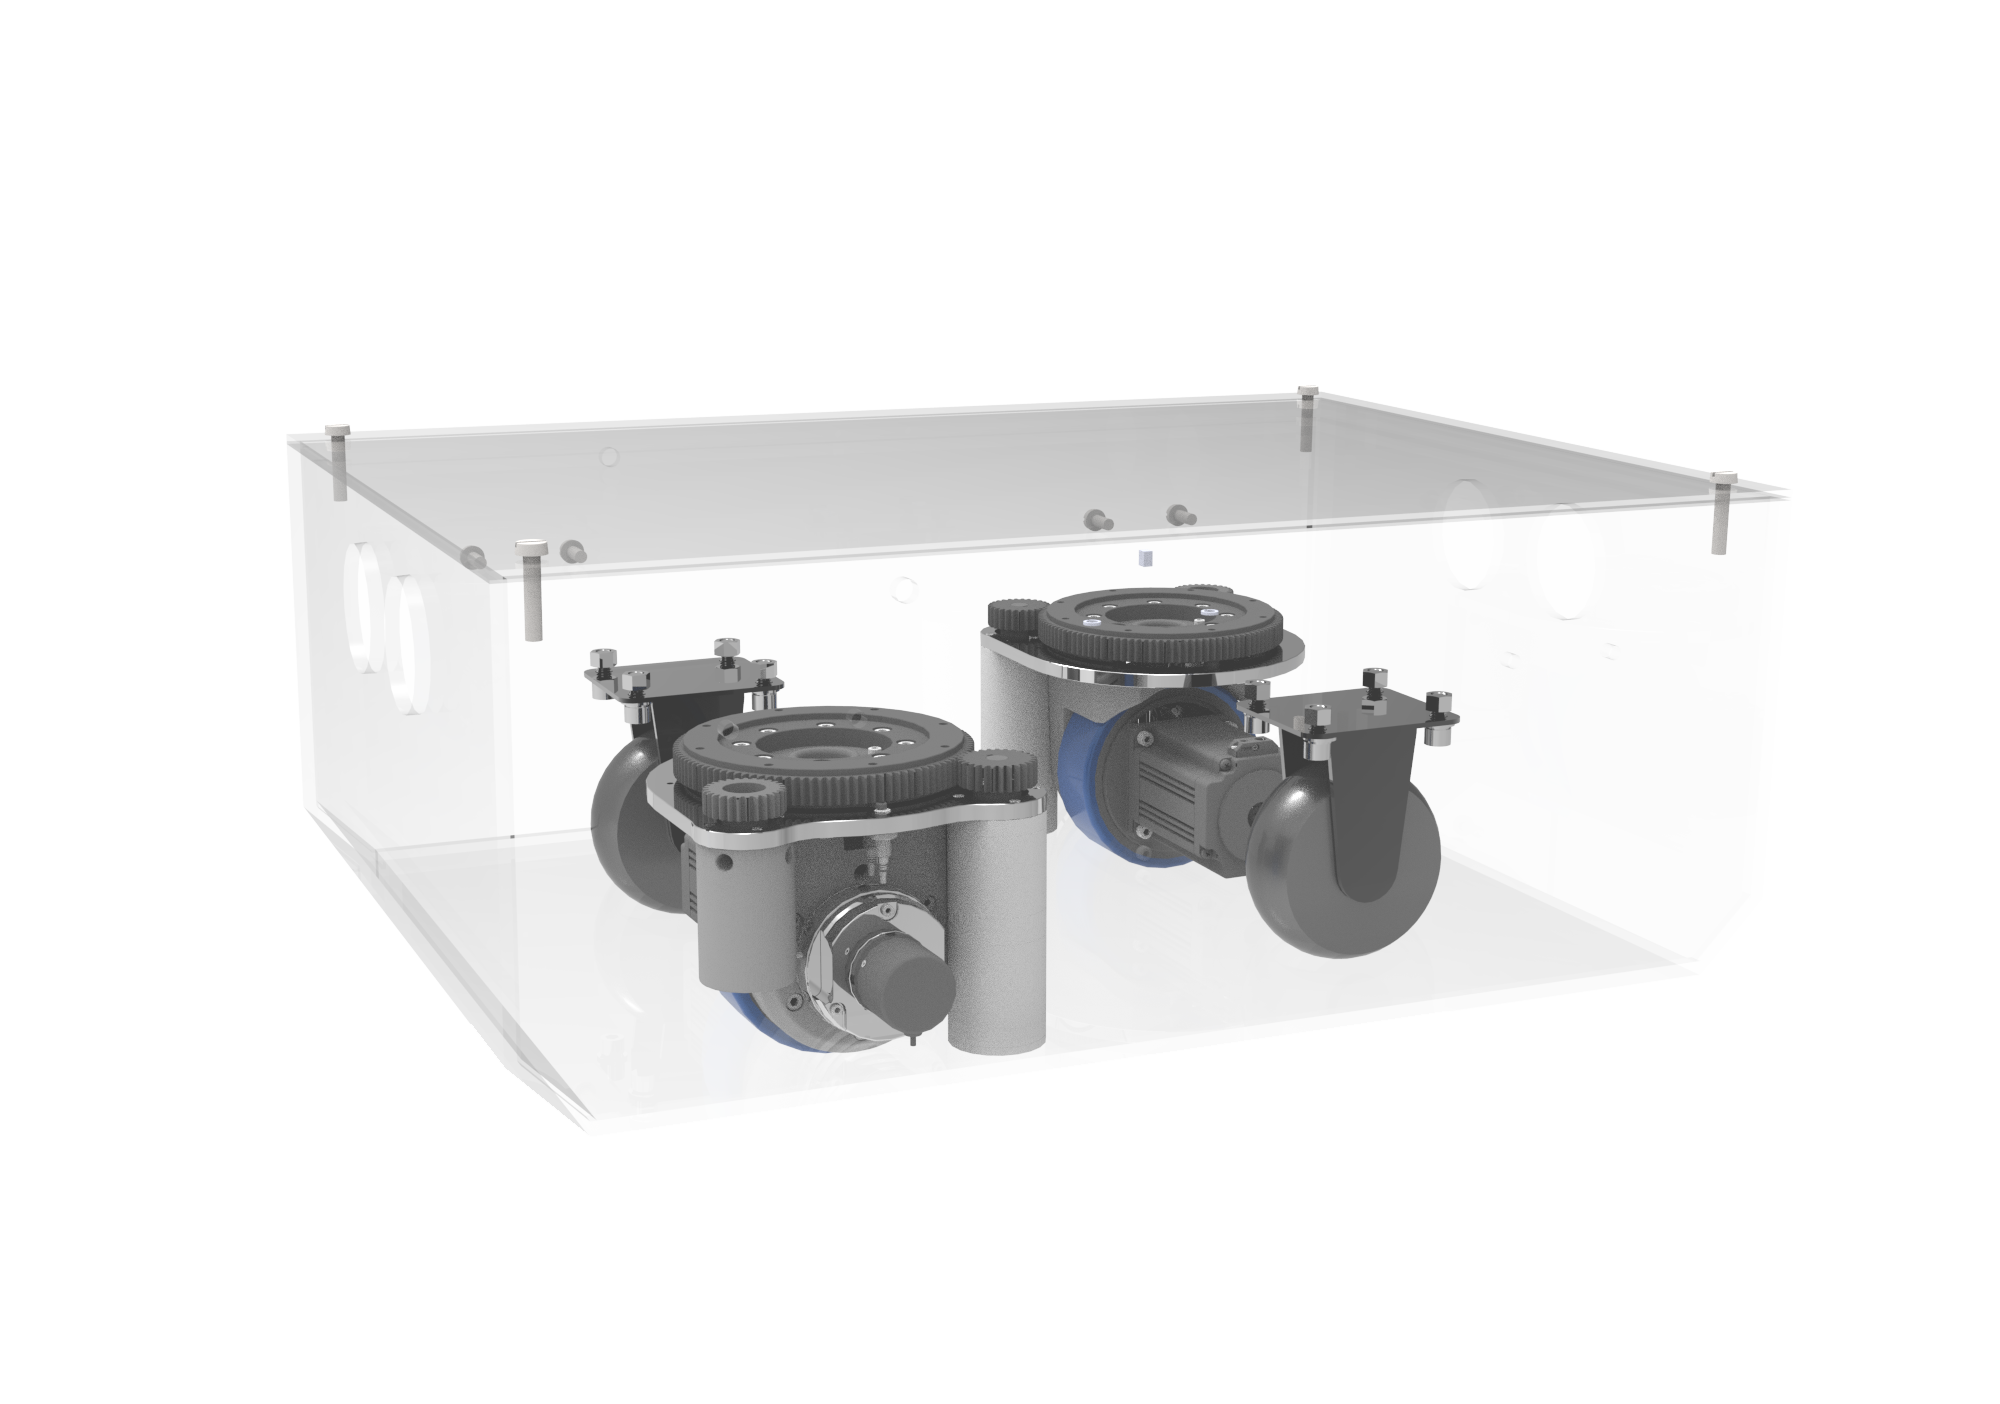
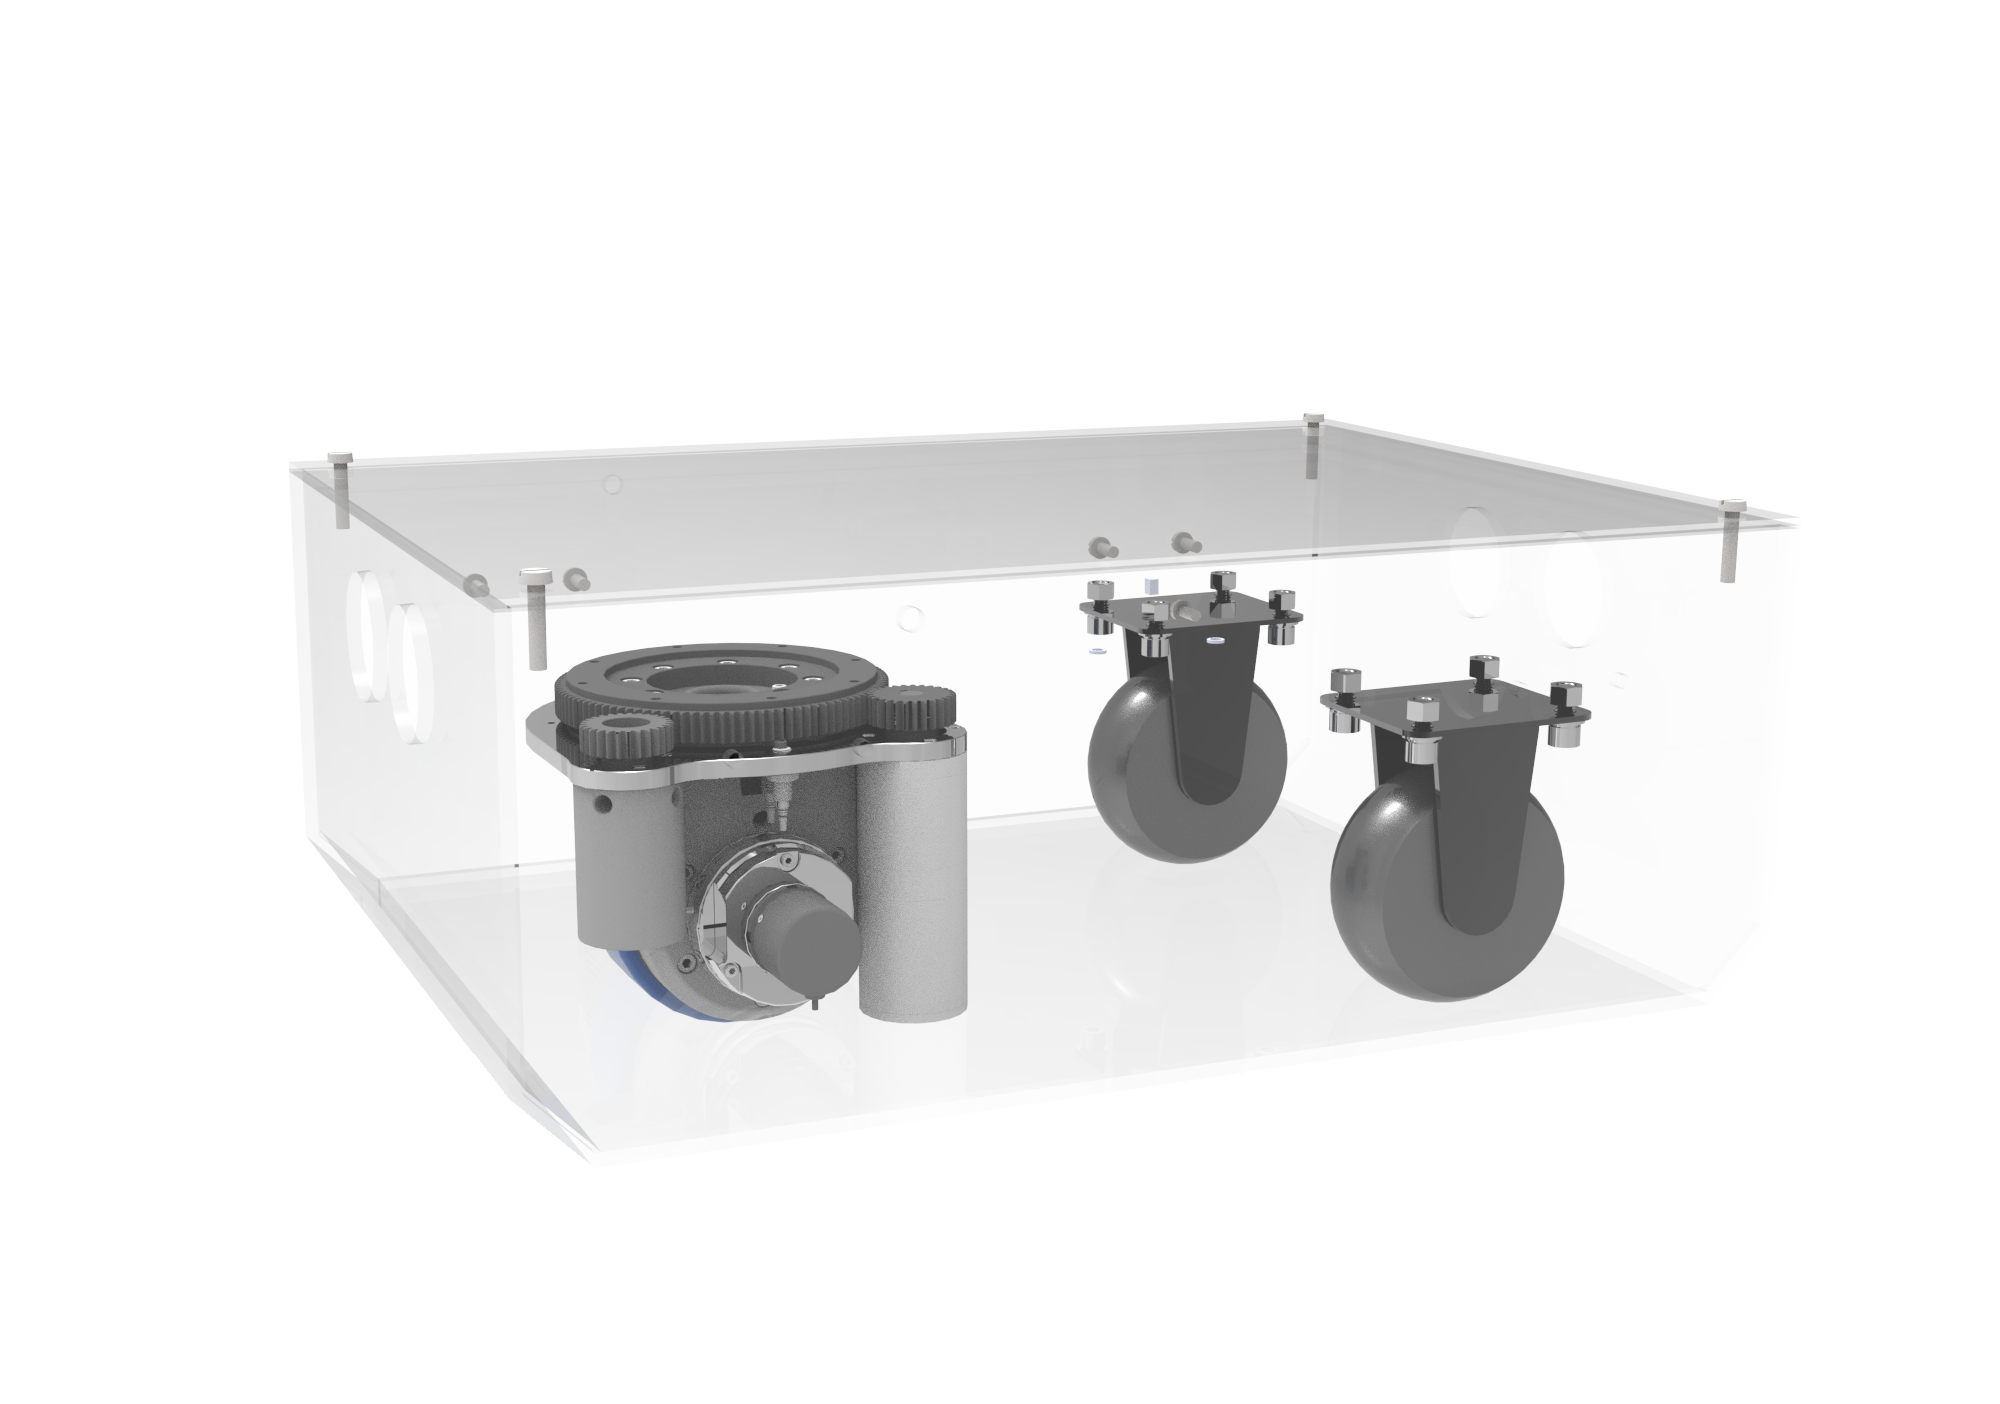
차동구동 섀시 모델 | × | × | 4륜 차동구동 모듈 섀시 | × | 2륜 차동구동 모듈 섀시 | 4륜 차동구동 모듈 섀시 |
조향휠 섀시 모델 | 단일 조향휠 | 듀얼 조향휠 | 4조향휠 | 단일 조향휠 | 듀얼 조향휠 | 4조향휠 |
기타 섀시 모델 | × | × | × | × | × | × |
레이저 내비게이션 | √ | √ | √ | √ | √ | √ |
QR 코드 내비게이션 | √ | 옵션 | √ | × | × | × |
자기 유도 내비게이션 | 옵션 | × | × | × | × | × |
내비게이션 방식 | × | × | 하이브리드 내비게이션 | GNSS 내비게이션, 하이브리드 내비게이션 | GNSS 내비게이션, 하이브리드 내비게이션 | GNSS 내비게이션, 하이브리드 내비게이션 |
내비게이션 정밀도 | 레이저 자연(SLAM) 내비게이션 ±5mm, 레이저 역내비게이션 ±2mm, 자기 내비게이션 10mm | 레이저 자연(SLAM) 내비게이션 5mm, 레이저 역내비게이션 ±2mm, QR코드 내비게이션 10mm | 레이저 자연(SLAM) 내비게이션 ±5mm, 레이저 역내비게이션 ±2mm, QR코드 내비게이션 ±10mm | 3D 레이저 내비게이션 10mm, GNSS 내비게이션 50mm, GNSS+3D 레이저 혼합 내비게이션 ±25mm | 3D 레이저 내비게이션 10mm, GNSS 내비게이션 50mm, GNSS+3D 레이저 혼합 내비게이션 ±25mm | 3D 레이저 내비게이션 10mm, GNSS 내비게이션 50mm, GNSS+3D 레이저 혼합 내비게이션 ±25mm |
각도 정밀도 | ±0.5° | ±0.5° | ±0.5° | ±0.5° | ±0.5° | ±0.5° |
맵 면적 | ≤400000㎡ | ≤400000㎡ | ≤400000㎡ | ≤400000㎡ | ≤400000㎡ | ≤400000㎡ |
CAN 포트 | 3 | 3 | 3 | 3 | 3 | 3 |
RS485/RS232/RS422 포트 | 3/1/× | 3/1/× | 3/1/× | 3/1/× | 3/1/× | 3/1/× |
다중화 통신 포트 | 1(CAN/RS485/RS232 구성 가능) | 1(CAN/RS485/RS232 구성 가능) | 1(CAN/RS485/RS232 구성 가능) | 1(CAN/RS485/RS232 구성 가능) | 1(CAN/RS485/RS232 구성 가능) | 1(CAN/RS485/RS232 구성 가능) |
PWM 포트 | 4 | 4 | 4 | 4 | 4 | 4 |
AI/AO | × | × | × | × | × | × |
DI/DO/DIO | 20/12/4 | 20/12/4 | 20/12/4 | 20/12/4 | 20/12/4 | 20/12/4 |
엔코더 포트 | 2 | 2 | 2 | 2 | 2 | 2 |
오디오 인터페이스 | 1 | 1 | 1 | 1 | 1 | 1 |
유선 산업용 이더넷 | 3 | 3 | 3 | 3 | 3 | 3 |
무선 디버그 인터페이스 | √ | √ | √ | √ | √ | √ |
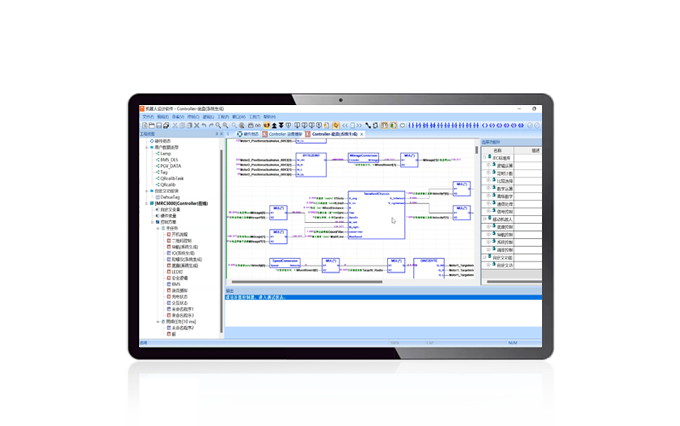
로봇 설계 소프트웨어 | √ | √ | √ | √ | √ | √ |
로봇 애플리케이션 소프트웨어 | √ | √ | √ | √ | √ | √ |
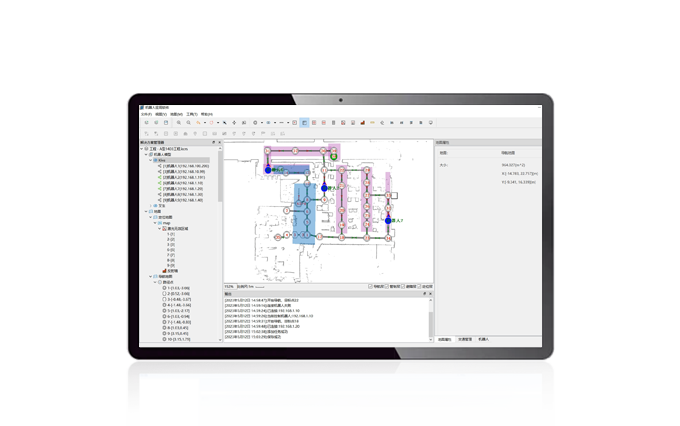
로봇 모니터링 및 스케줄링 소프트웨어 | 옵션 | 옵션 | 옵션 | 옵션 | 옵션 | 옵션 |
| 확장 기능 | 스틱판 인식, 표지물 2차 위치 측정, 내비게이션 레이저 보조 장애물 회피, 3D 비전 장애물 회피 | 시각적 위치 파악, 재료 다리 인식, 표지물 2차 위치 파악,내비게이션 레이저 보조 장애물 회피, 3D 시각적 장애물 회피 | 팔레트 인식, 비전 위치결정, 포크 인식, 랜드마크 2차 위치결정, 내비게이션 LiDAR 보조 장애물 회피, 3D 비전 장애물 회피 | 스틱판 인식, 재료 다리 인식, 표지물 2차 위치 정위 및 내비게이션, 레이저 보조 장애물 회피, 3D 비전 장애물 회피 | 팔레트 인식, 포크 인식, 랜드마크 2차 위치결정, 내비게이션 LiDAR 보조 장애물 회피, 3D 비전 장애물 회피 | 팔레트 인식, 포크 인식, 랜드마크 2차 위치결정, 내비게이션 LiDAR 보조 장애물 회피, 3D 비전 장애물 회피 |
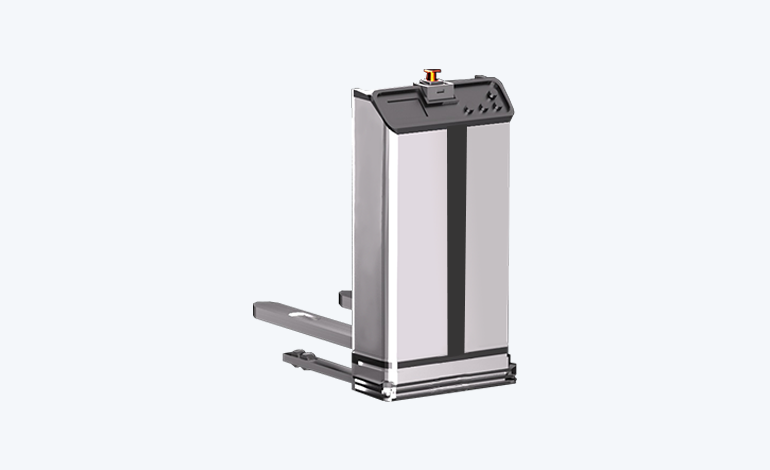
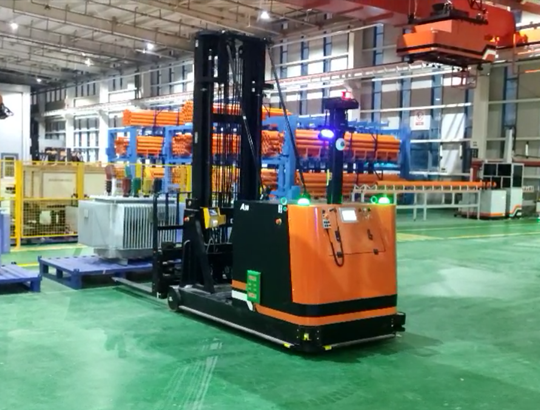
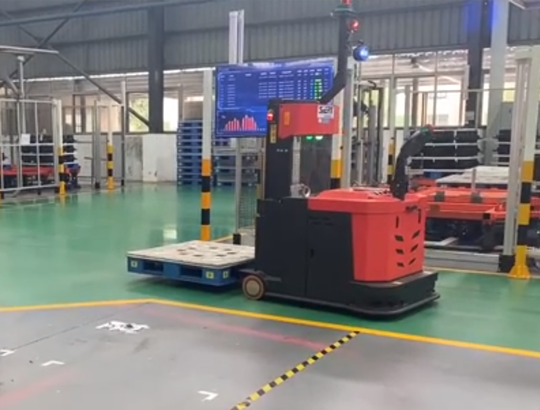
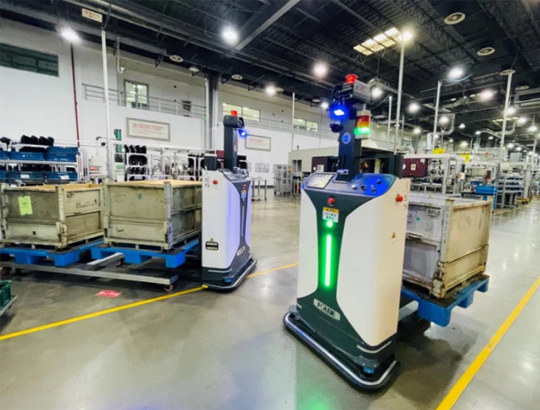
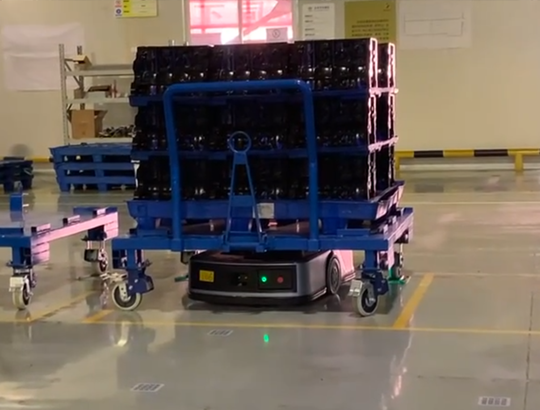
포크 운반 이동 로봇 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 액추에이터, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.