

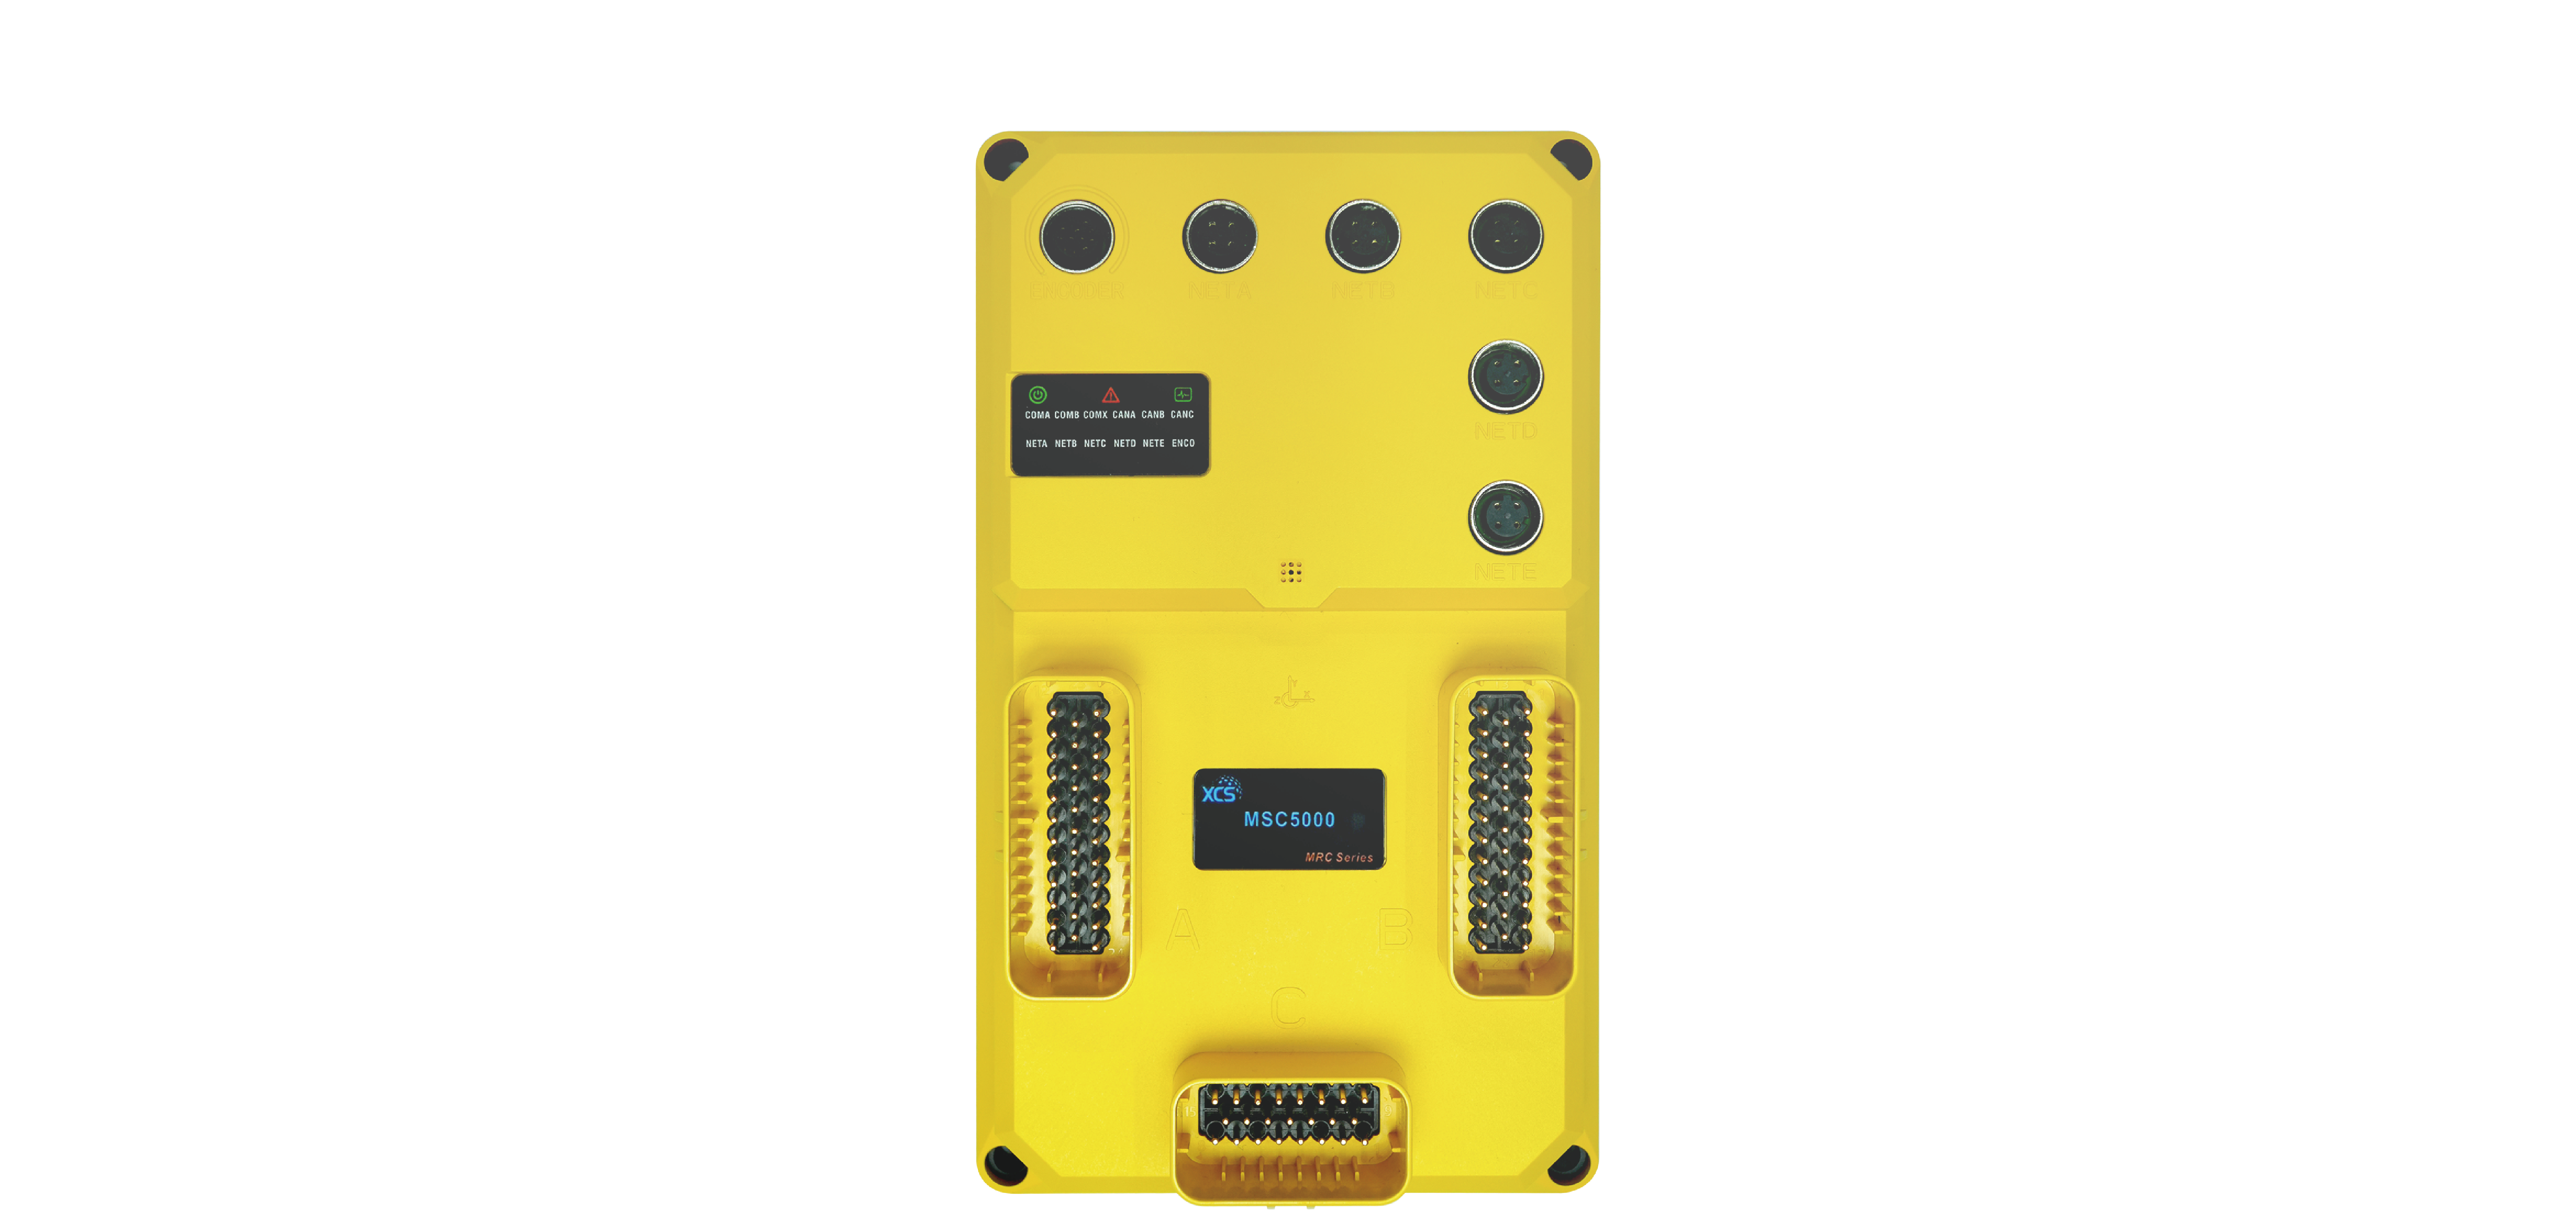







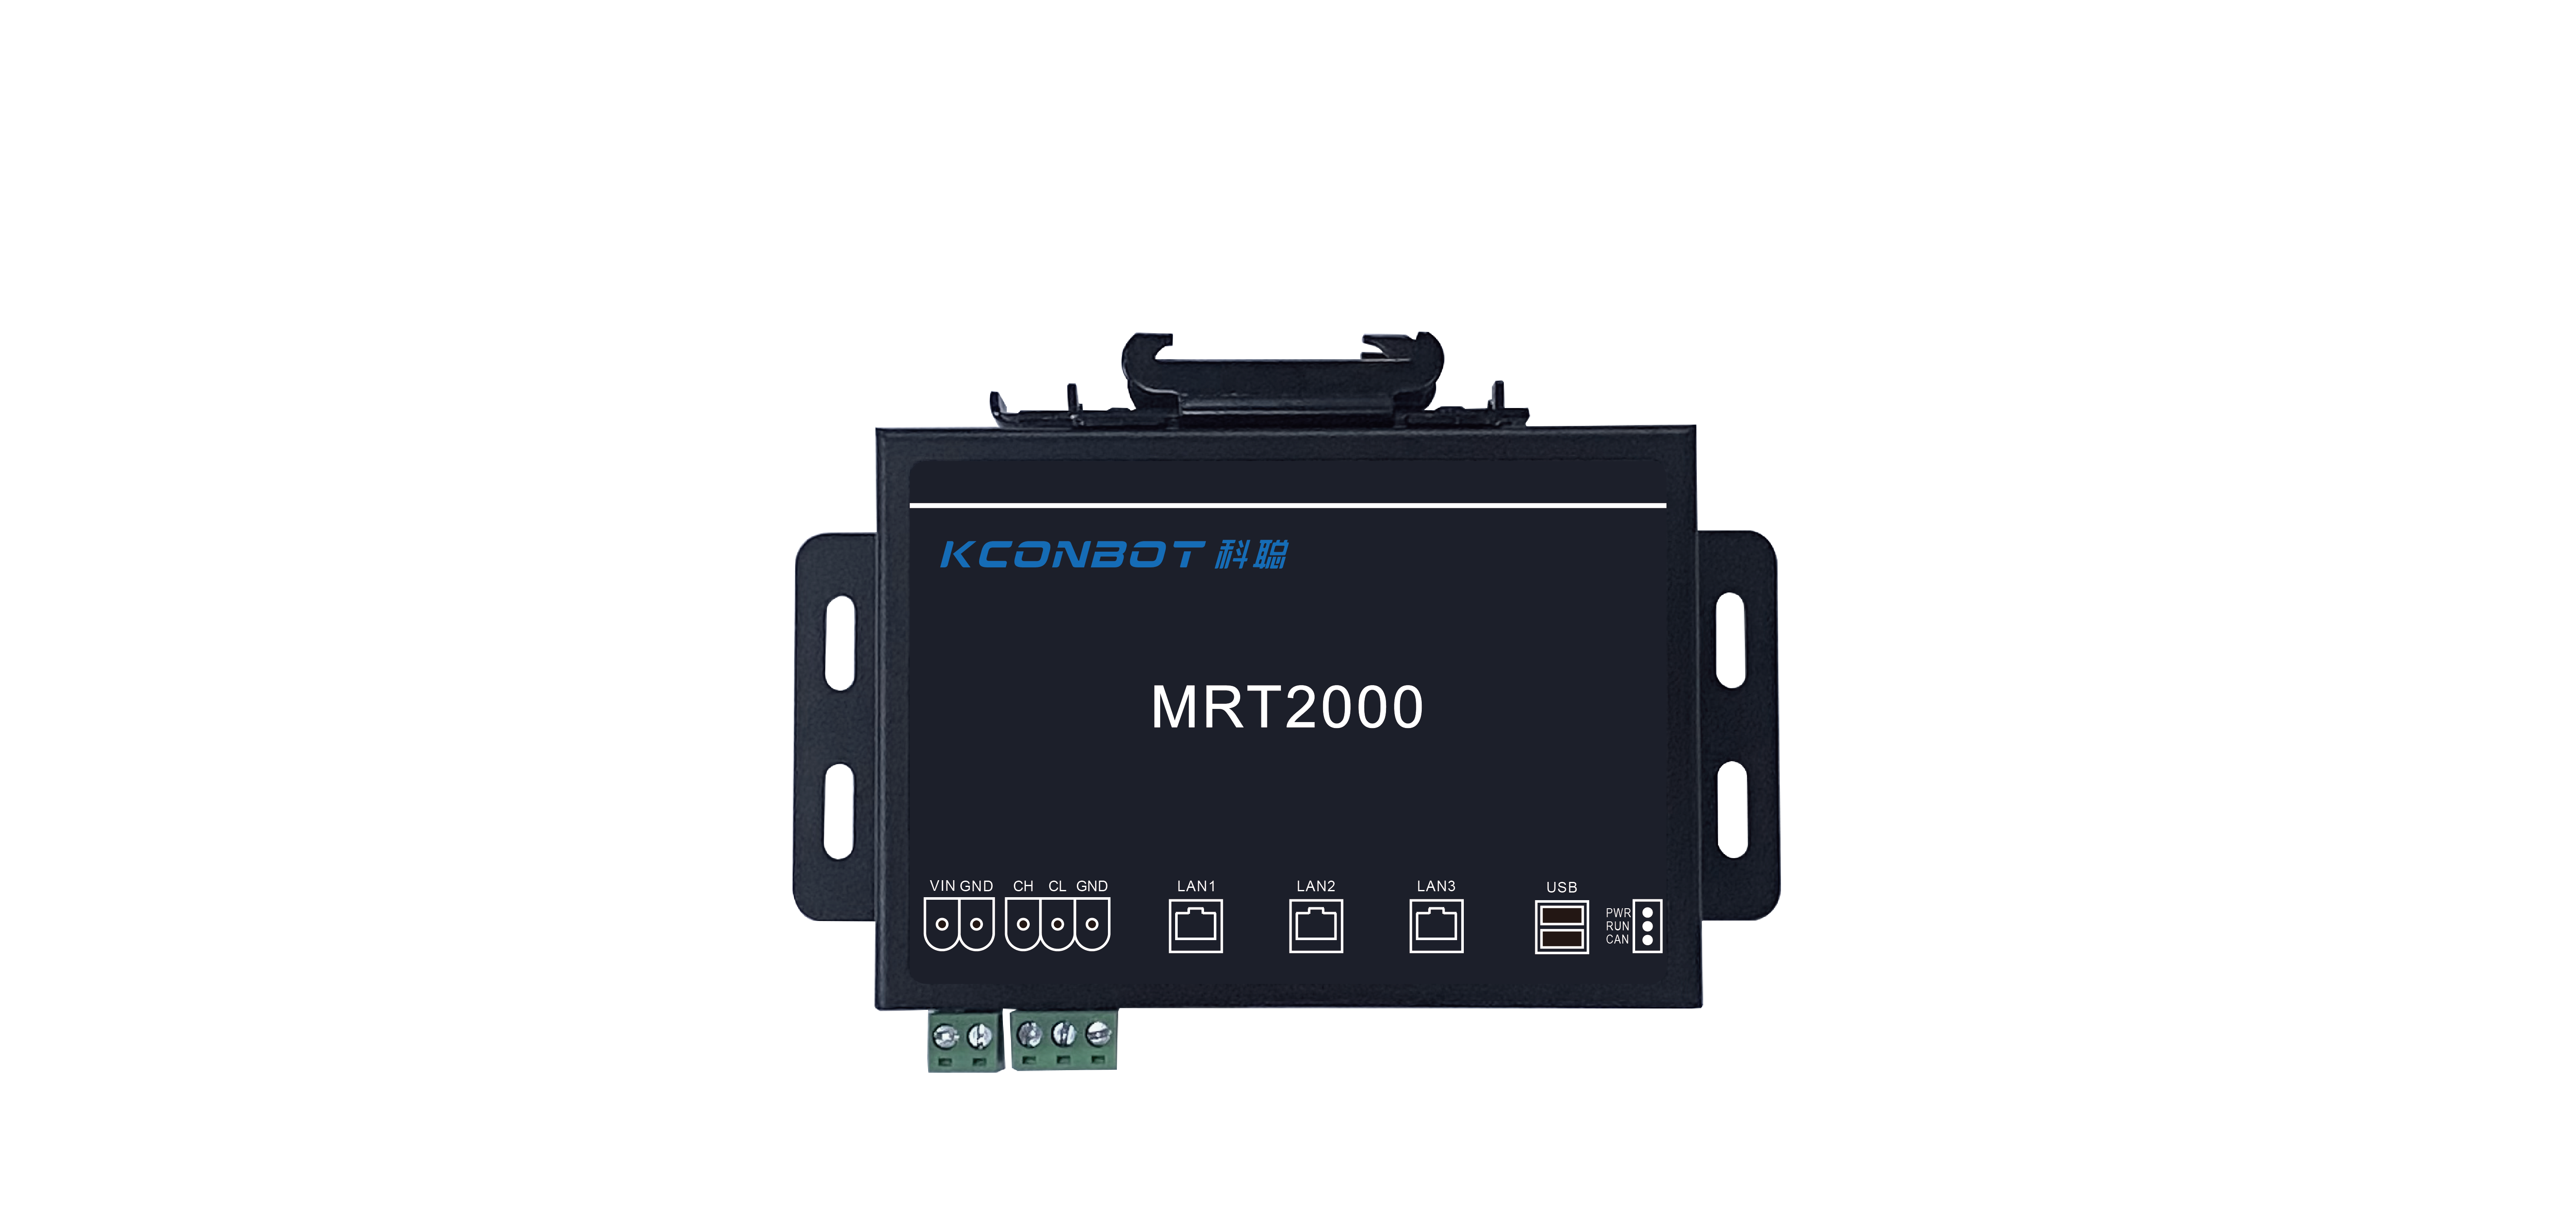




MSC5000
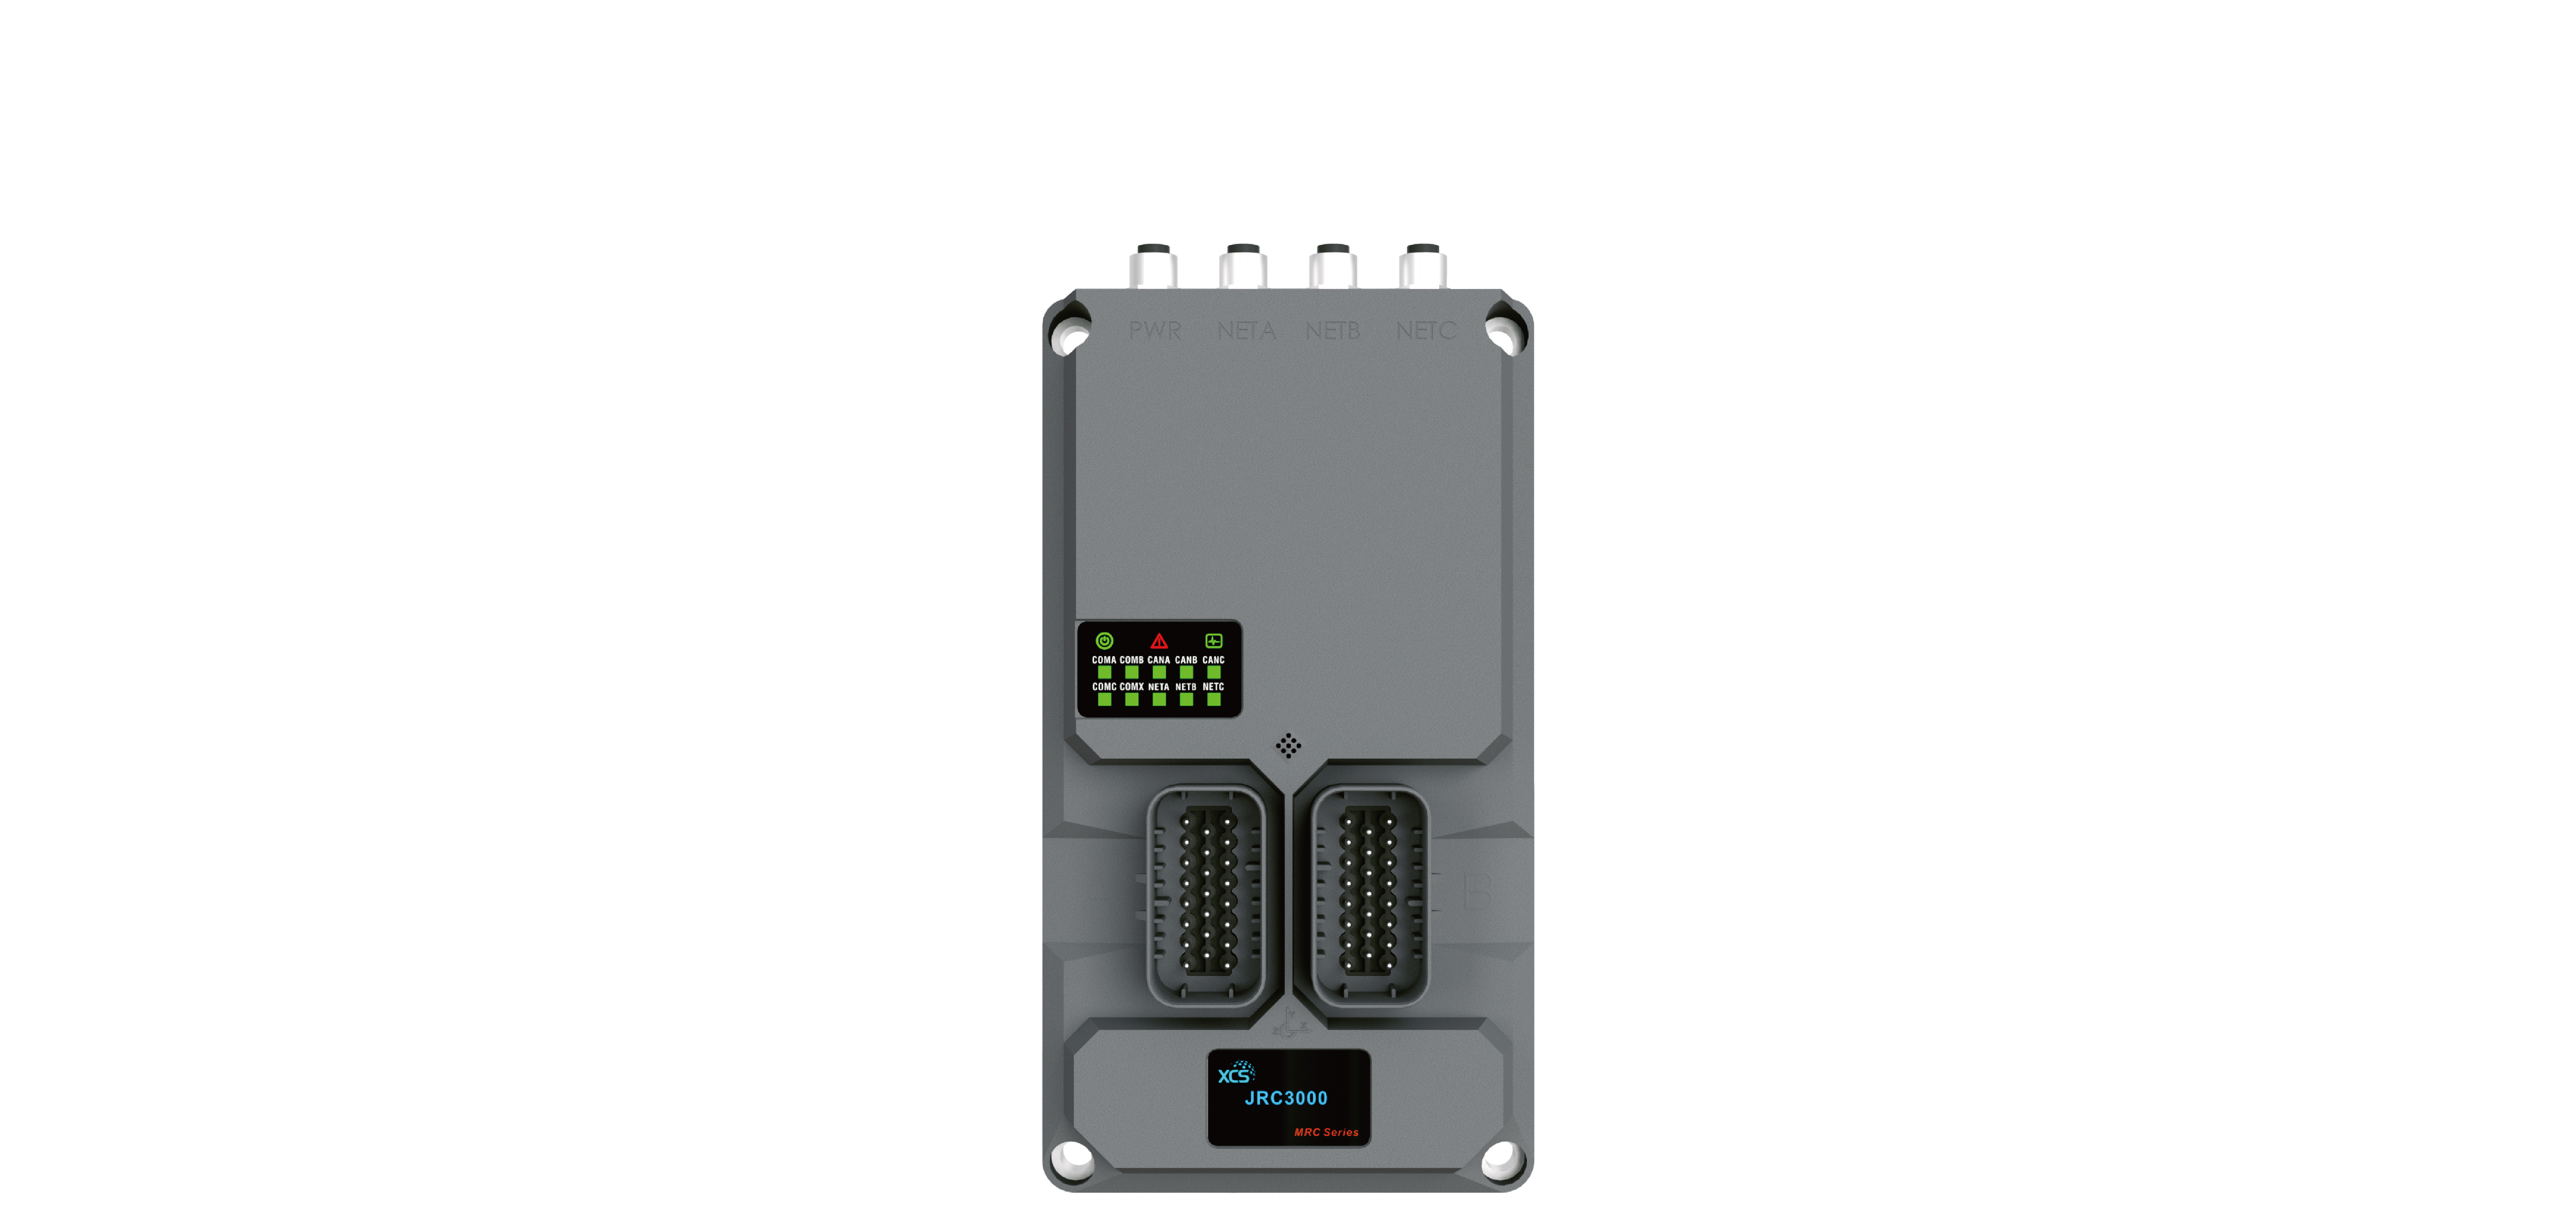
안전 모바일 로봇 제어기
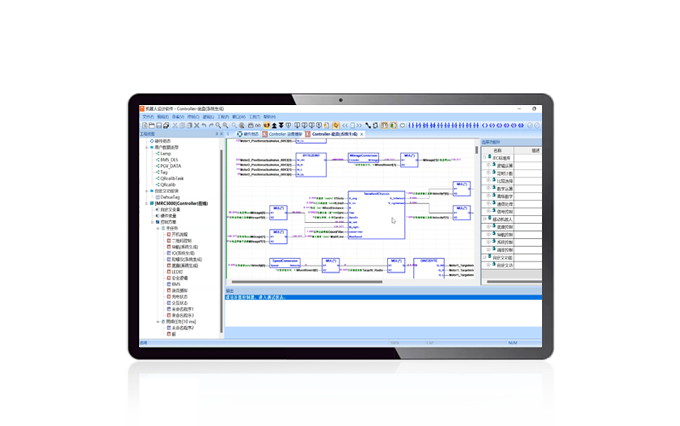
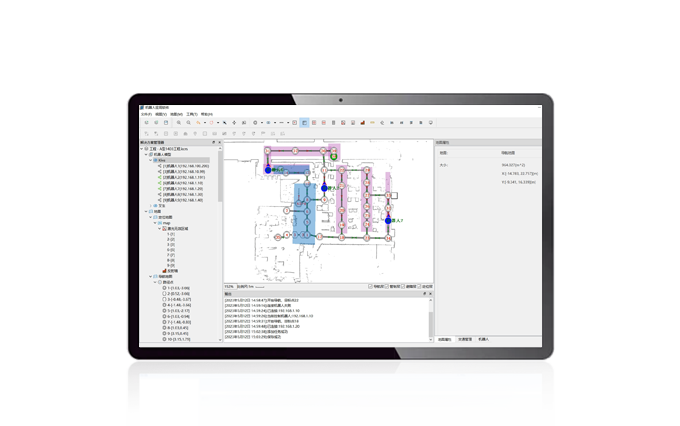
자체 개발한 MSC5000 기능 안전 모바일 로봇 제어기는 IEC 61508 및 IEC 62061 기준 SIL3, ISO 13849 기준 성능 레벨 Cat.3, PLe를 충족하고 TÜV Rheinland 인증을 획득했습니다. 고정밀 위치결정과 자율 내비게이션 기능에 더해 비상정지, 구역 감시, 속도 감시, 안전 토크 차단(STO) 등의 안전 기능을 통합하여 ISO 3691-4에 부합하는 안전 모바일 로봇 구축을 지원합니다.

추천 적용 유형
포크 식
잠복상승식
배낭식
협동식
롤러 방식
상자 형식
맥륜식
견인식
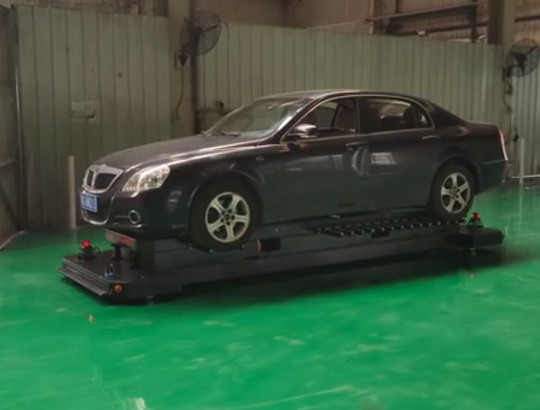
주차식
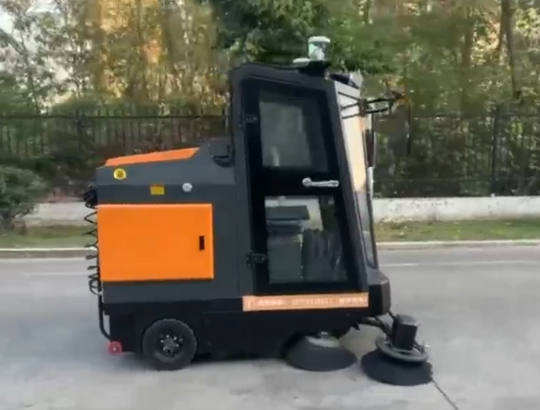
실외형
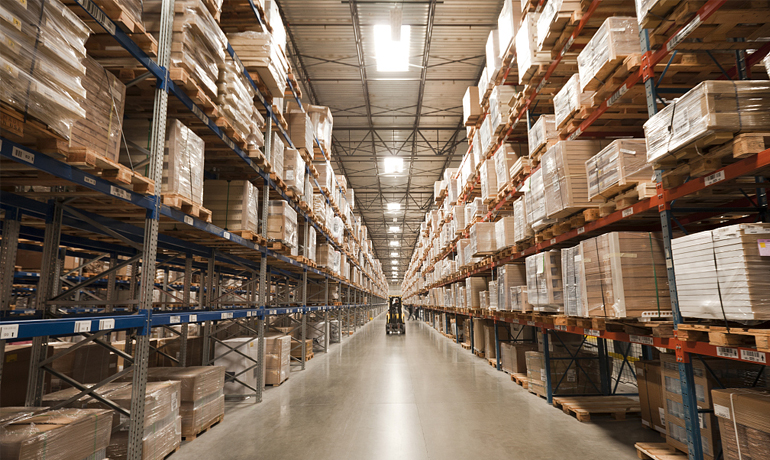
상용형
기본 매개변수
모델 | MSC5000 | |
설명 | 명칭 | 안전 모바일 로봇 제어기 |
외형 치수 | 치수 W x H x D (mm) | 215×125×56(커넥터 접점 제외) |
안전 인증 | 안전 무결성 수준 | IEC 61508 SIL3,SC3 IEC 62061 SIL3 |
안전 성능 레벨 | ISO 13849 Cat 3,PLe | |
안전 아키텍처 | 안전 아키텍처 | 1oo2 |
제품 인증 | CE | EMC(EN IEC 61326-1) LVD(IEC 61010-1、IEC 61010-2) |
보호 등급 | IP65 | |
작동 환경 | 온도 | -30℃~+70℃ |
습도 | 10%~95% RH, 결로 없음 | |
고도 | 2000m 이하 | |
EMC | 산업 등급 3 | |
네트워크 인터페이스 | 유선 산업용 이더넷 | 5 |
안전 인터페이스 | SO | 4(24V/1.5A) |
DIO | 36 | |
엔코더 인터페이스 | 2 | |
전원 | 24VDC | |
범용 인터페이스 | DI/DO/DIO | 8/4/4 |
엔코더 인터페이스 | 2 | |
CAN(채널) | 3 | |
RS485(채널) | 2 | |
다중화 통신 포트(채널) | 1(CAN/RS485/RS232 구성 가능) | |
전원 | (18~60)VDC | |
내비게이션 성능 | 내비게이션 방식 | 2D/3D LiDAR 내비게이션, QR 코드 내비게이션, 자기 유도 내비게이션, GNSS 내비게이션 |
내비게이션 정밀도 | ±5mm ±2mm(반사판) | |
섀시 운동 모델 | 2륜 차동, 4륜 차동, 단일 조향휠, 듀얼 조향휠, 4조향휠, 차동구동 모듈, 메카넘 휠, 애커먼 섀시 등 | |
섀시 맵 면적 | ≤1,000,000 m² | |
관련된 솔루션
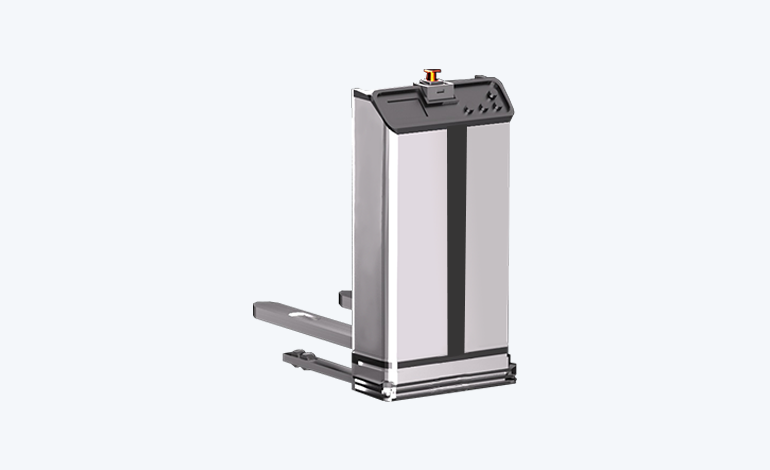
쌓이차석식/앞이동차석식
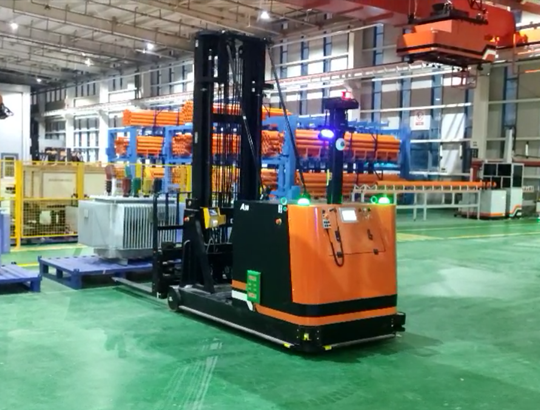
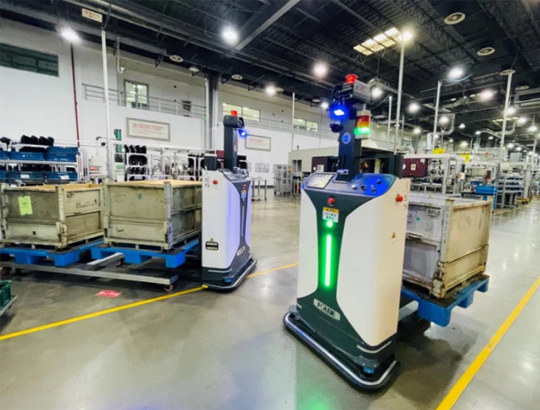
포크 운반 이동 로봇은 화물 팔레트의 다른 높이에 적용 하역, 적재 및 운송, 기타 자동 작업, 추가 특수 캐리어의 필요 없이,이 팔레트 화물의 리프트와 하강, 적재 및 운반 등 일련의 작업을 완료하여 필요한 공장 작업장의 소수화, 무인화 물류를 실현합니다.
포크 운반 이동 로봇 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 액추에이터, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
자세히 보기
포크 운반 이동 로봇 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 액추에이터, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
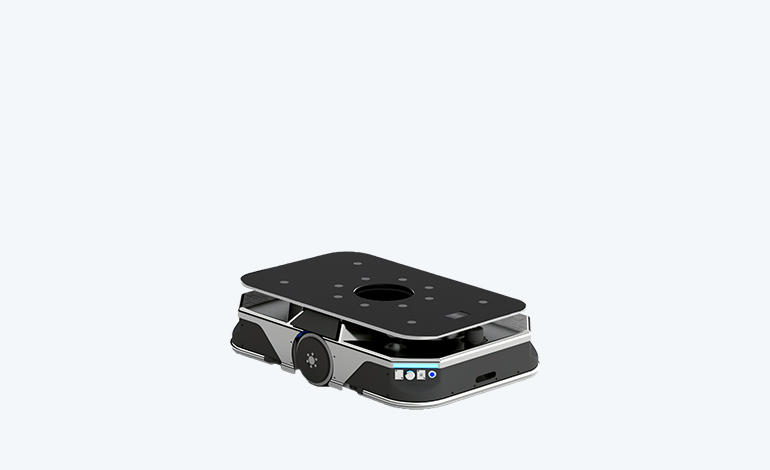
잠복 천정운반식
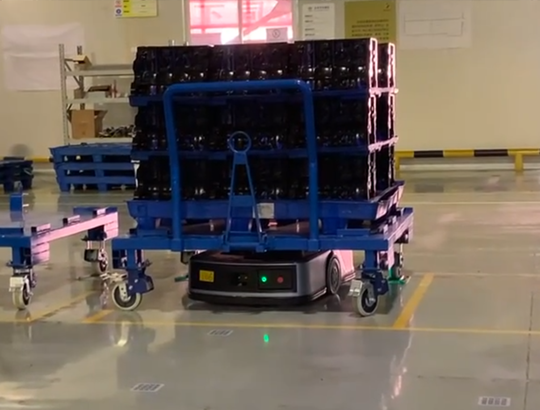
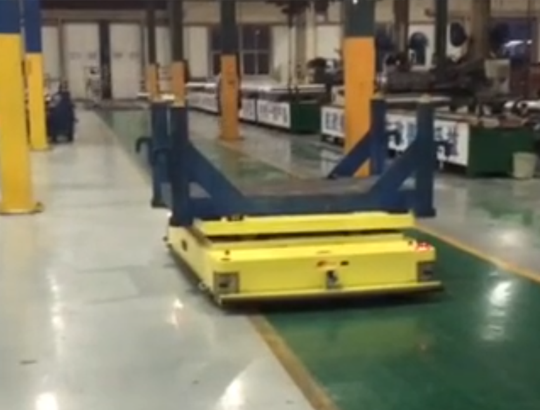
잠복 지붕 리프트형 이동 로봇은 지붕 리프트를 통해 트레이, 선반 등 장비를 운반하고 자재, 선반을 들어 빠르고 안정하게 지정된 위치로 운송하며 창고 작업장의 선반 배치, 분류, 통합 등 작업을 완성하고 자동으로 이식 장치, 승강기 장치, 창고 등 설비와 도킹, 무인화에 도달합니다.
잠복 지붕 운반식 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템, 항법 센서, 섀시 드라이브, 실행 장치, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전력 공급 장치, 추가 기능 등 9개 모듈로 나누어집니다.
자세히 보기
잠복 지붕 운반식 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템, 항법 센서, 섀시 드라이브, 실행 장치, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전력 공급 장치, 추가 기능 등 9개 모듈로 나누어집니다.
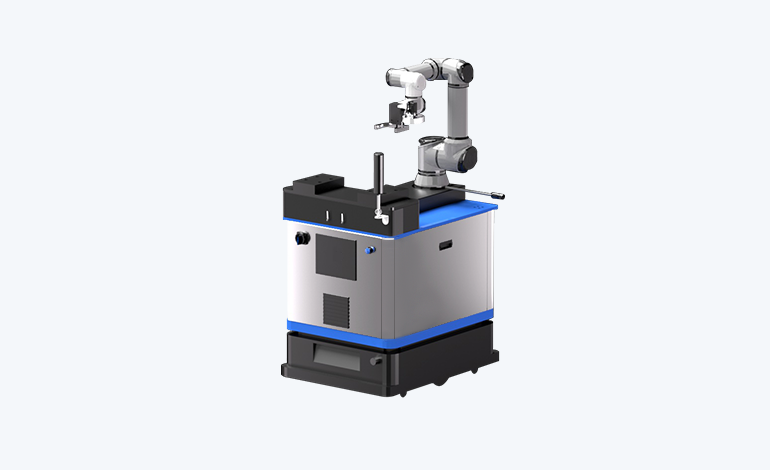
협업식
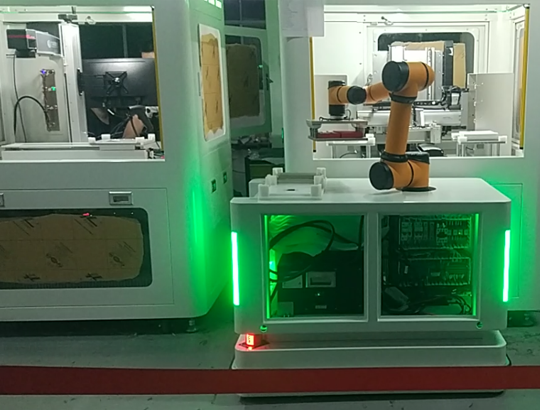
협력 (복합) 식 이동 로봇은 무인 운반 차대를 기반으로 로봇 팔을 증가하여 협력 agv를 형성하여 이동 로봇과 장비 스탠드 사이에서 자재의 상하차 작업을 완성할 수 있으며 또한 로봇 팔에 있는 시각 센서를 통해 자재의 모든 방향 검사를 진행할 수 있습니다.
협동식 (복합) 이동로봇 토탈솔루션은 이동로봇의 차량 전체의 기능에 따라 주로 제어시스템, 항법센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전력공급 모듈, 추가 기능 등 9개 모듈로 나뉜다.
자세히 보기
협동식 (복합) 이동로봇 토탈솔루션은 이동로봇의 차량 전체의 기능에 따라 주로 제어시스템, 항법센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전력공급 모듈, 추가 기능 등 9개 모듈로 나뉜다.
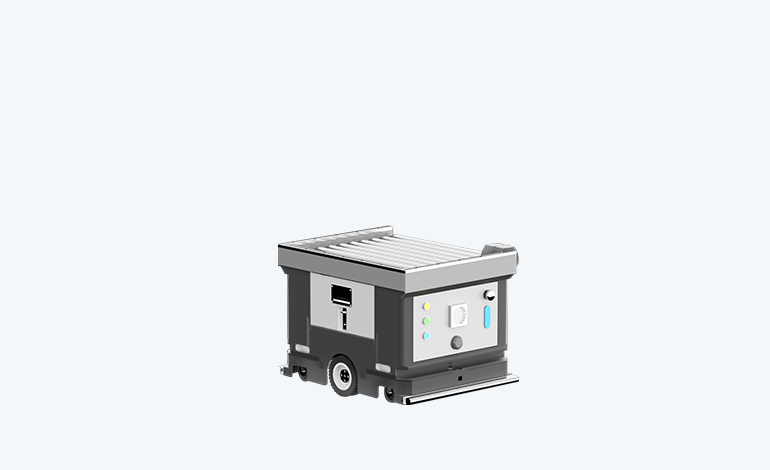
롤러 방식
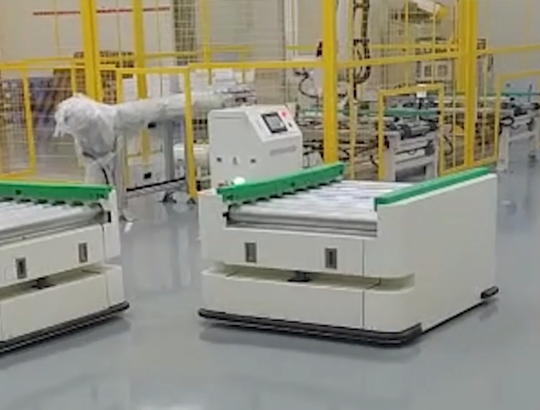
롤러식 이동 로봇은 무인 차판 운반 기초에 롤러 기구를 증가하여 생산 라인 도킹 로봇을 형성하며, 작업장과 창고, 생산 라인과 생산 라인, 생산 설비와 생산 설비 사이의 이음매 없는 연결을 실현할 수 있다.
롤러형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어시스템, 내비게이션 센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
자세히 보기
롤러형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어시스템, 내비게이션 센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
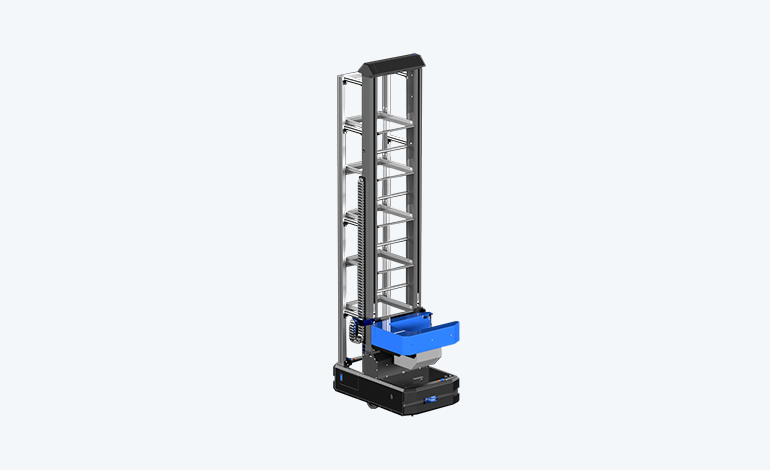
상자 형식
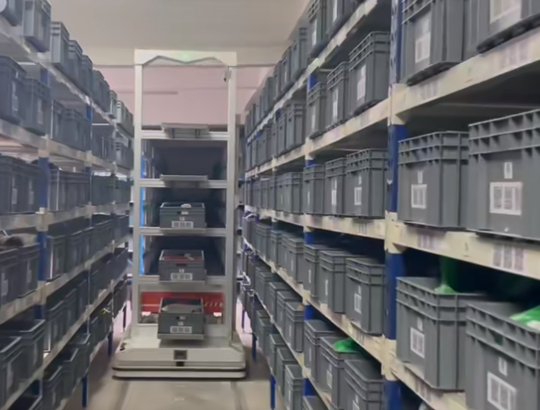
다층 자재 상자 로봇은 일종의 지능화 물류 운반 설비로 여러 자재 상자의 지능적인 선택, 저장, 운반 등을 실현할 수 있다.도움 없이 전진,후퇴,회전이 가능하며, 자율 내비게이션,장애물 회피,자동충전 등의 기능이 있다.
박스형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 실행 기구, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
자세히 보기
박스형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 실행 기구, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
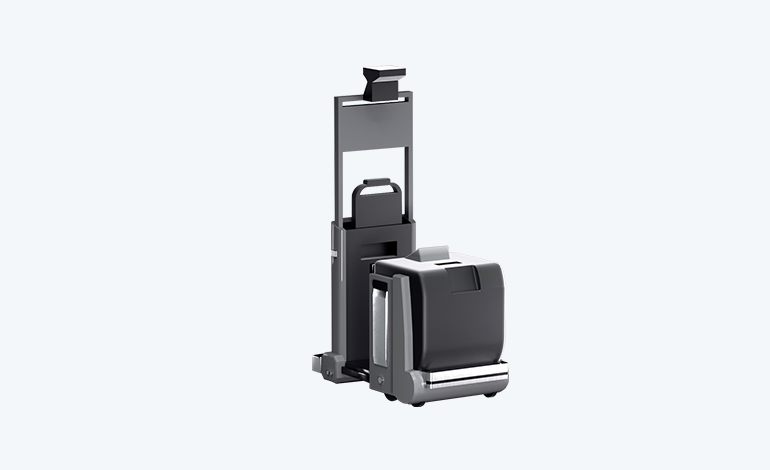
견인식
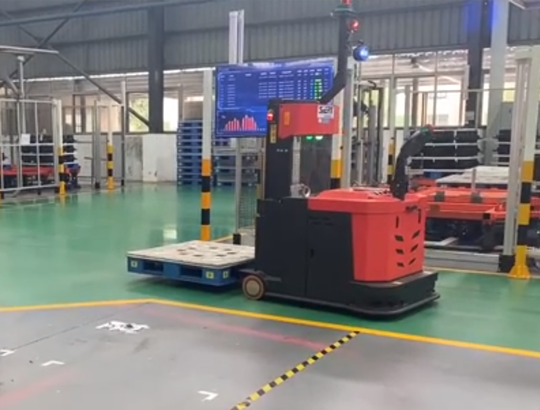
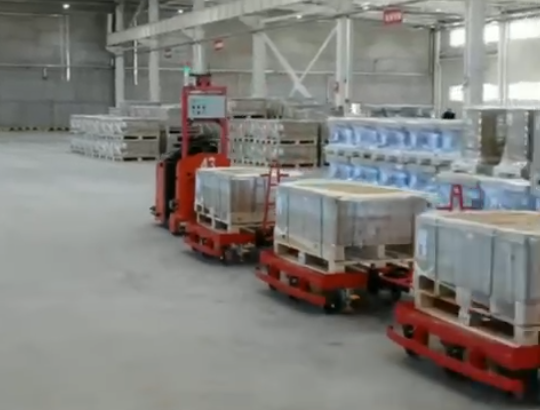
견인식 이동로봇은 꼬리에 지그후크로 재료차를 끌며 동시에 여러 대의 재료차를 끌면서 고효률적인 운반을 실현하여 운송효률을 높일수 있다.생산 작업장의 자재 트럭의 이송, 자재 트럭에서 작업장까지 운송에 적용됩니다.
이동 로봇의 전체 기능에 따라 제어 시스템,내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나뉩니다.
자세히 보기
이동 로봇의 전체 기능에 따라 제어 시스템,내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나뉩니다.
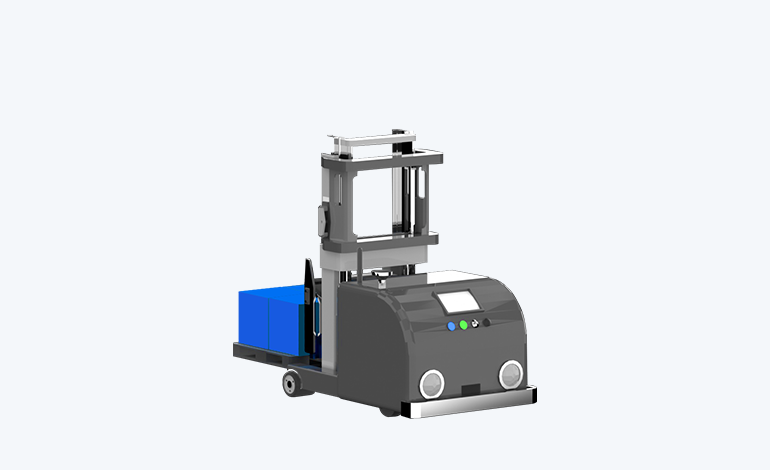
오버로드 방식
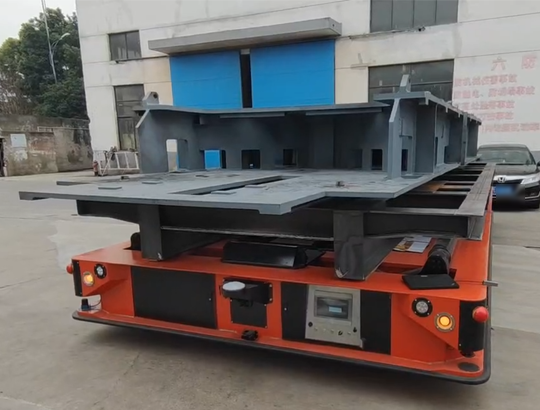
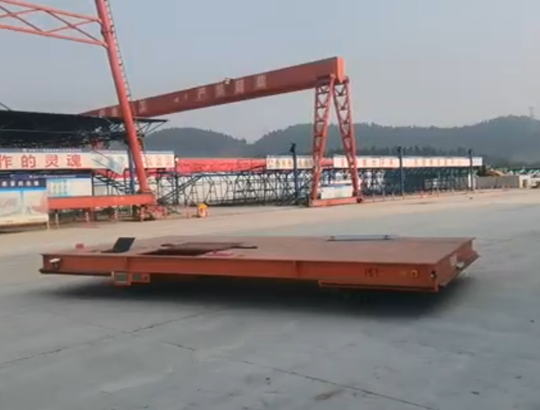
오버로드 이동 로봇은 일종의 배터리이나 내연기관을 동력으로 배치, 고성능 전기기계, 감 속기 및 수평 구동 차 실현 유연하게 운행 차량 속도 조절, 승강 보상, 제동, 전방위적으로, 자유 경로 계획, 자동 유도, 온라인 급속 충전,여 차 편성 연동 등 기능은 동시에 집중 조달 관리 된 지능 차량이다.
오버로드 이동 로봇의 전체 기능에 따라 제어 시스템, 내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터렉티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나누어집니다.
자세히 보기
오버로드 이동 로봇의 전체 기능에 따라 제어 시스템, 내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터렉티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나누어집니다.
© 2023 Zhejiang KeCong Control Technology Co., Ltd. 모든 권리 보유.| 이동 로봇들을 사람에게 서비스 하도로 합시다! 절강경찰 제33052302000842 저장 성 ICP 번호 19001570-1 sitemap.xml