

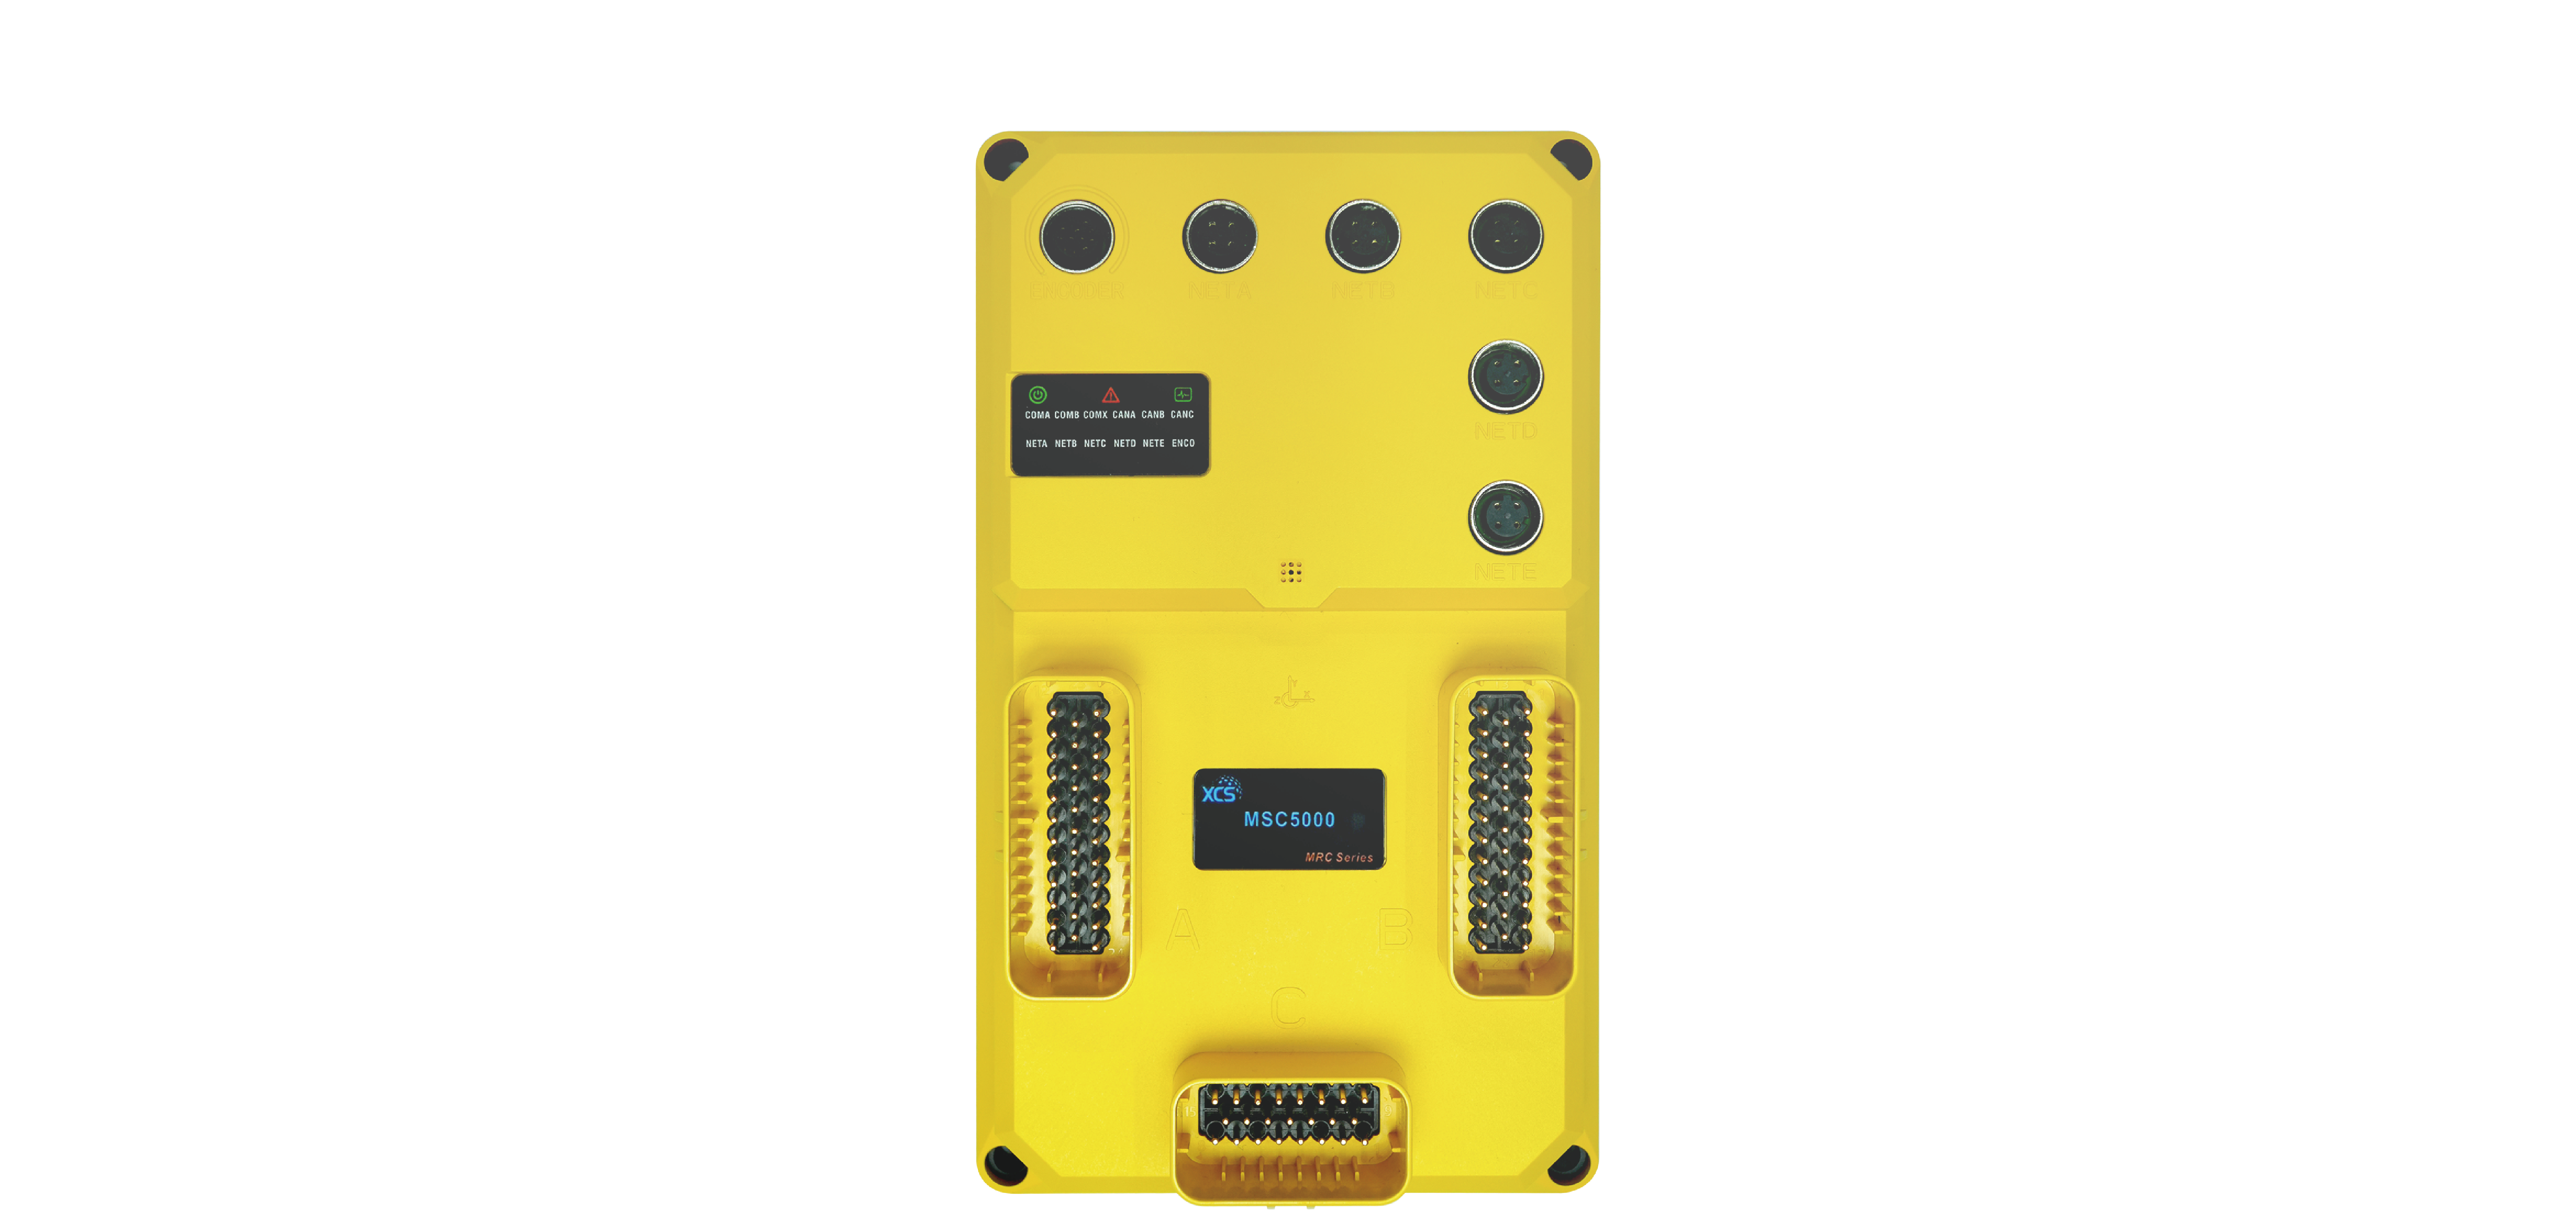
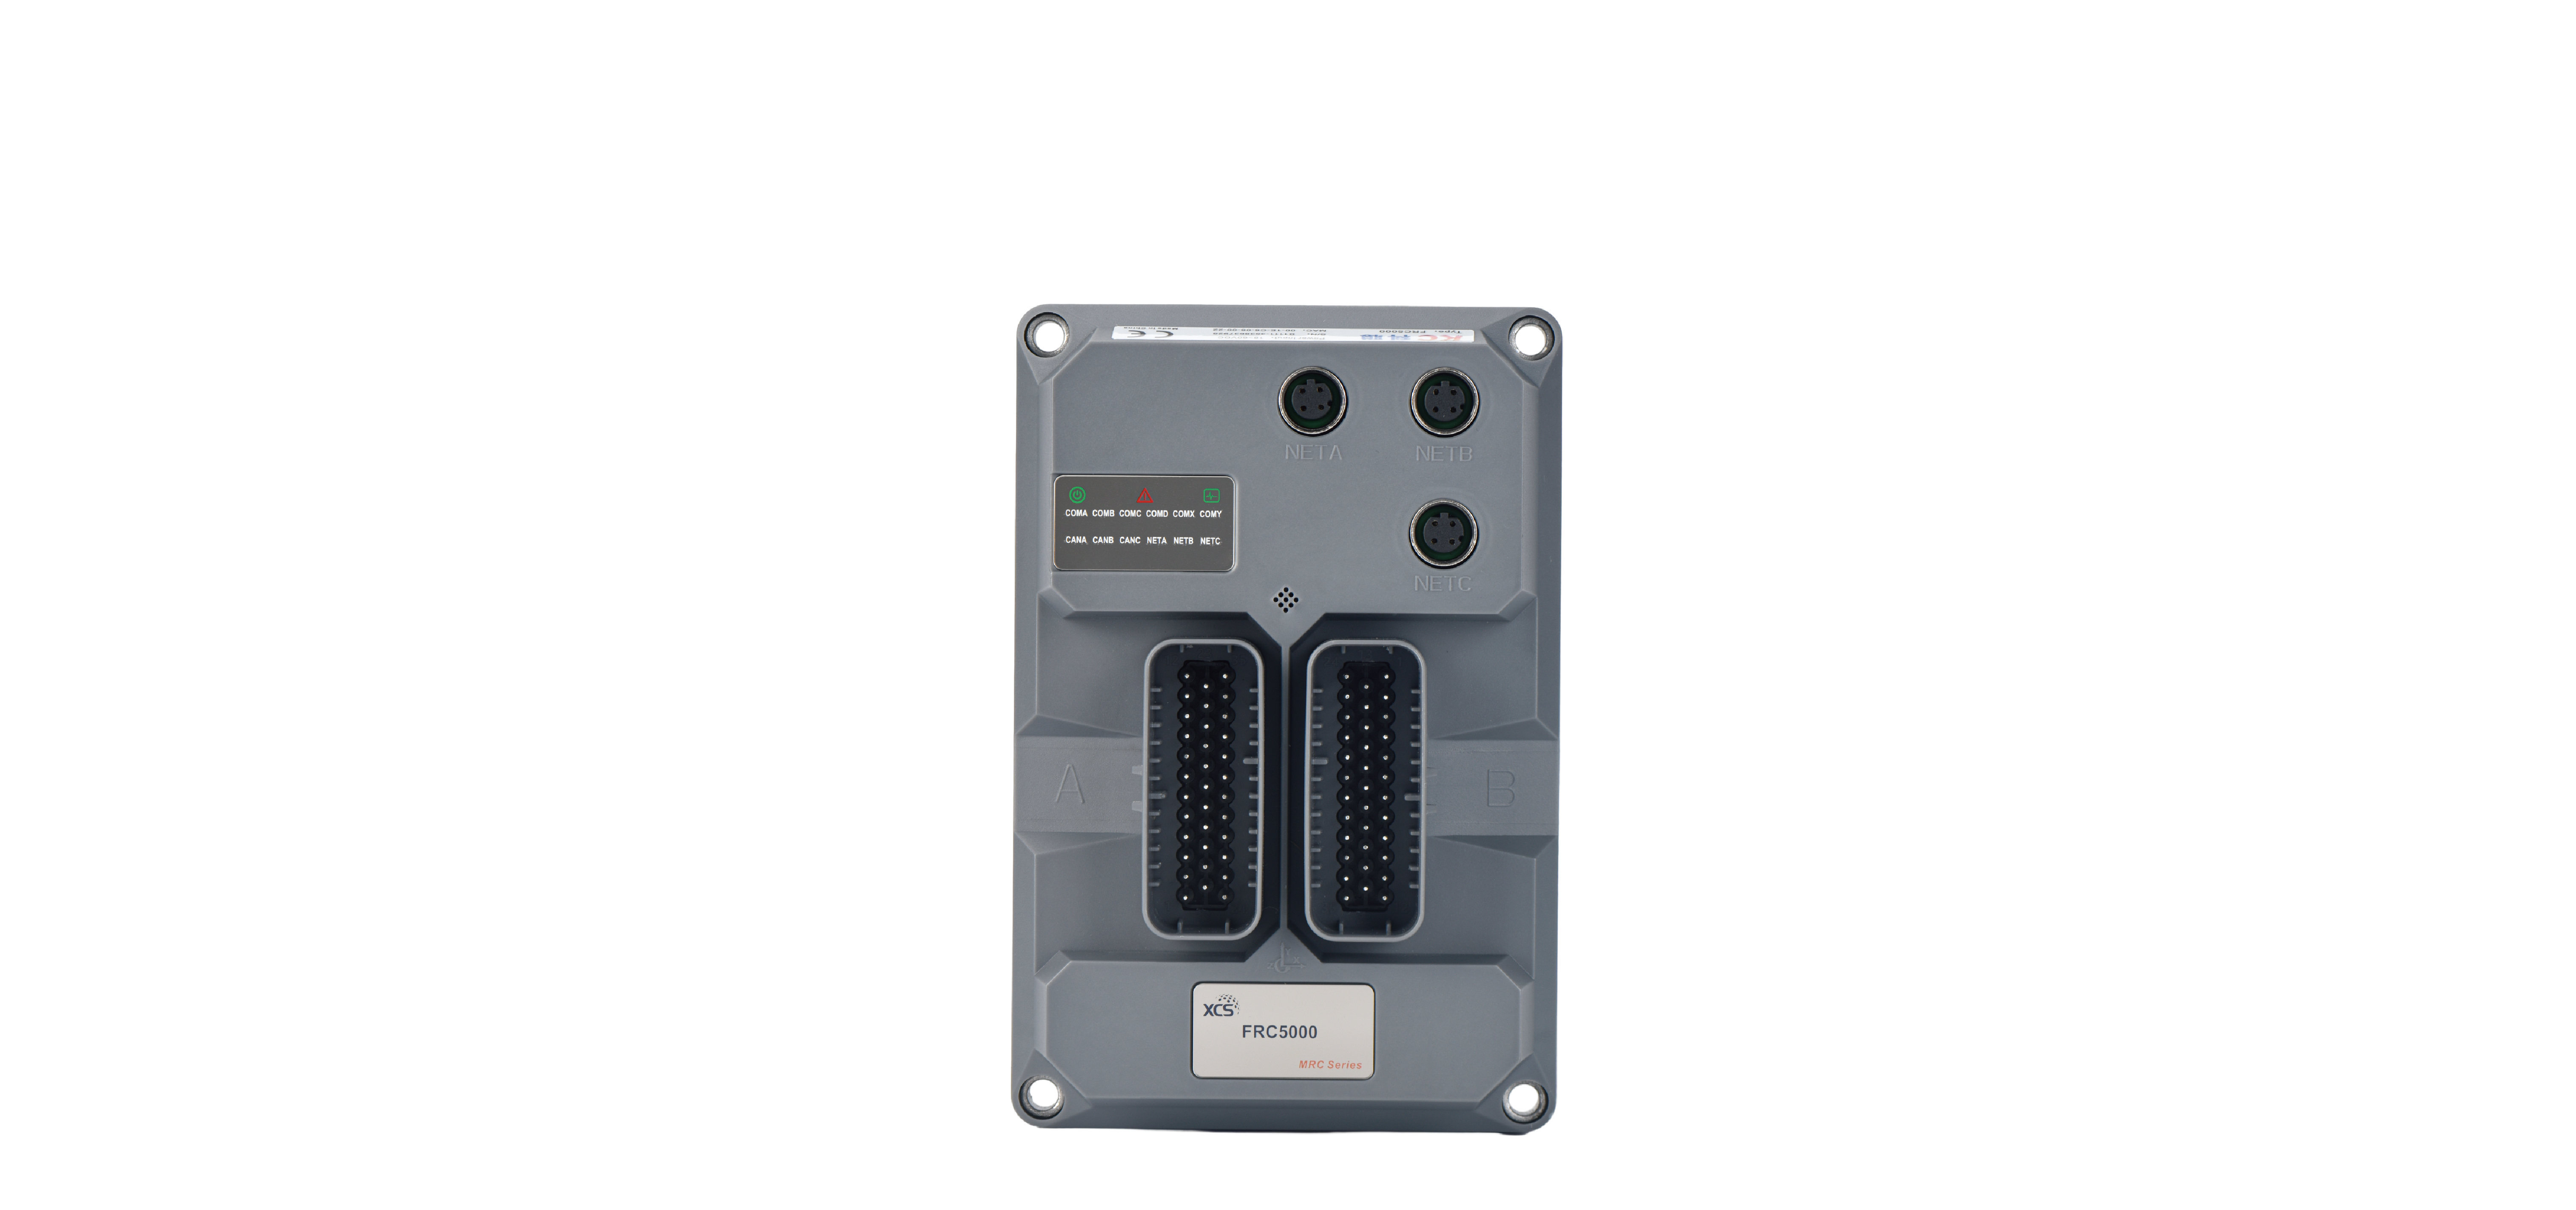
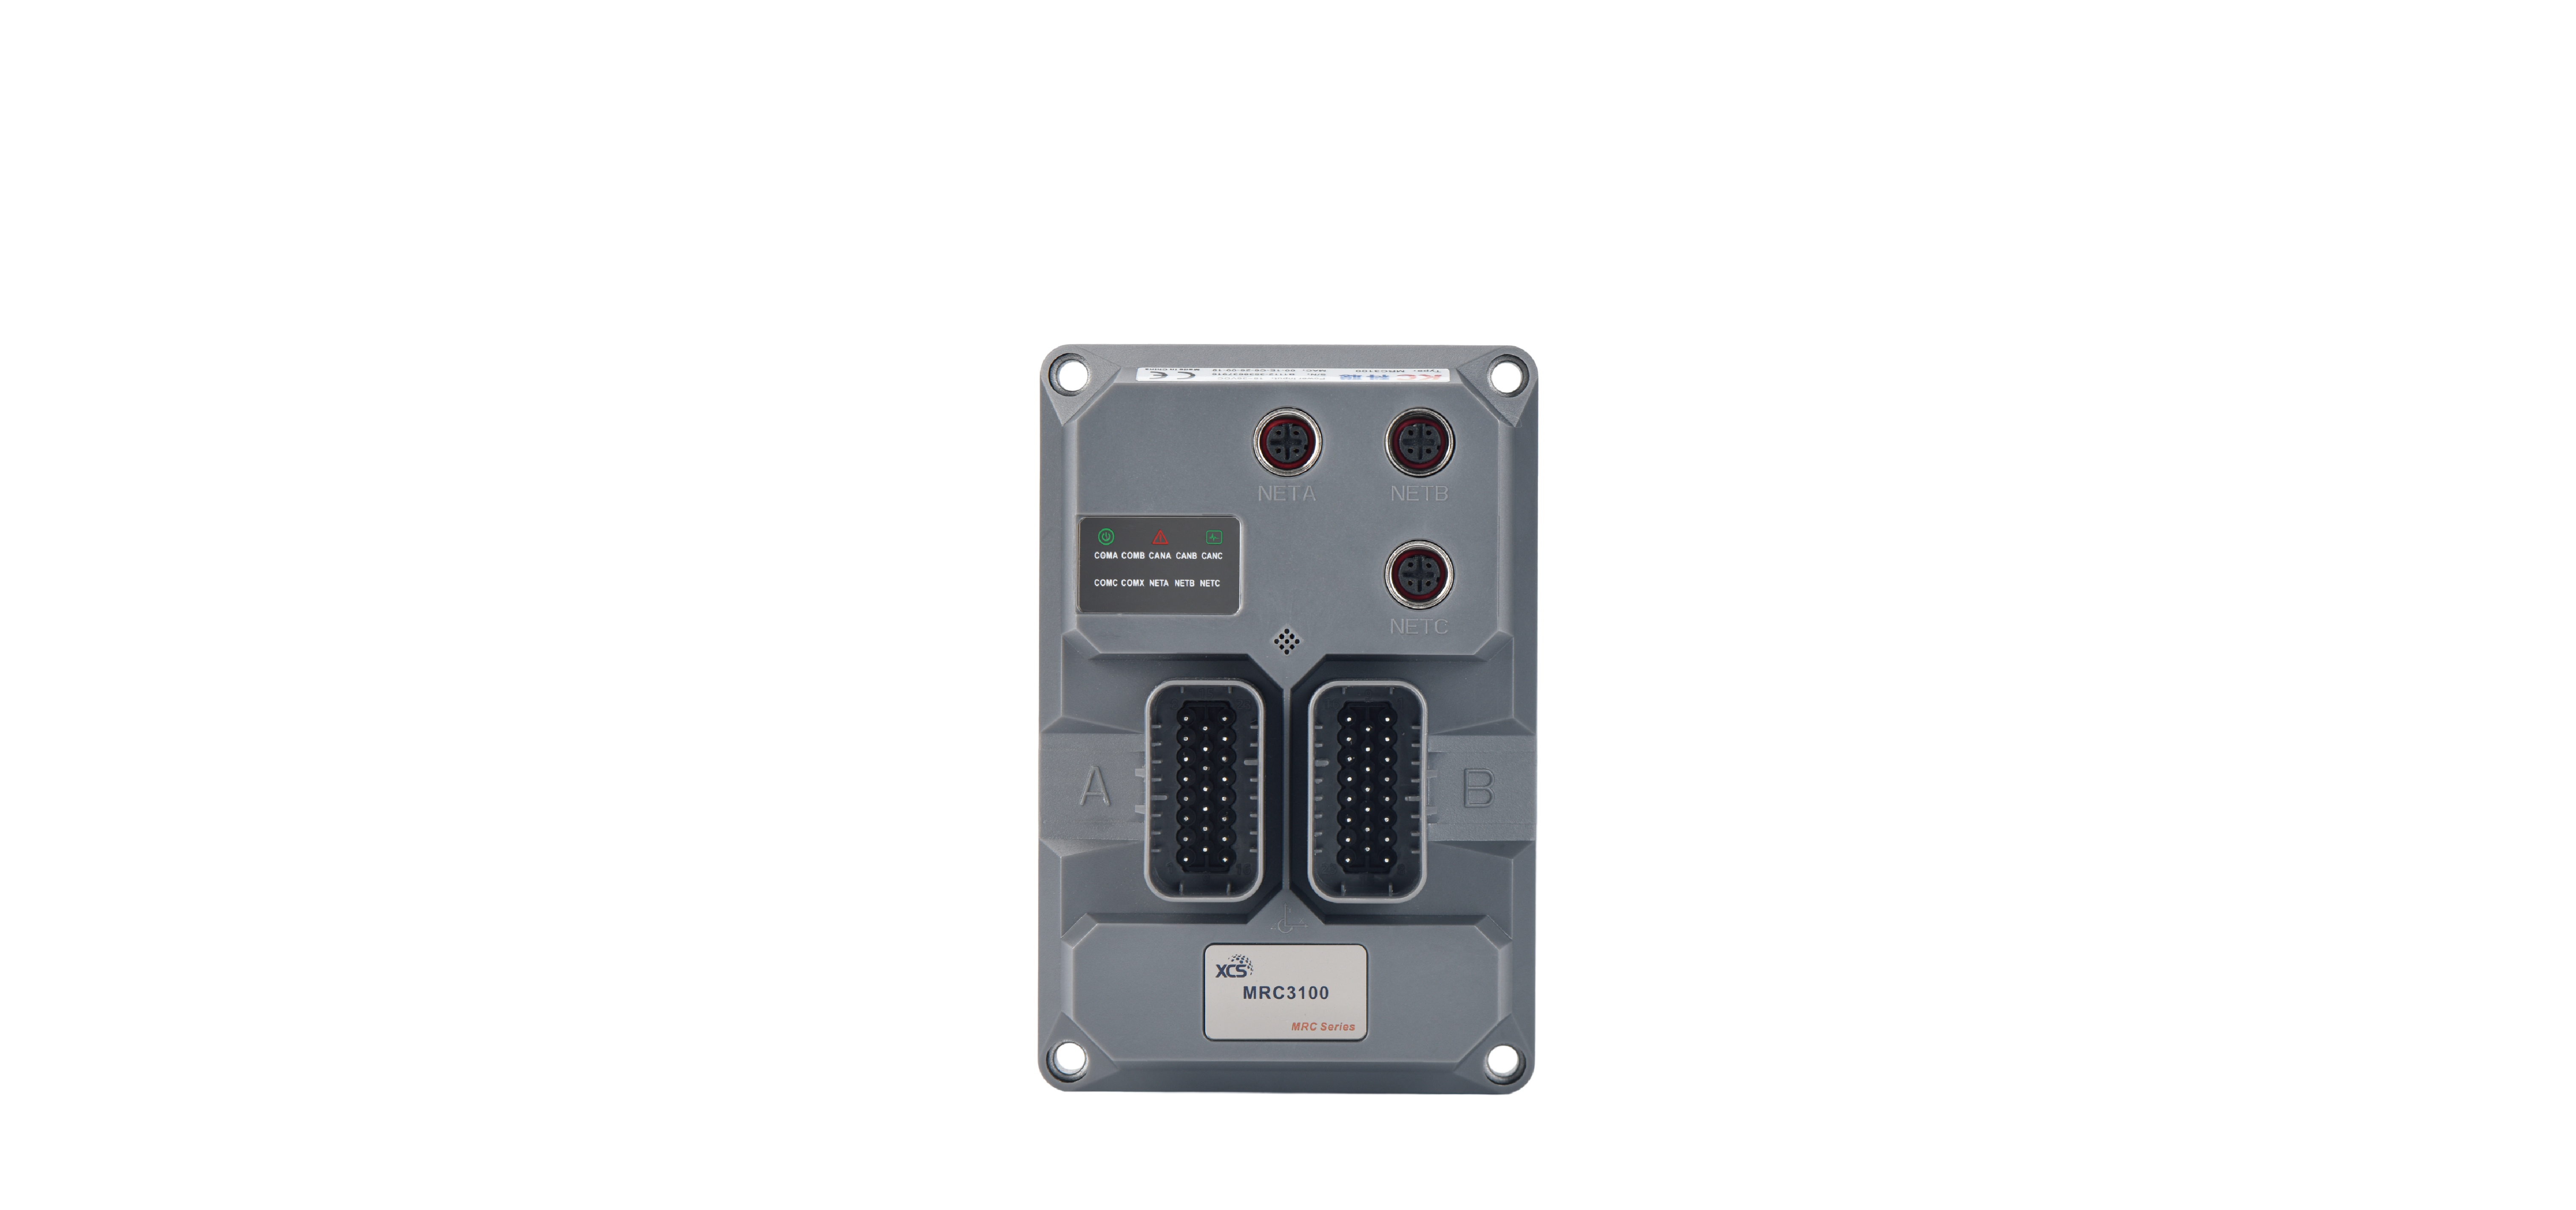

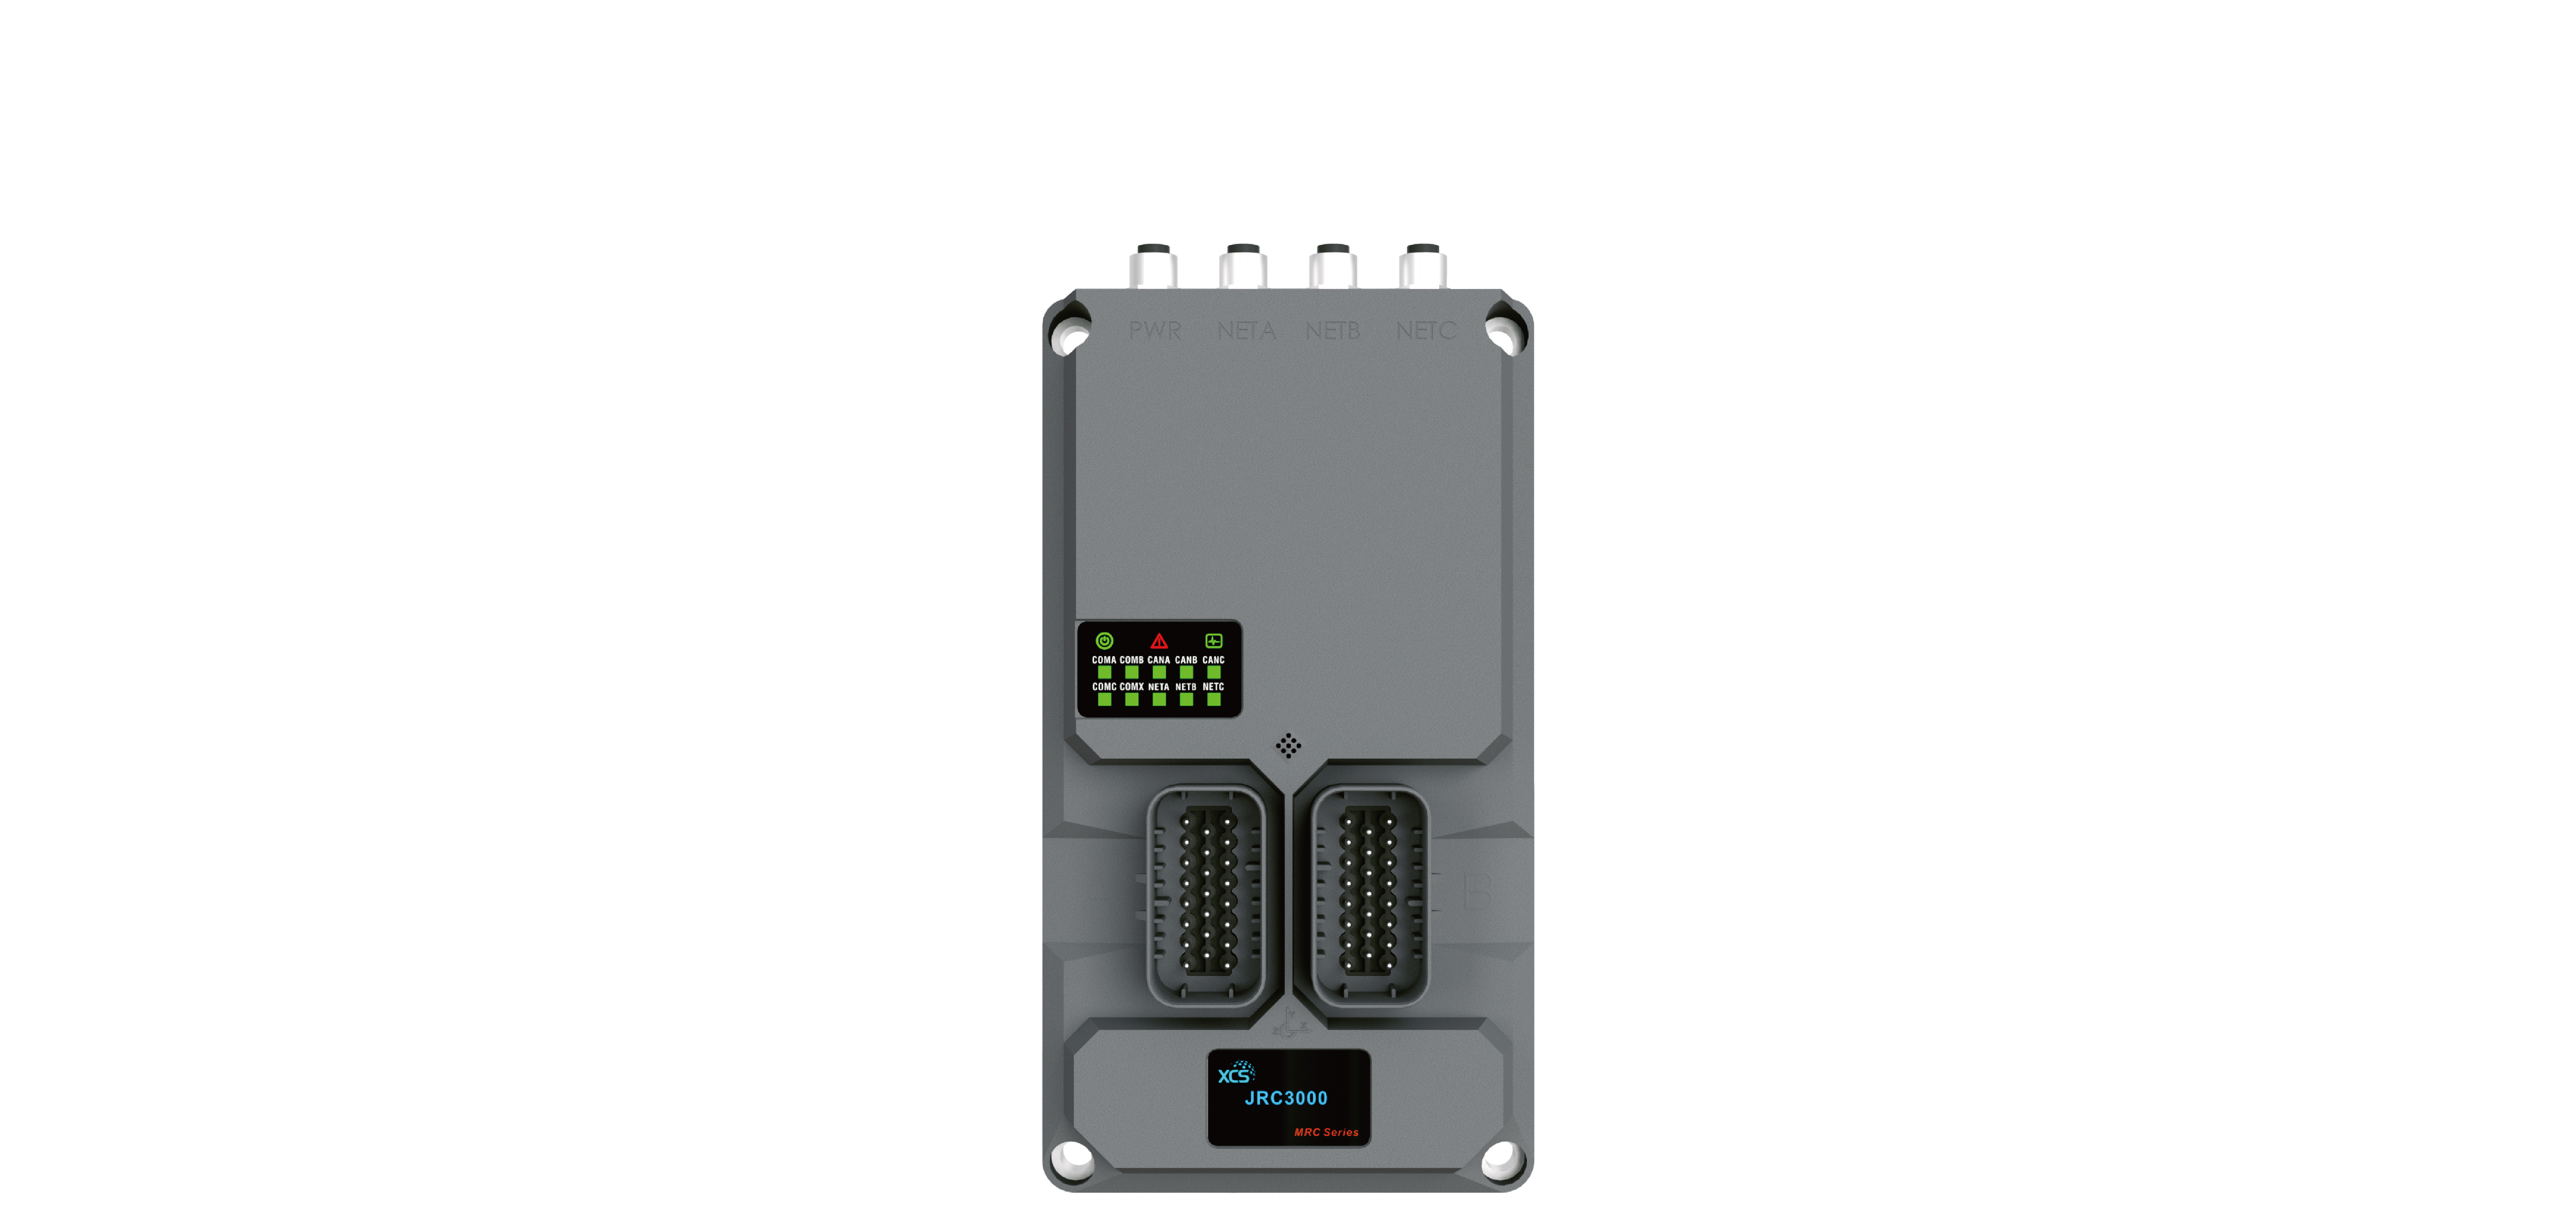










JRC3000
4족 보행 로봇 제어기
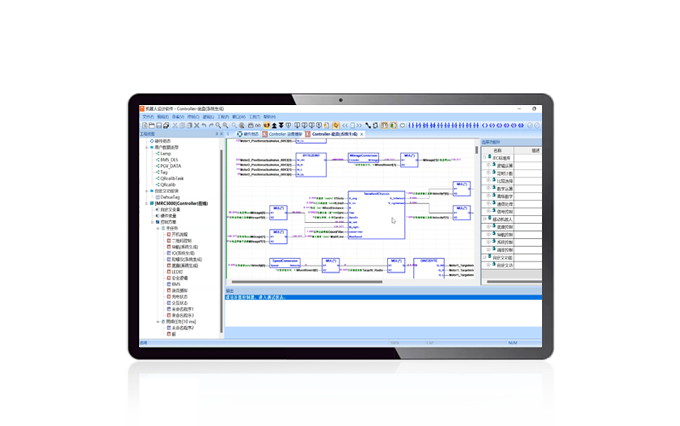
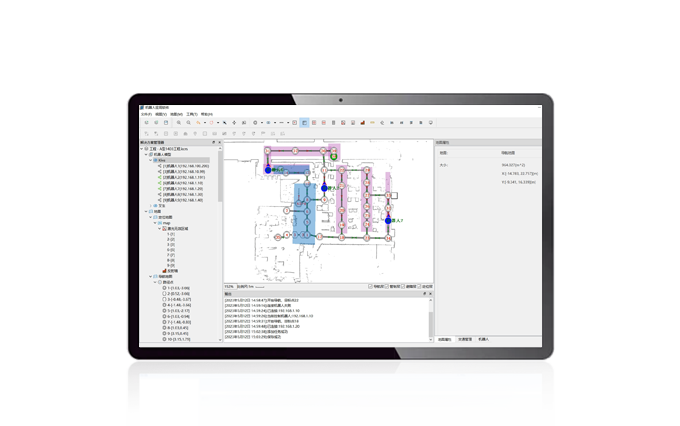
이 4족 보행 로봇 전용 제어기는 3D SLAM과 GNSS RTK의 긴밀 결합 알고리즘을 통합하여 실내·실외 및 개방 환경에서 고정밀 위치결정과 자율 내비게이션을 구현합니다. 복잡한 지형에서의 보행 자세와 동작을 정밀하게 제어하며, 등반·장애물 통과·협소 공간 이동에도 대응합니다. 그래픽 프로그래밍을 통해 2차 개발이 가능하고 가스 감지 센서 등의 빠른 연동과 클라우드 데이터 업로드를 지원합니다. Unitree, DEEP Robotics 등 주요 4족 로봇 플랫폼과 호환되며, 통합 SDK를 통해 플러그 앤 플레이 방식의 신속한 배포와 자동 층간 작업을 지원합니다.


기본 매개변수
모델 | JRC3000 |
설명 | 4족 보행 로봇 제어기 |
치수 W x H x D (mm) | 100×190×39(커넥터 접점 제외) |
보호 등급 | IP65 |
전원 | (18~36)VDC |
온도 | -30℃~+70℃ |
습도 | 10%~95%RH, 결로 없음 |
유선 이더넷 | 3 |
무선 디버그 인터페이스 | 1 |
내비게이션 방식 | 3D LiDAR 내비게이션, GNSS 내비게이션, 융합 내비게이션 |
맵 면적 | ≤1,000,000㎡ |
DI/DO/DIO | 14/8/4 |
CAN(채널) | 3 |
RS485(채널) | 3 |
다중화 통신 포트(채널) | 1(RS232/RS485/CAN 구성 가능) |
개발용 리소스
© 2023 Zhejiang KeCong Control Technology Co., Ltd. 모든 권리 보유.| 이동 로봇들을 사람에게 서비스 하도로 합시다! 절강경찰 제33052302000842 저장 성 ICP 번호 19001570-1 sitemap.xml