






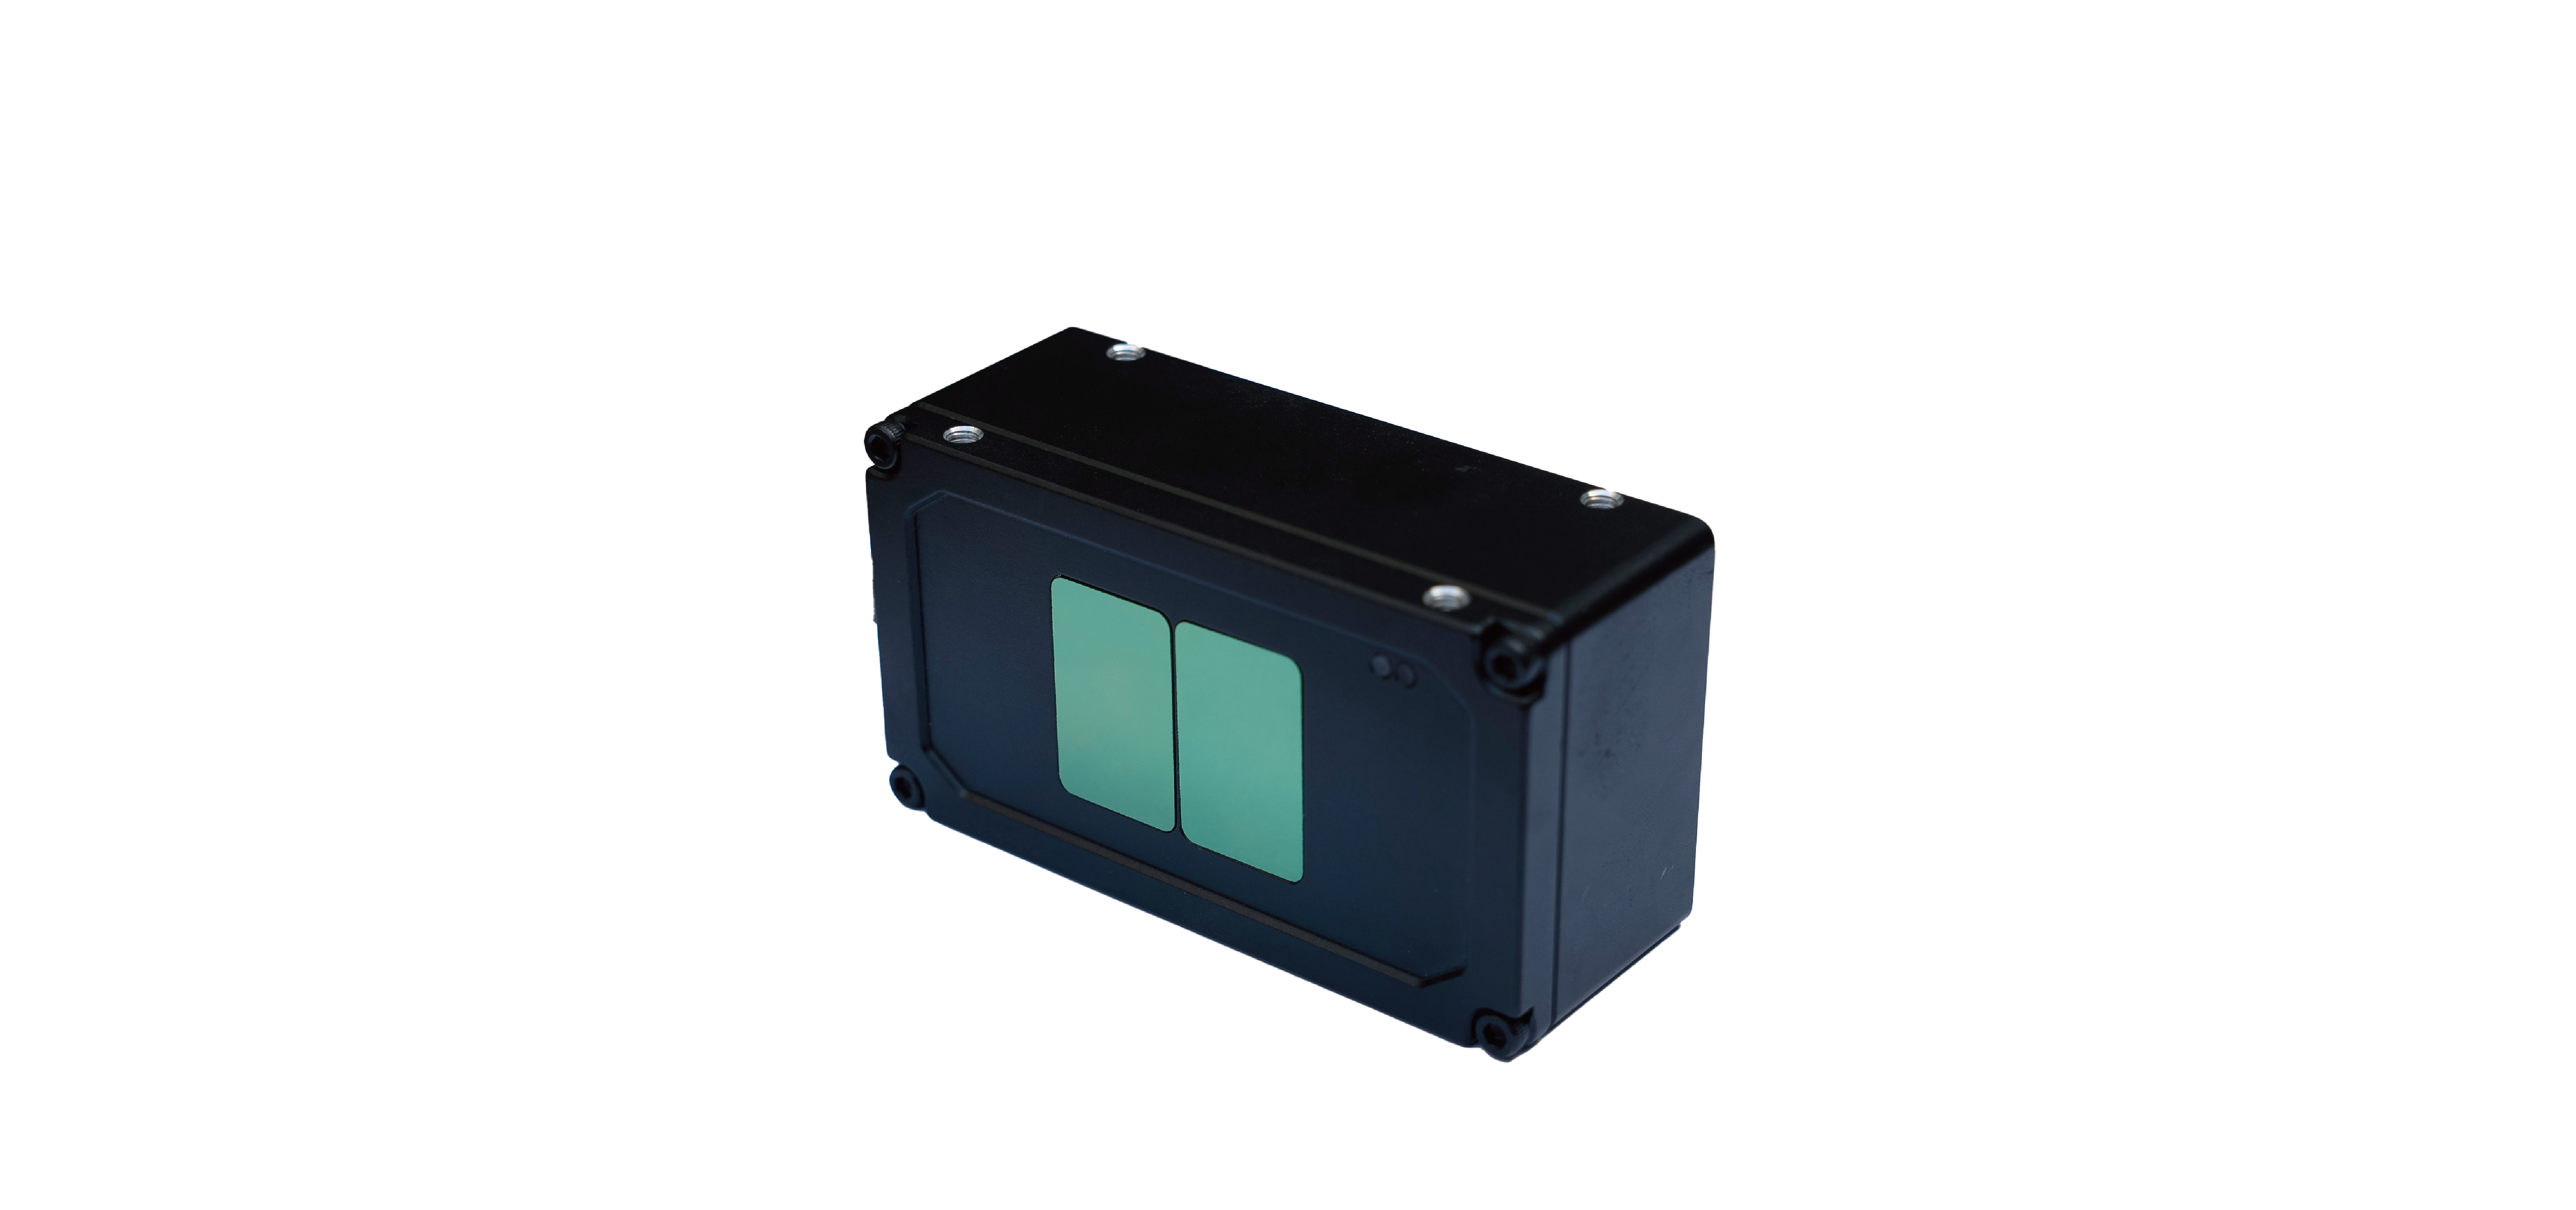






MRT2300
레이저 위치 지정 모듈
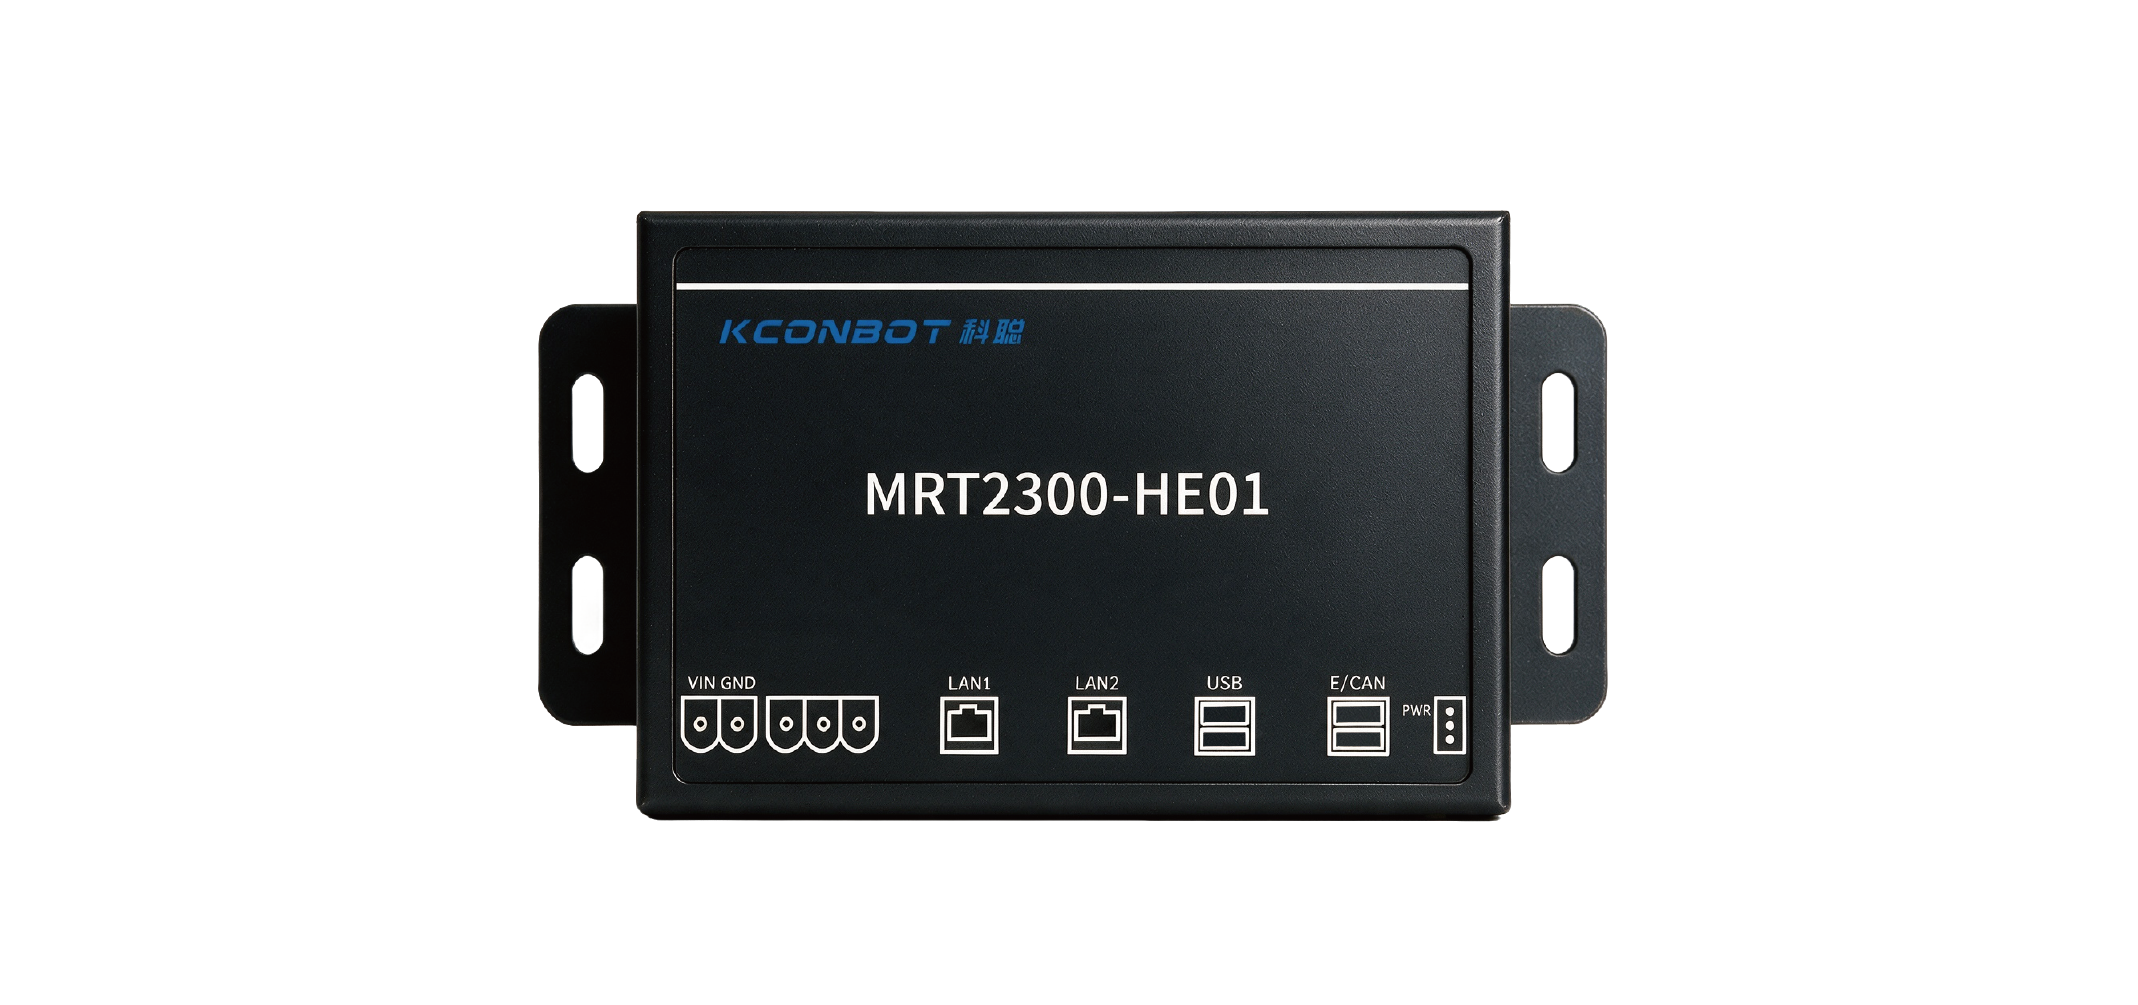
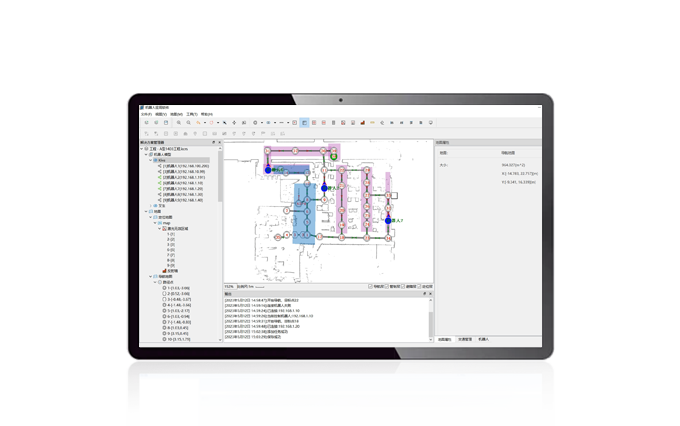
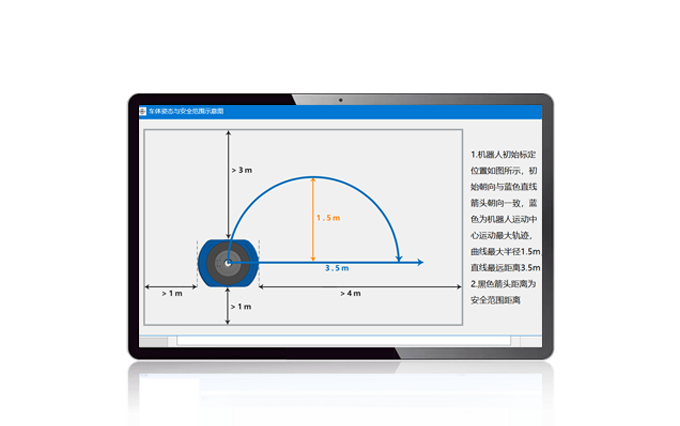
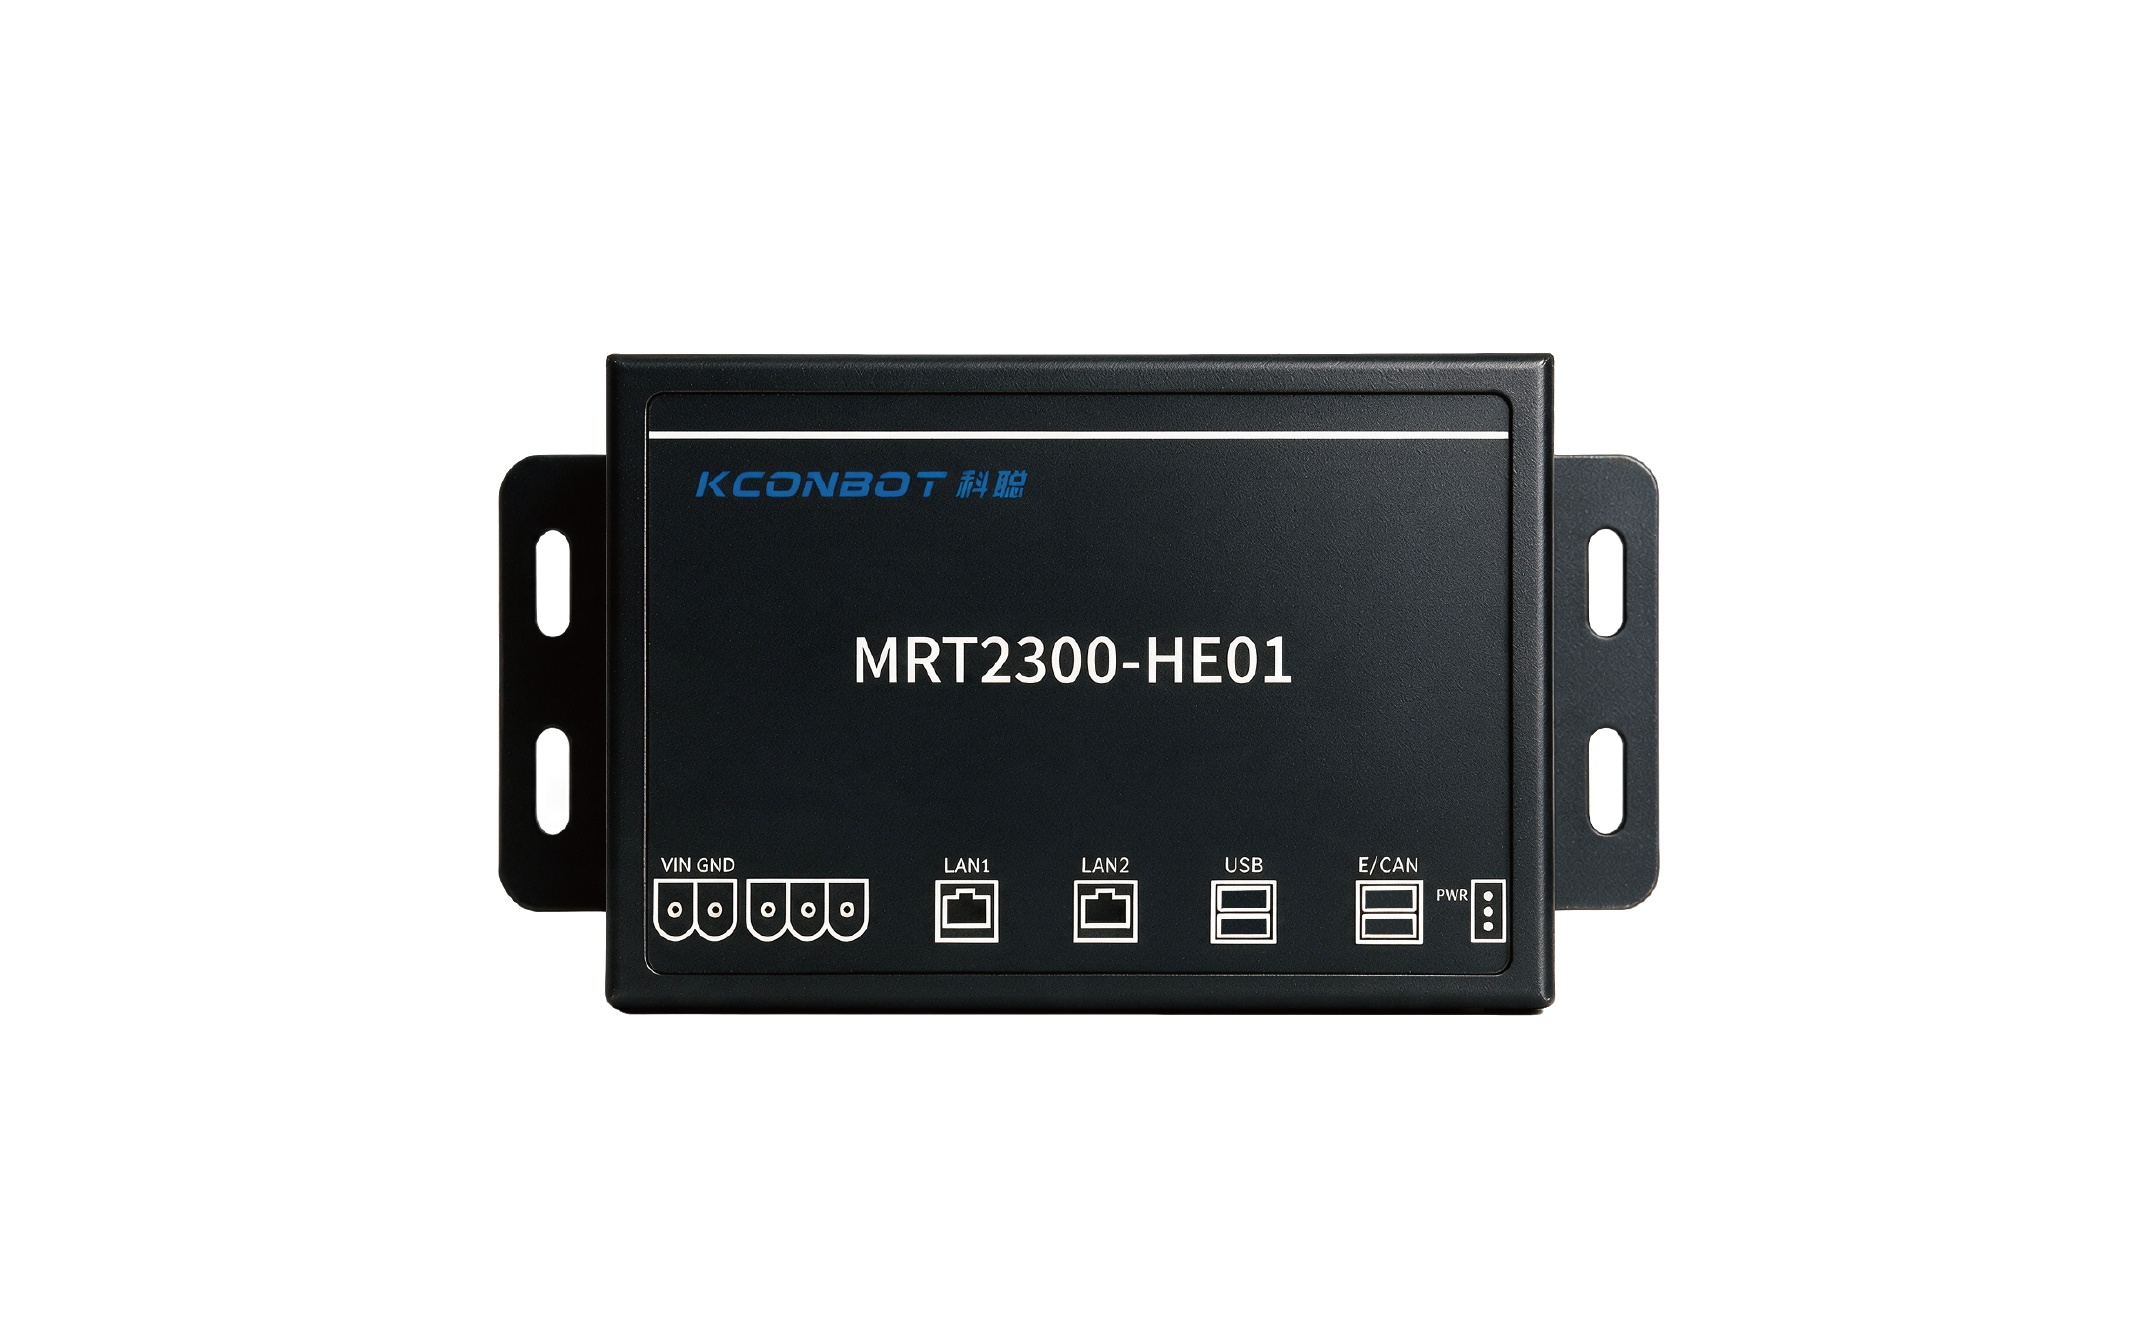
MRT2300 모듈은 케쑹(Kecong)이 개발한 고정밀 위치 결정 모듈로, UDP 통신 프로토콜을 통해 인터페이스 상호 작용을 지원합니다. 사용자는 해당 프로토콜을 통해 모듈에 조작 명령을 내려 재위치 결정, 장애물 회피 방식 전환, 위치 정보 획득 등의 기능을 구현할 수 있습니다. MRT2300 모듈은 안정적이고 정확한 위치 결정 서비스를 제공하여 다양한 스마트 이동 장치의 내비게이션 및 제어 시나리오에 적합합니다.
호환 버전은 다음과 같습니다:
섀시 유형: 2륜 차동 섀시, 단일 스티어링 휠, 메카넘 휠;
레이저 스캐너 모델: 파코(P+F) R2000, 케쑹 MRL1300 권장;
케쑹 로봇 응용 소프트웨어: 케쑹 로봇 응용 소프트웨어 버전 3.2.5.a.5023-C 이상;
위치 결정 프로그램: kcrobot_aarch64-V5.0.1.14631-C 이상.
호환 버전은 다음과 같습니다:
섀시 유형: 2륜 차동 섀시, 단일 스티어링 휠, 메카넘 휠;
레이저 스캐너 모델: 파코(P+F) R2000, 케쑹 MRL1300 권장;
케쑹 로봇 응용 소프트웨어: 케쑹 로봇 응용 소프트웨어 버전 3.2.5.a.5023-C 이상;
위치 결정 프로그램: kcrobot_aarch64-V5.0.1.14631-C 이상.
추천 적용 유형
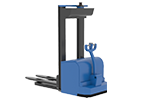
포크 식
잠복상승식
배낭식
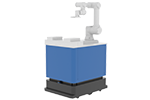
협동식
롤러 방식
상자 형식
맥륜식
견인식
주차식
실외형
상용형
사용자 정의 타입

로더

로드 롤러

연결차

환경미화차
기본 매개변수
모델 번호 | MRT2300 |
전원 공급 장치 | 24 VDC |
작동 전류 | <1A @24 VDC |
통신 방식 | 이더넷 |
작동 온도 | ≥-25 ℃,≤+70 ℃ |
저장 온도 | ≥-40 ℃,≤+85 ℃ |
EMC 성능 | 산업 3급 B |
정상 작동 습도(%) | 10% RH~90% RH 무결로 |
저장 습도(%) | 5% RH~95% RH 무결로 |
작업 대기압 | ≥62 kPa,≤106 kPa |
부식 | 회사의 방청 요구 사항을 충족합니다. |
방호 등급 | IP40 |
외형 치수 | 151.10 mm × 85.70 mm × 26.00 mm(커넥터 돌출부 제외) |
고정 구멍 크기 | M4 × 4 (플레이트 설치) |
관련된 솔루션
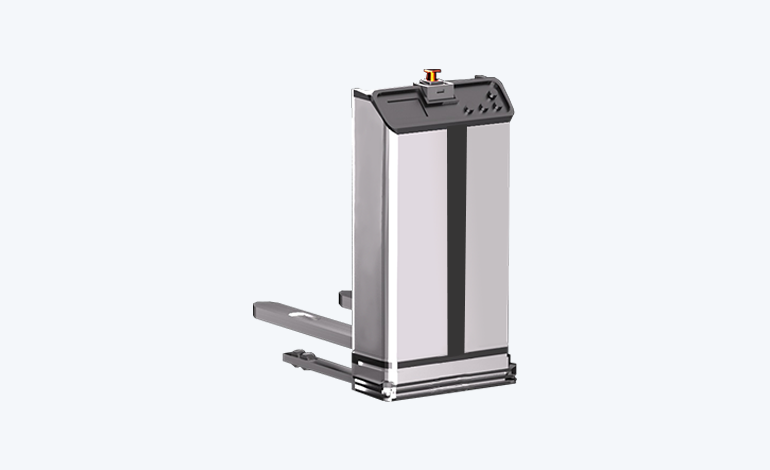
쌓이차석식/앞이동차석식
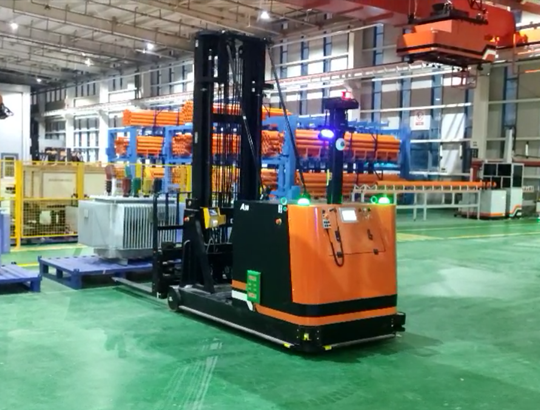
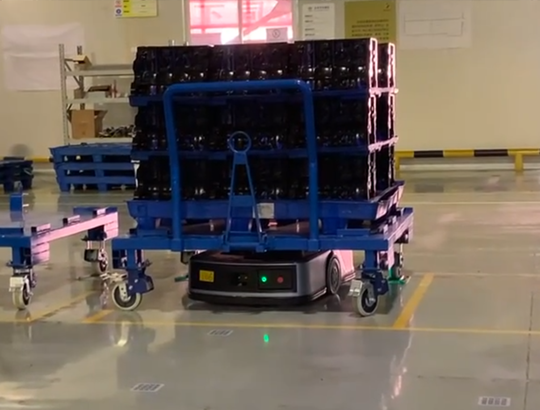
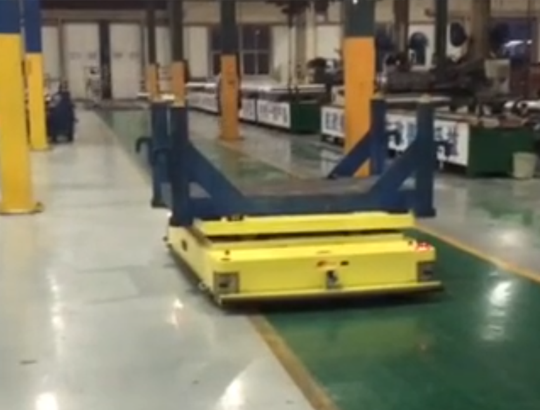
포크 운반 이동 로봇은 화물 팔레트의 다른 높이에 적용 하역, 적재 및 운송, 기타 자동 작업, 추가 특수 캐리어의 필요 없이,이 팔레트 화물의 리프트와 하강, 적재 및 운반 등 일련의 작업을 완료하여 필요한 공장 작업장의 소수화, 무인화 물류를 실현합니다.
포크 운반 이동 로봇 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 액추에이터, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
자세히 보기
포크 운반 이동 로봇 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 액추에이터, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
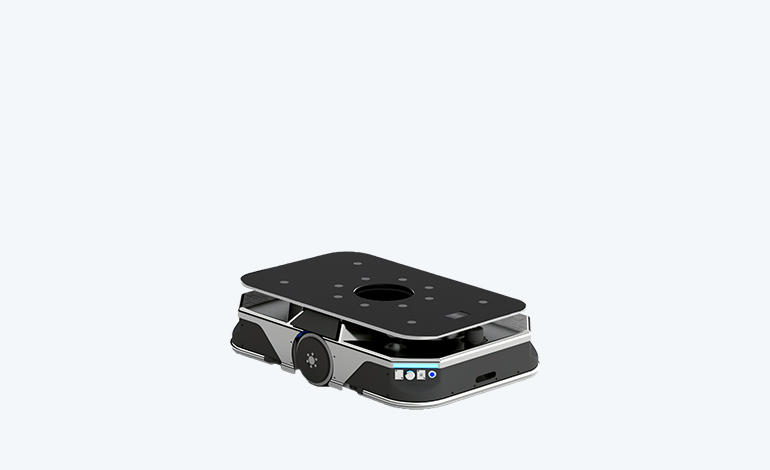
잠복 천정운반식
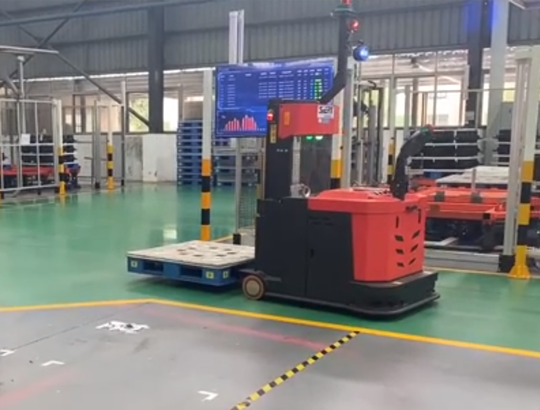
잠복 지붕 리프트형 이동 로봇은 지붕 리프트를 통해 트레이, 선반 등 장비를 운반하고 자재, 선반을 들어 빠르고 안정하게 지정된 위치로 운송하며 창고 작업장의 선반 배치, 분류, 통합 등 작업을 완성하고 자동으로 이식 장치, 승강기 장치, 창고 등 설비와 도킹, 무인화에 도달합니다.
잠복 지붕 운반식 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템, 항법 센서, 섀시 드라이브, 실행 장치, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전력 공급 장치, 추가 기능 등 9개 모듈로 나누어집니다.
자세히 보기
잠복 지붕 운반식 토탈 솔루션은 이동 로봇의 전체 차량 기능에 따라 주로 제어 시스템, 항법 센서, 섀시 드라이브, 실행 장치, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전력 공급 장치, 추가 기능 등 9개 모듈로 나누어집니다.
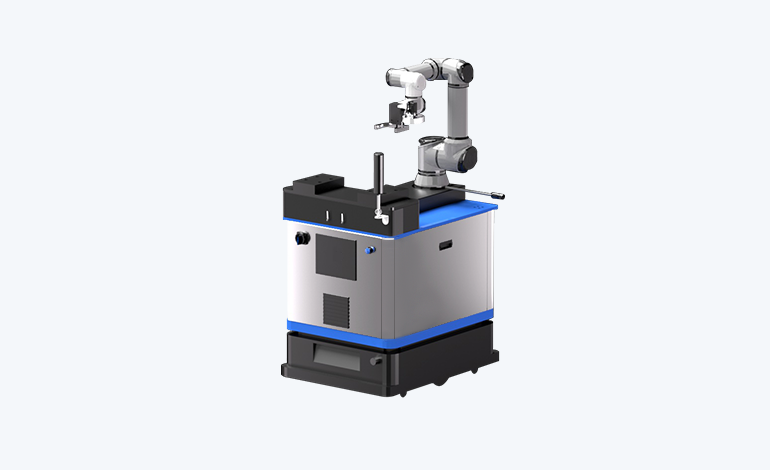
협업식
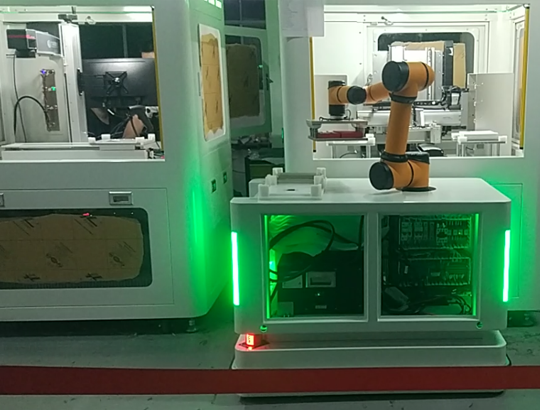
협력 (복합) 식 이동 로봇은 무인 운반 차대를 기반으로 로봇 팔을 증가하여 협력 agv를 형성하여 이동 로봇과 장비 스탠드 사이에서 자재의 상하차 작업을 완성할 수 있으며 또한 로봇 팔에 있는 시각 센서를 통해 자재의 모든 방향 검사를 진행할 수 있습니다.
협동식 (복합) 이동로봇 토탈솔루션은 이동로봇의 차량 전체의 기능에 따라 주로 제어시스템, 항법센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전력공급 모듈, 추가 기능 등 9개 모듈로 나뉜다.
자세히 보기
협동식 (복합) 이동로봇 토탈솔루션은 이동로봇의 차량 전체의 기능에 따라 주로 제어시스템, 항법센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전력공급 모듈, 추가 기능 등 9개 모듈로 나뉜다.
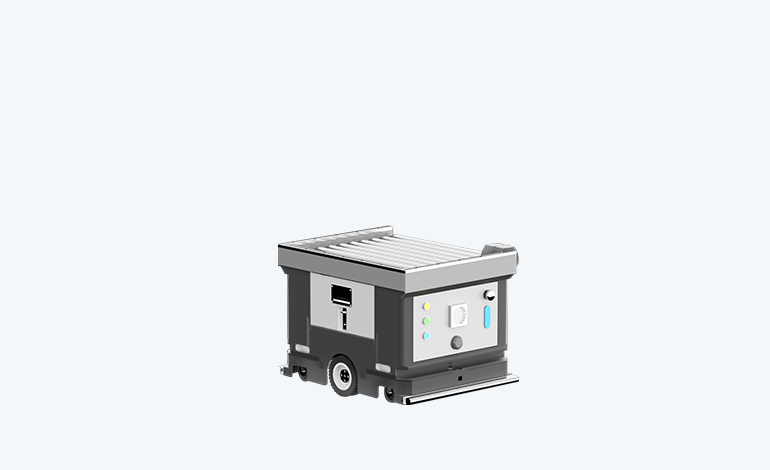
롤러 방식
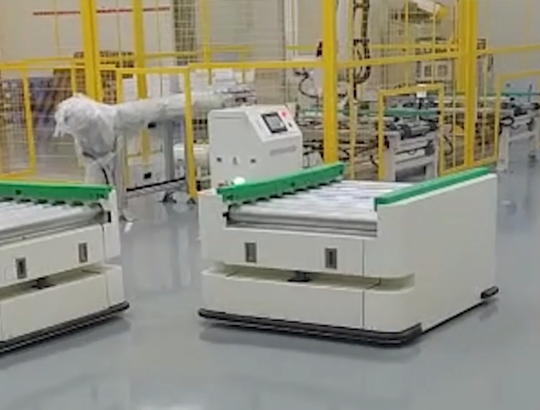
롤러식 이동 로봇은 무인 차판 운반 기초에 롤러 기구를 증가하여 생산 라인 도킹 로봇을 형성하며, 작업장과 창고, 생산 라인과 생산 라인, 생산 설비와 생산 설비 사이의 이음매 없는 연결을 실현할 수 있다.
롤러형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어시스템, 내비게이션 센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
자세히 보기
롤러형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어시스템, 내비게이션 센서, 섀시 드라이브, 액추에이터, 안전검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
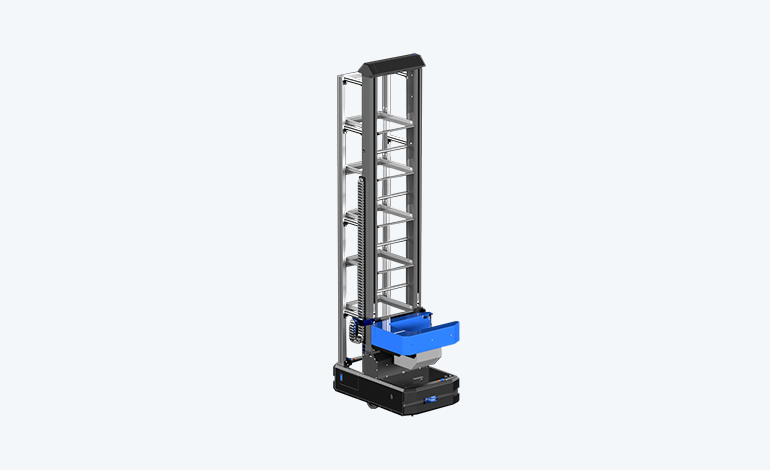
상자 형식
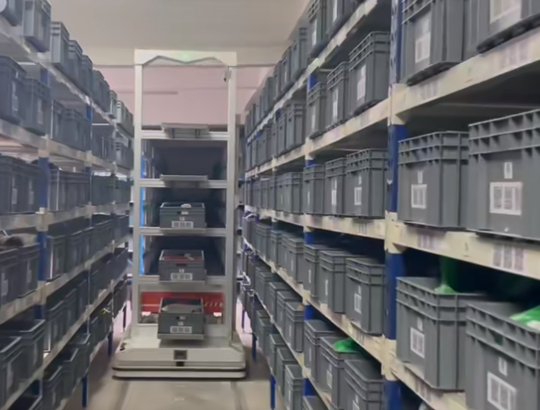
다층 자재 상자 로봇은 일종의 지능화 물류 운반 설비로 여러 자재 상자의 지능적인 선택, 저장, 운반 등을 실현할 수 있다.도움 없이 전진,후퇴,회전이 가능하며, 자율 내비게이션,장애물 회피,자동충전 등의 기능이 있다.
박스형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 실행 기구, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
자세히 보기
박스형 이동로봇 토탈 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 실행 기구, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 9개 모듈로 구성되어 있습니다.
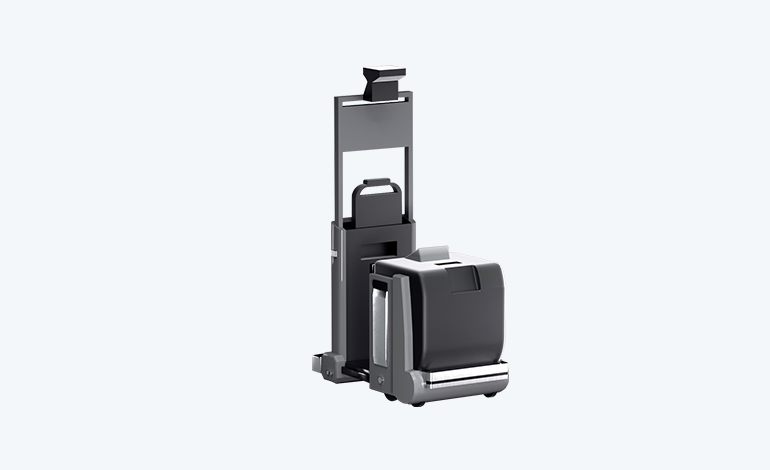
견인식
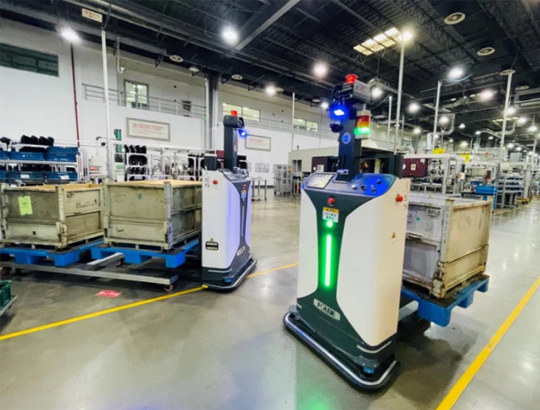
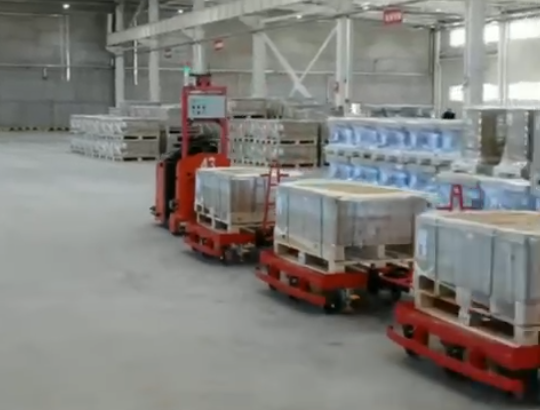
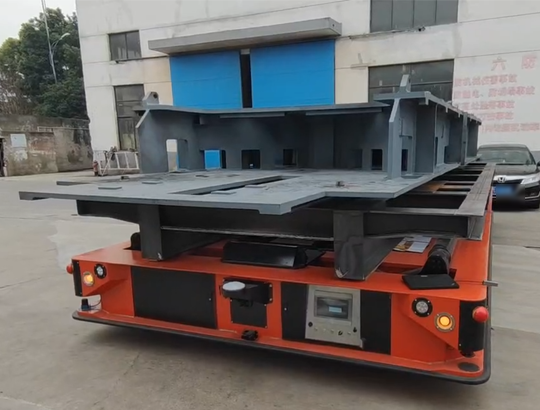
견인식 이동로봇은 꼬리에 지그후크로 재료차를 끌며 동시에 여러 대의 재료차를 끌면서 고효률적인 운반을 실현하여 운송효률을 높일수 있다.생산 작업장의 자재 트럭의 이송, 자재 트럭에서 작업장까지 운송에 적용됩니다.
이동 로봇의 전체 기능에 따라 제어 시스템,내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나뉩니다.
자세히 보기
이동 로봇의 전체 기능에 따라 제어 시스템,내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나뉩니다.
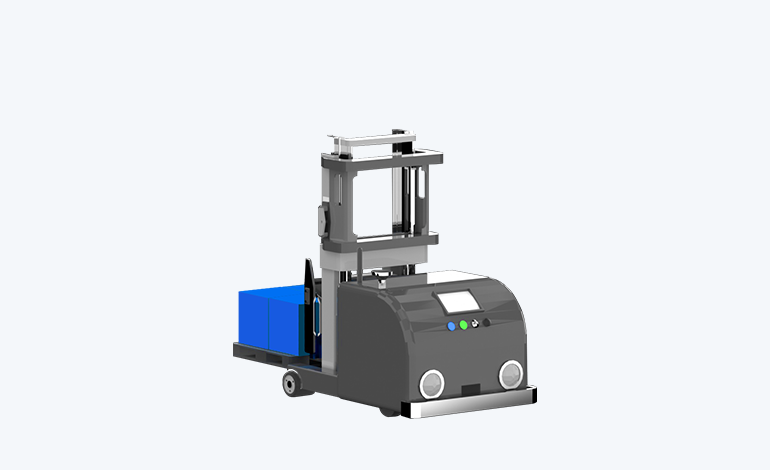
오버로드 방식
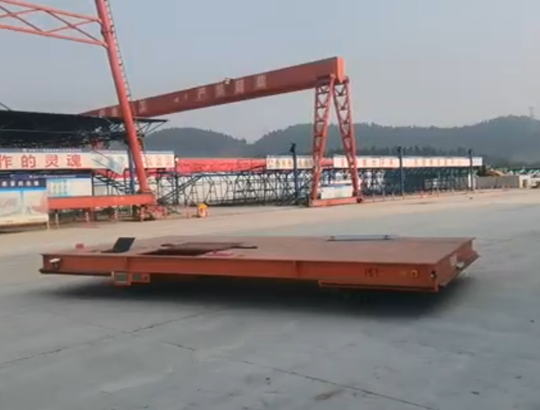
오버로드 이동 로봇은 일종의 배터리이나 내연기관을 동력으로 배치, 고성능 전기기계, 감 속기 및 수평 구동 차 실현 유연하게 운행 차량 속도 조절, 승강 보상, 제동, 전방위적으로, 자유 경로 계획, 자동 유도, 온라인 급속 충전,여 차 편성 연동 등 기능은 동시에 집중 조달 관리 된 지능 차량이다.
오버로드 이동 로봇의 전체 기능에 따라 제어 시스템, 내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터렉티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나누어집니다.
자세히 보기
오버로드 이동 로봇의 전체 기능에 따라 제어 시스템, 내비게이션 센서, 섀시 드라이브, 안전 테스트, 인터렉티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나누어집니다.
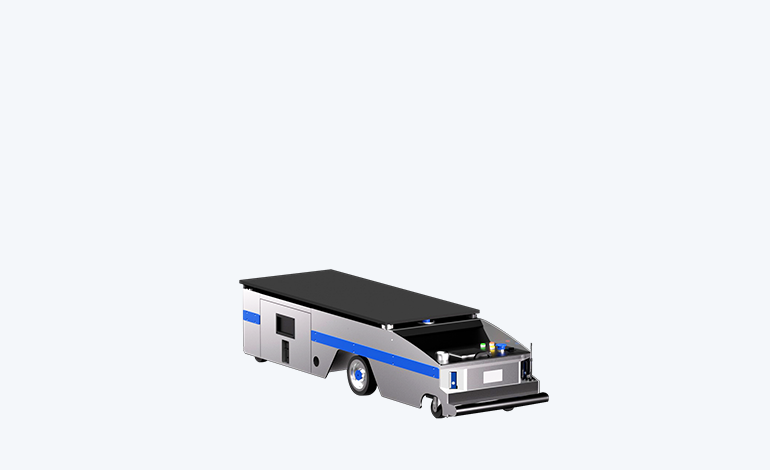
배낭식
배낭식 이동 로봇은 등에 지는 방식으로 자재, 트럭 등 목표 화물을 지정된 장소까지 운송하여 공장 지역, 생산 라인에서의 무인화 작업을 실현한다.
배낭식 이동로봇 토털 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템, 네비게이션 센서, 섀시 드라이브, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 모듈 구성으로 나뉩니다.
자세히 보기
배낭식 이동로봇 토털 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템, 네비게이션 센서, 섀시 드라이브, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등 모듈 구성으로 나뉩니다.
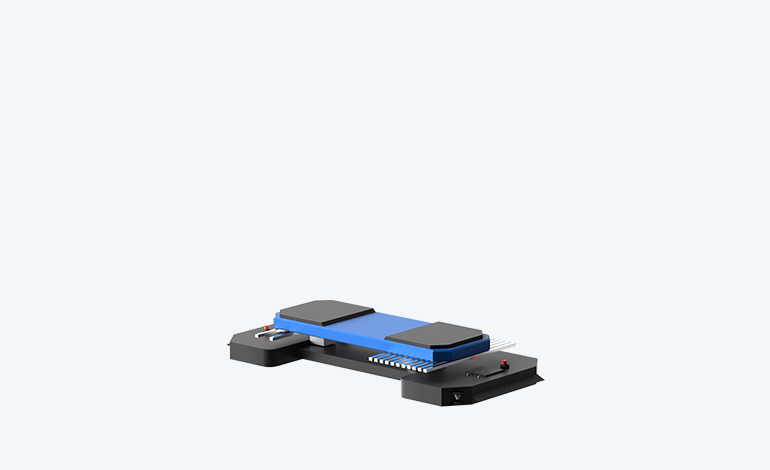
주차식
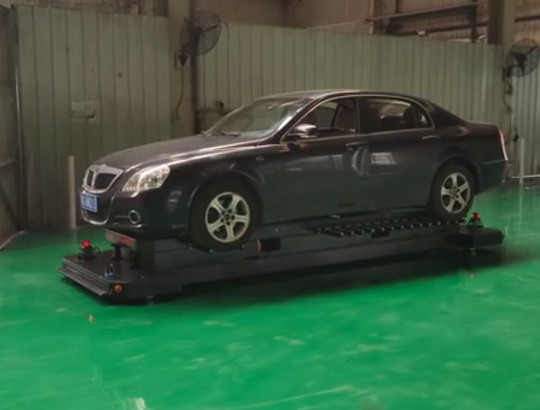
주차 로봇은 사용자가 주차대에 진입한 자동차를 자동으로 정확하게 주차공간으로 운반하여 차를 꺼낼 때에는 다시 자동으로 사용자가 차를 꺼내는 자리로 옮겨준다.주차로보트는 주차공간을 절약하였을뿐만아니라 차량의 입출금시간도 단축시켜 편안하고 편리한 주차써비스를 제공하였다.
주차식 이동로봇 토털 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어시스템, 내비게이션 센서, 섀시 드라이브, 안전검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등의 모듈 모듈로 구성되어 있습니다.
자세히 보기
주차식 이동로봇 토털 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어시스템, 내비게이션 센서, 섀시 드라이브, 안전검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등의 모듈 모듈로 구성되어 있습니다.
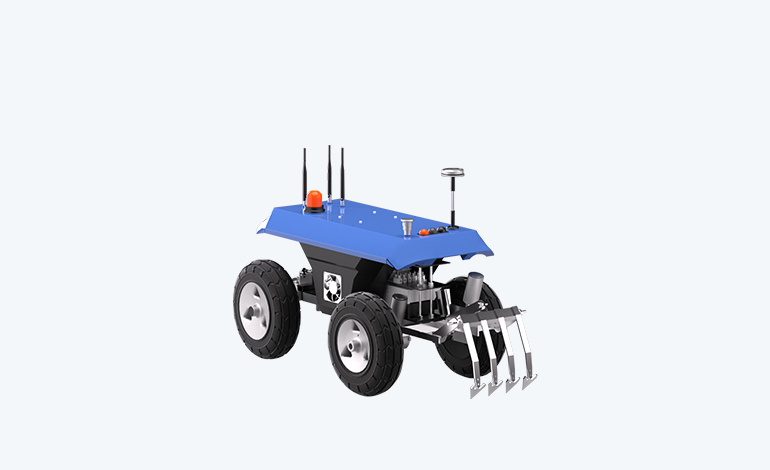
실외형
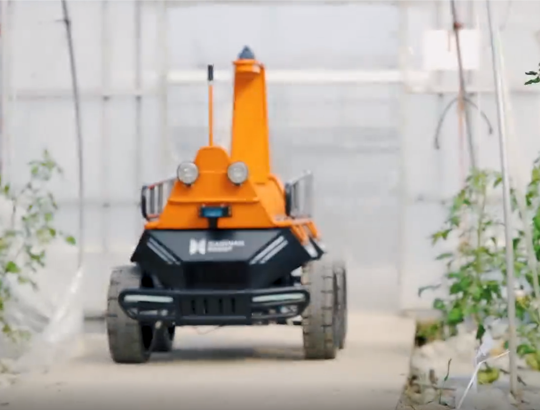
실외형 이동로봇은 실외에서 운반할수 있는데 일반적으로 4 륜 4회전 섀시를 사용한다.
실외형 이동로봇 토털 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나누어집니다.
자세히 보기
실외형 이동로봇 토털 솔루션은 이동로봇의 전체 차량 기능에 따라 주로 제어 시스템,내비게이션 센서, 섀시 드라이브, 안전 검사, 인터랙티브 모듈, 통신 모듈, 전원 공급 장치, 추가 기능 등으로 나누어집니다.
© 2023 Zhejiang KeCong Control Technology Co., Ltd. 모든 권리 보유.| 이동 로봇들을 사람에게 서비스 하도로 합시다! 절강경찰 제33052302000842 저장 성 ICP 번호 19001570-1 sitemap.xml